
ESP32 S3 - 28BYJ-48 Schrittmotor mit ULN2003-Treiber
Lernen Sie, wie Sie den 28BYJ-48 Schrittmotor mit dem ESP32 S3 und dem ULN2003-Treibermodul für eine präzise Positionssteuerung in Ihren Arduino-Projekten ansteuern. Dieses Tutorial zeigt Ihnen, wie Sie einen oder mehrere Schrittmotoren mit einfachen Codebeispielen verdrahten, programmieren und steuern.
Was Sie bauen werden:
- Einen einzelnen 28BYJ-48 Schrittmotor, der vom ESP32 S3 über den ULN2003-Treiber gesteuert wird
- Drehmuster im und gegen den Uhrzeigersinn mit der AccelStepper-Bibliothek
- Eine flüssige, nicht blockierende Motorsteuerung, mit der Ihr ESP32 S3 gleichzeitig andere Aufgaben erledigen kann
- Einen Aufbau mit zwei Motoren und unabhängiger Steuerung von Geschwindigkeit und Richtung
Warum Schrittmotoren mit dem ESP32 S3 verwenden:
- Hervorragend für präzise Positionssteuerung in Robotik und Automatisierung
- Zerlegen eine volle Umdrehung in einzelne Schritte für genaue Bewegungen
- Häufig in 3D-Druckern, CNC-Maschinen und Industrieanlagen eingesetzt
- Der 28BYJ-48 ist günstig und einsteigerfreundlich
- Der ULN2003-Treiber macht Verdrahtung und Steuerung einfach
Erforderliche Hardware
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables ESP32 S3 Starter-Kit (ESP32 S3 enthalten) | |
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Überblick über 28BYJ-48 Stepper Motor
Der 28BYJ-48 ist ein kleiner unipolarer Schrittmotor, der durch schrittweise Drehung eine präzise Positionssteuerung ermöglicht. Sein eingebautes Untersetzungsgetriebe und der niedrige Preis machen ihn zu einem der beliebtesten Motoren für Arduino- und ESP32 S3-Einsteigerprojekte. In Kombination mit dem ULN2003-Treiber lässt er sich mit nur wenigen GPIO-Pins einfach verdrahten und steuern.
Wichtige Spezifikationen
- Schrittwinkel: 11,25 Grad im Vollschrittmodus (32 Schritte pro Umdrehung)
- Übersetzung: 1/64-Untersetzungsgetriebe enthalten
- Gesamtschritte: 2048 Schritte pro voller Umdrehung (32 × 64)
- Schrittgenauigkeit: Etwa 0,1758 Grad pro Schritt (360°/2048)
- Betriebsspannung: 5V DC
- Schnittstelle: 5-poliger Stecker, der direkt in den ULN2003-Treiber gesteckt wird
- Drehmoment: Niedriges bis mittleres Drehmoment, geeignet für leichte Anwendungen
- Kosten: Sehr günstig für Einsteiger, die die Schrittmotorsteuerung lernen
Wichtig: Im Vollschrittmodus benötigt der 28BYJ-48 Schrittmotor 2048 Schritte für eine volle Umdrehung.
Pinbelegung des 28BYJ-48 Schrittmotors
Der 28BYJ-48 Schrittmotor hat einen 5-poligen Stecker, der direkt in das ULN2003-Treibermodul gesteckt wird — auf der Motorseite ist keine Verdrahtung einzelner Pins nötig.
- Pin 1-5: Interne Anschlüsse der Motorspulen
- Stecker: 5-poliger Stecker, der in den ULN2003-Treiber gesteckt wird
Hinweis: Sie müssen sich nicht um die einzelnen Pin-Verbindungen kümmern — stecken Sie den Stecker des Motors einfach direkt in die Buchse des ULN2003-Treibermoduls.
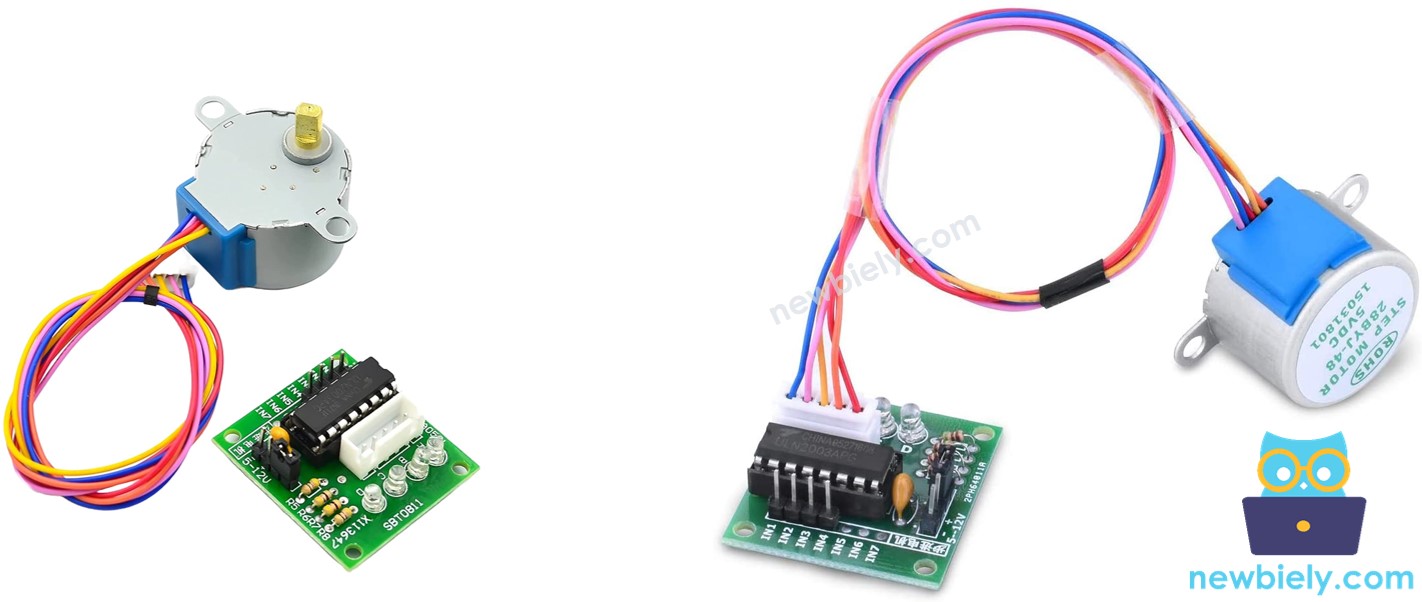
Überblick über ULN2003 Stepper Motor Driver Module
Der ULN2003 ist ein beliebtes und einfach zu verwendendes Treibermodul, das speziell für die Steuerung von Schrittmotoren mit Arduino- und ESP32-Boards entwickelt wurde. Es nimmt vier Steuersignale mit geringem Strom vom ESP32 S3 entgegen und schaltet den höheren Spulenstrom für den Motor, wodurch Ihr Mikrocontroller vor Schäden geschützt wird. Die LEDs auf der Platine zeigen anschaulich, welche Spulen beim Schrittbetrieb des Motors bestromt werden.
Wichtige Spezifikationen
- 4 Steuereingänge: IN1, IN2, IN3, IN4 für die Motorsteuersignale
- LED-Anzeigen: Vier LEDs auf der Platine zeigen die Schrittaktivität in Echtzeit
- Stromsteuerung: EIN/AUS-Jumper für eine einfache Verwaltung der Motorstromversorgung
- Stromversorgung: Separater Stromeingang (5V-12V) für den Schrittmotor
- Einfache Verdrahtung: Direkter Steckanschluss für den 28BYJ-48-Motor
- Schutz: Eingebauter Schutz für Ihren Mikrocontroller
- Einsteigerfreundlich: Einfach zu verdrahten und zu programmieren
Pinbelegung des ULN2003-Treibers
Das ULN2003-Modul hat 6 Pins und eine Buchse für eine einfache Schrittmotorsteuerung.
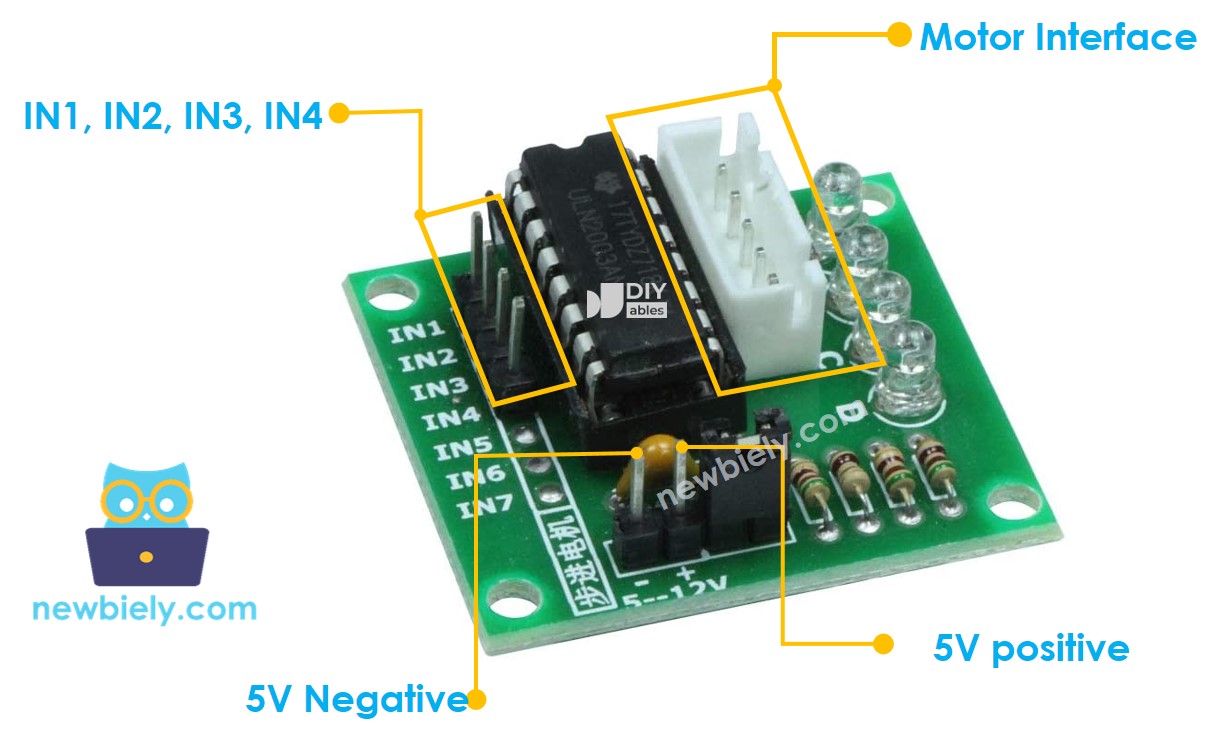
- IN1: Steuereingangspin 1 - wird mit einem digitalen Pin des ESP32 S3 verbunden
- IN2: Steuereingangspin 2 - wird mit einem digitalen Pin des ESP32 S3 verbunden
- IN3: Steuereingangspin 3 - wird mit einem digitalen Pin des ESP32 S3 verbunden
- IN4: Steuereingangspin 4 - wird mit einem digitalen Pin des ESP32 S3 verbunden
- GND: Masse-Pin - MUSS sowohl mit der Masse des ESP32 als auch mit der Masse der externen Stromversorgung verbunden werden
- VDD: Stromeingang für den Motor - wird mit einer externen 5V-Stromquelle verbunden
- Motoranschluss: Buchse, in die der 28BYJ-48-Motor gesteckt wird
※ Notiz:
Wichtige Hinweise zur Stromversorgung für den Schrittmotorbetrieb:
- Passen Sie die Spannung der externen Stromversorgung immer an die Spezifikationen Ihres Motors an
- Der 28BYJ-48 Schrittmotor benötigt eine externe 5V-DC-Stromversorgung
- Verbinden Sie den VDD-Pin niemals mit dem 5V-Pin des ESP32 S3
- Schrittmotoren ziehen einen hohen Strom, der Ihren ESP32 beschädigen kann
- Verwenden Sie für den Motor immer eine eigene externe Stromversorgung
- Verbinden Sie alle Massen miteinander (ESP32 GND, Treiber GND, Netzteil GND)
Verdrahtungsdiagramm
Verbinden Sie die vier Eingangspins des ULN2003-Treibers mit GPIO-Pins des ESP32 S3 und stecken Sie dann den Stecker des 28BYJ-48-Motors in die Buchse des Treibers. Verwenden Sie für den Motor immer eine eigene externe 5V-Stromversorgung und eine gemeinsame Masse zwischen ESP32 S3, Treibermodul und Netzteil.
Sicherheitshinweise
Versorgen Sie den VDD-Pin des ULN2003 niemals über den 5V-Ausgang des ESP32 S3. Der Schrittmotor zieht mehr Strom, als der ESP32 S3 sicher liefern kann, was das Board dauerhaft beschädigen kann. Verwenden Sie ein eigenes 5V-Netzteil, das direkt mit den VDD- und GND-Pins des Treibers verbunden ist, wobei die Masse auch mit der Masse des ESP32 S3 verbunden wird.
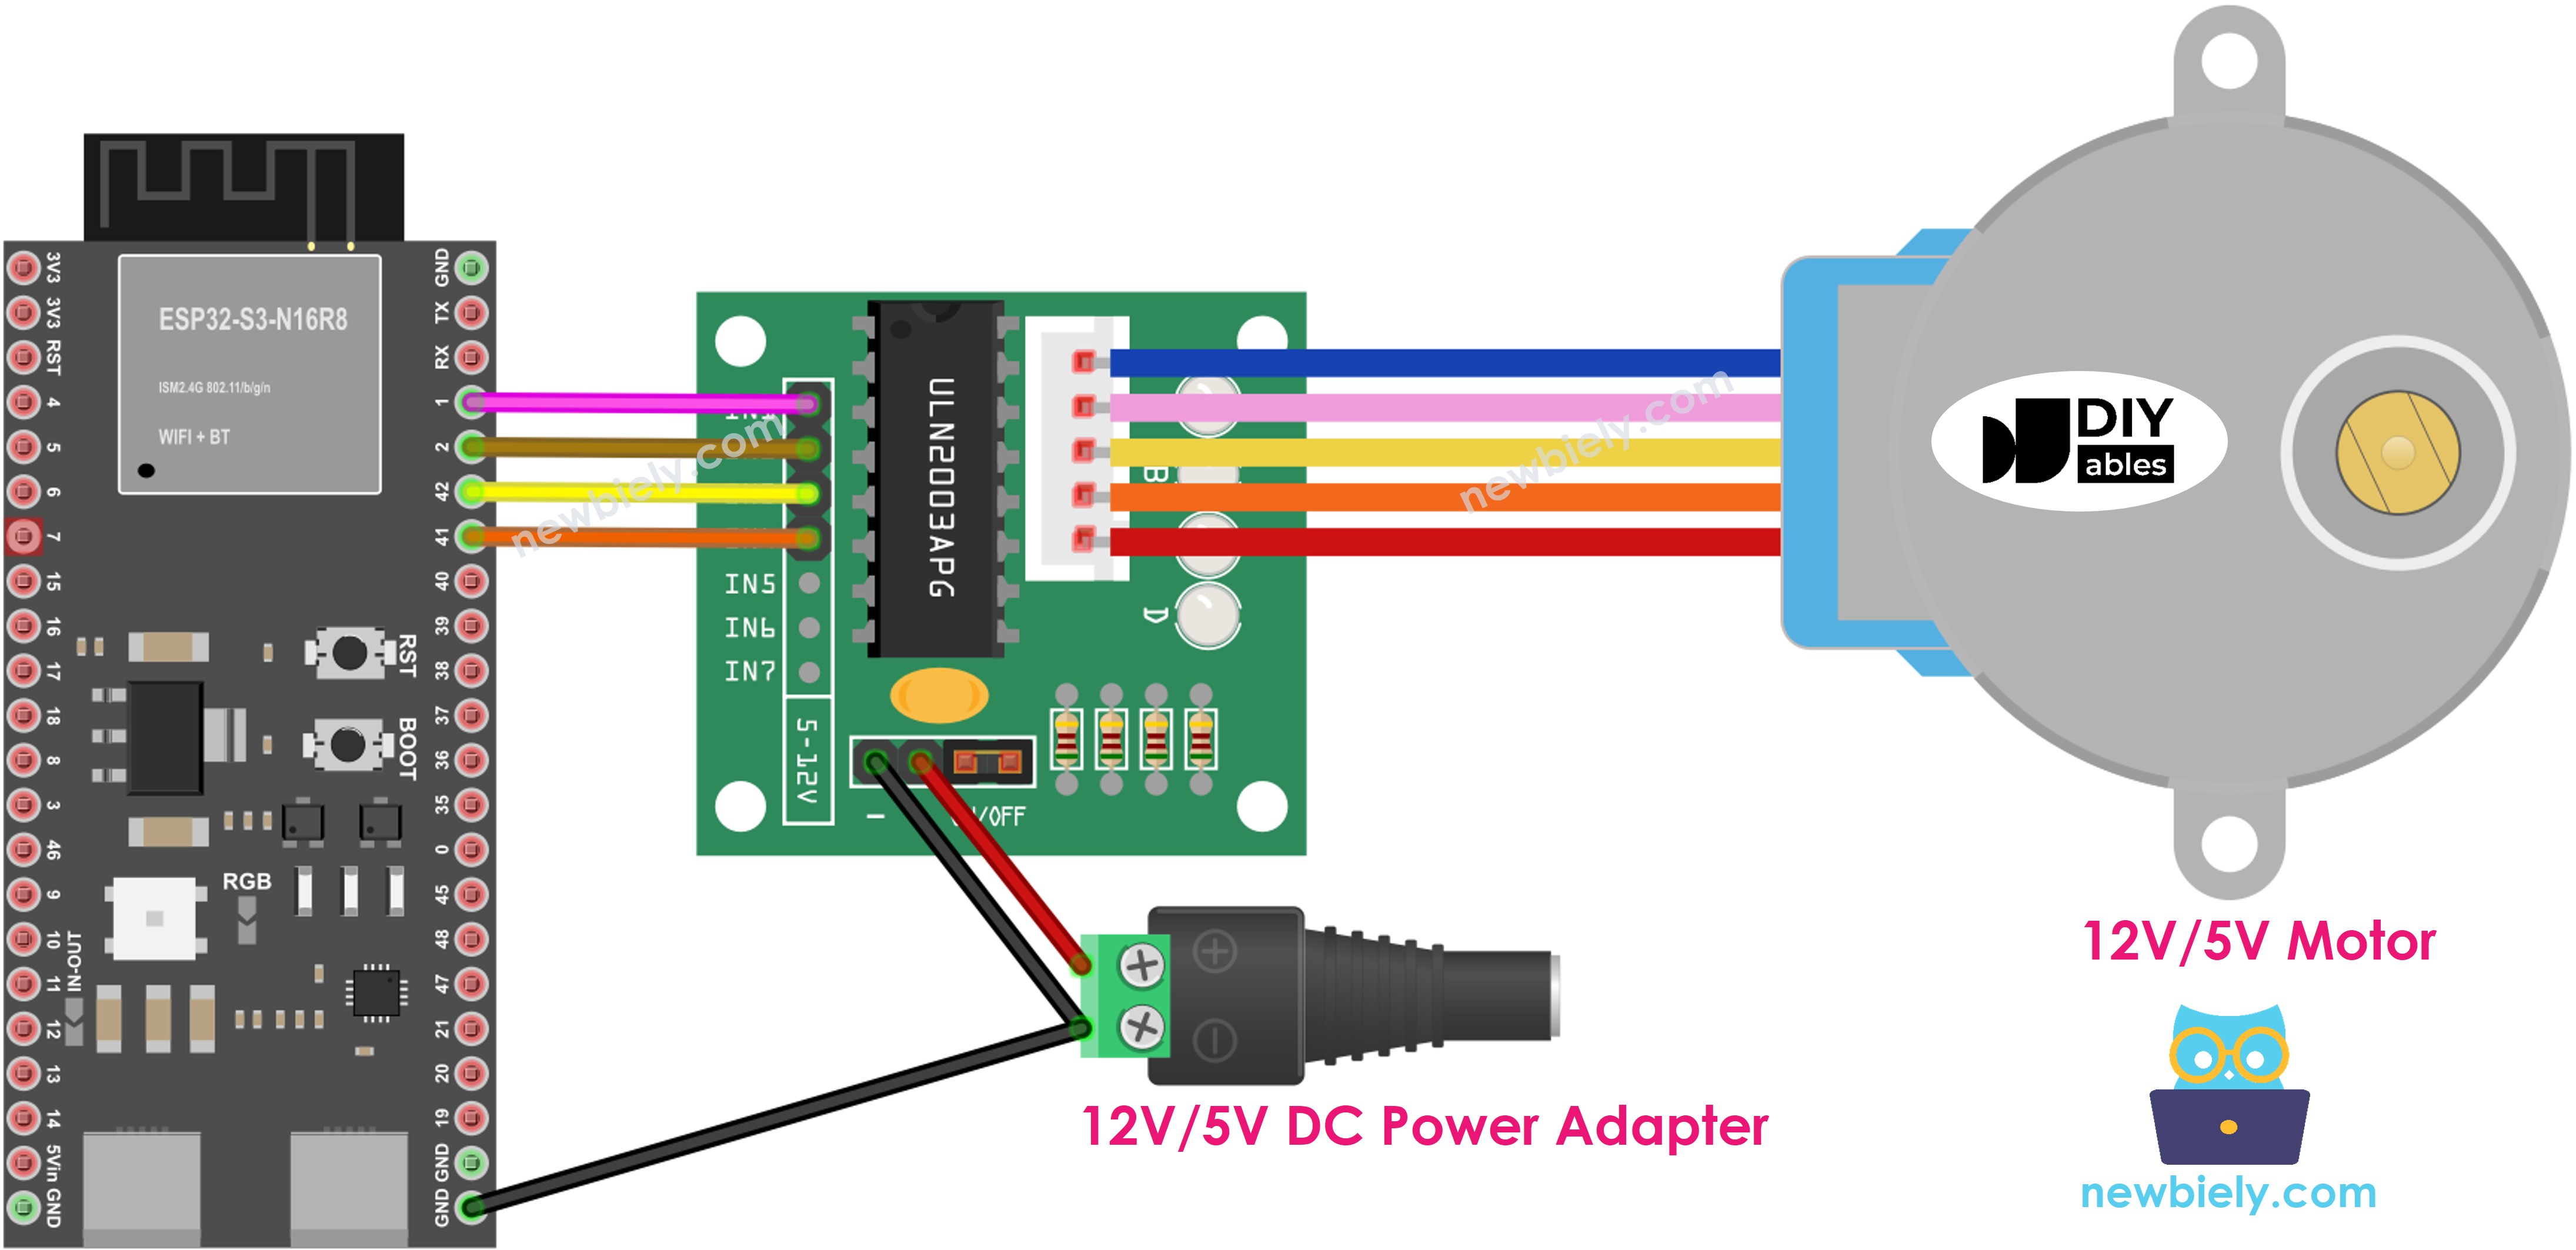
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
| ULN2003-Pin | ESP32 S3-Pin |
|---|---|
| IN1 | GPIO8 |
| IN2 | GPIO9 |
| IN3 | GPIO10 |
| IN4 | GPIO20 |
| GND | GND |
| VDD | Externe 5V-Stromversorgung |
| Motoranschluss | Stecker des 28BYJ-48-Motors |
| GND der Stromversorgung | GND (gemeinsam mit ESP32 und ULN2003) |
Hinweis: Die Kabelfarben am 28BYJ-48 Schrittmotor spielen keine Rolle — stecken Sie den Stecker einfach in die Buchse des ULN2003-Treibermoduls.
So programmieren Sie die Steuerung eines Schrittmotors
Wenn Sie die Methoden zur Schrittmotorsteuerung verstehen, können Sie den richtigen Ansatz für Ihr ESP32 S3-Projekt wählen. Die AccelStepper-Bibliothek ist die empfohlene Wahl, da sie nicht blockierend arbeitet, sodass Ihr ESP32 S3 andere Aufgaben erledigen kann, während sich der Motor bewegt. Sie unterstützt außerdem sanfte Beschleunigung und die gleichzeitige Steuerung mehrerer Motoren.
Drei Hauptmethoden der Schrittmotorsteuerung:
- Vollschritt: Grundlegende Methode, liefert volles Drehmoment, geeignet für die meisten Einsteigerprojekte
- Halbschritt: Verdoppelt die Auflösung, flüssigere Bewegung, etwas geringeres Drehmoment
- Mikroschritt: Höchste Auflösung, flüssigster Betrieb, erfordert spezielle Treiber
Warum wir die AccelStepper-Bibliothek empfehlen:
- Nicht blockierender Betrieb: Der ESP32 S3 kann andere Aufgaben erledigen, während er den Motor steuert
- Sanfte Beschleunigung: Allmähliche Geschwindigkeitsänderungen verhindern, dass der Motor stehen bleibt
- Unterstützung mehrerer Motoren: Steuern Sie mehrere Schrittmotoren unabhängig und gleichzeitig
- Flexible Steuerung: Unterstützt sowohl Vollschritt- als auch Halbschrittbetrieb
- Einfach zu bedienen: Einfache Funktionen für Einsteiger
Warum Sie die eingebaute Arduino Stepper-Bibliothek meiden sollten:
- Blockierend: Friert den ESP32 während des Motorbetriebs ein
- Eingeschränkte Funktionen: Keine Beschleunigung und keine erweiterte Steuerung
- Schlechte Unterstützung mehrerer Motoren: Kann mehrere Motoren nicht effizient steuern
Hinweis: Die AccelStepper-Bibliothek unterstützt keinen Mikroschrittbetrieb, was bei Einsteigerprojekten jedoch selten benötigt wird.
ESP32 S3-Code - Einzelner Schrittmotor
Der folgende Code zeigt, wie Sie einen 28BYJ-48 Schrittmotor mit dem ESP32 S3 und der AccelStepper-Bibliothek steuern. Er richtet den Motor mit der korrekten Pinzuordnung ein und führt dann ein sich wiederholendes Muster aus Drehungen im und gegen den Uhrzeigersinn aus. Die AccelStepper-Bibliothek übernimmt die Beschleunigung automatisch, sodass der Motor sanft anläuft und stoppt, ohne stehen zu bleiben.
Was dieser Schrittmotor-Code macht:
- Initialisiert den Schrittmotor mit den passenden Einstellungen für den 28BYJ-48
- Dreht eine volle Umdrehung im Uhrzeigersinn
- Dreht zwei volle Umdrehungen gegen den Uhrzeigersinn
- Dreht zwei volle Umdrehungen im Uhrzeigersinn
- Wiederholt dieses Muster fortlaufend
- Verwendet Beschleunigung für eine flüssige Motorbewegung
Schnelle Schritte
- Neu beim ESP32 S3? Arbeiten Sie zuerst unsere Anleitung Erste Schritte mit dem ESP32 S3 durch.
- AccelStepper-Bibliothek installieren: Öffnen Sie den Bibliotheksverwalter in der Arduino IDE, suchen Sie nach "AccelStepper" und installieren Sie die Bibliothek von Mike McCauley
- Search for AccelStepper created by Mike McCauley
- Komponenten verdrahten: Verbinden Sie Schrittmotor und ULN2003-Treiber gemäß dem obigen Schaltplan
- ESP32 anschließen: Verbinden Sie Ihren ESP32 S3 über ein USB-Type-C-Kabel mit Ihrem Computer
- Board auswählen: Wählen Sie in der Arduino IDE "ESP32S3 Dev Module" und den richtigen COM-Port
- Code hochladen: Kopieren Sie den Code, fügen Sie ihn in die Arduino IDE ein und klicken Sie auf Upload
- Motor beobachten: Beobachten Sie, wie sich der Schrittmotor im programmierten Muster dreht (1 Umdrehung im Uhrzeigersinn, 2 gegen den Uhrzeigersinn, 2 im Uhrzeigersinn, Wiederholung)
- Seriellen Monitor öffnen: Sehen Sie sich die Statusmeldungen bei 115200 Baud an
- Profi-Tipp: Passen Sie die Werte von setMaxSpeed() und setAcceleration() an, um Geschwindigkeit und Laufruhe des Motors zu ändern - niedrigere Werte ergeben langsamere, sanftere Bewegungen.
Ausgabe im Seriellen Monitor
So steuern Sie mehrere 28BYJ-48 Schrittmotoren
Lernen Sie, wie Sie mit dem ESP32 S3 zwei oder mehr Schrittmotoren gleichzeitig und unabhängig voneinander steuern. Da die AccelStepper-Bibliothek nicht blockierend ist, können Sie run() für jeden Motor in der Hauptschleife aufrufen, und beide führen ihre Schritte gleichzeitig aus, ohne sich gegenseitig zu stören.
Vorteile der Steuerung mehrerer Schrittmotoren:
- Jeder Motor bewegt sich unabhängig mit unterschiedlichen Geschwindigkeiten und Richtungen
- Perfekt für Robotikprojekte, die koordinierte Bewegungen erfordern
- Der ESP32 hat genügend Pins, um 2-3 Schrittmotoren problemlos zu steuern
- Die AccelStepper-Bibliothek bewältigt die gleichzeitige Steuerung reibungslos
Schaltplan für zwei 28BYJ-48 Schrittmotoren
Dieser Schaltplan zeigt, wie Sie zwei Schrittmotoren mit zwei ULN2003-Treibermodulen an den ESP32 S3 anschließen.
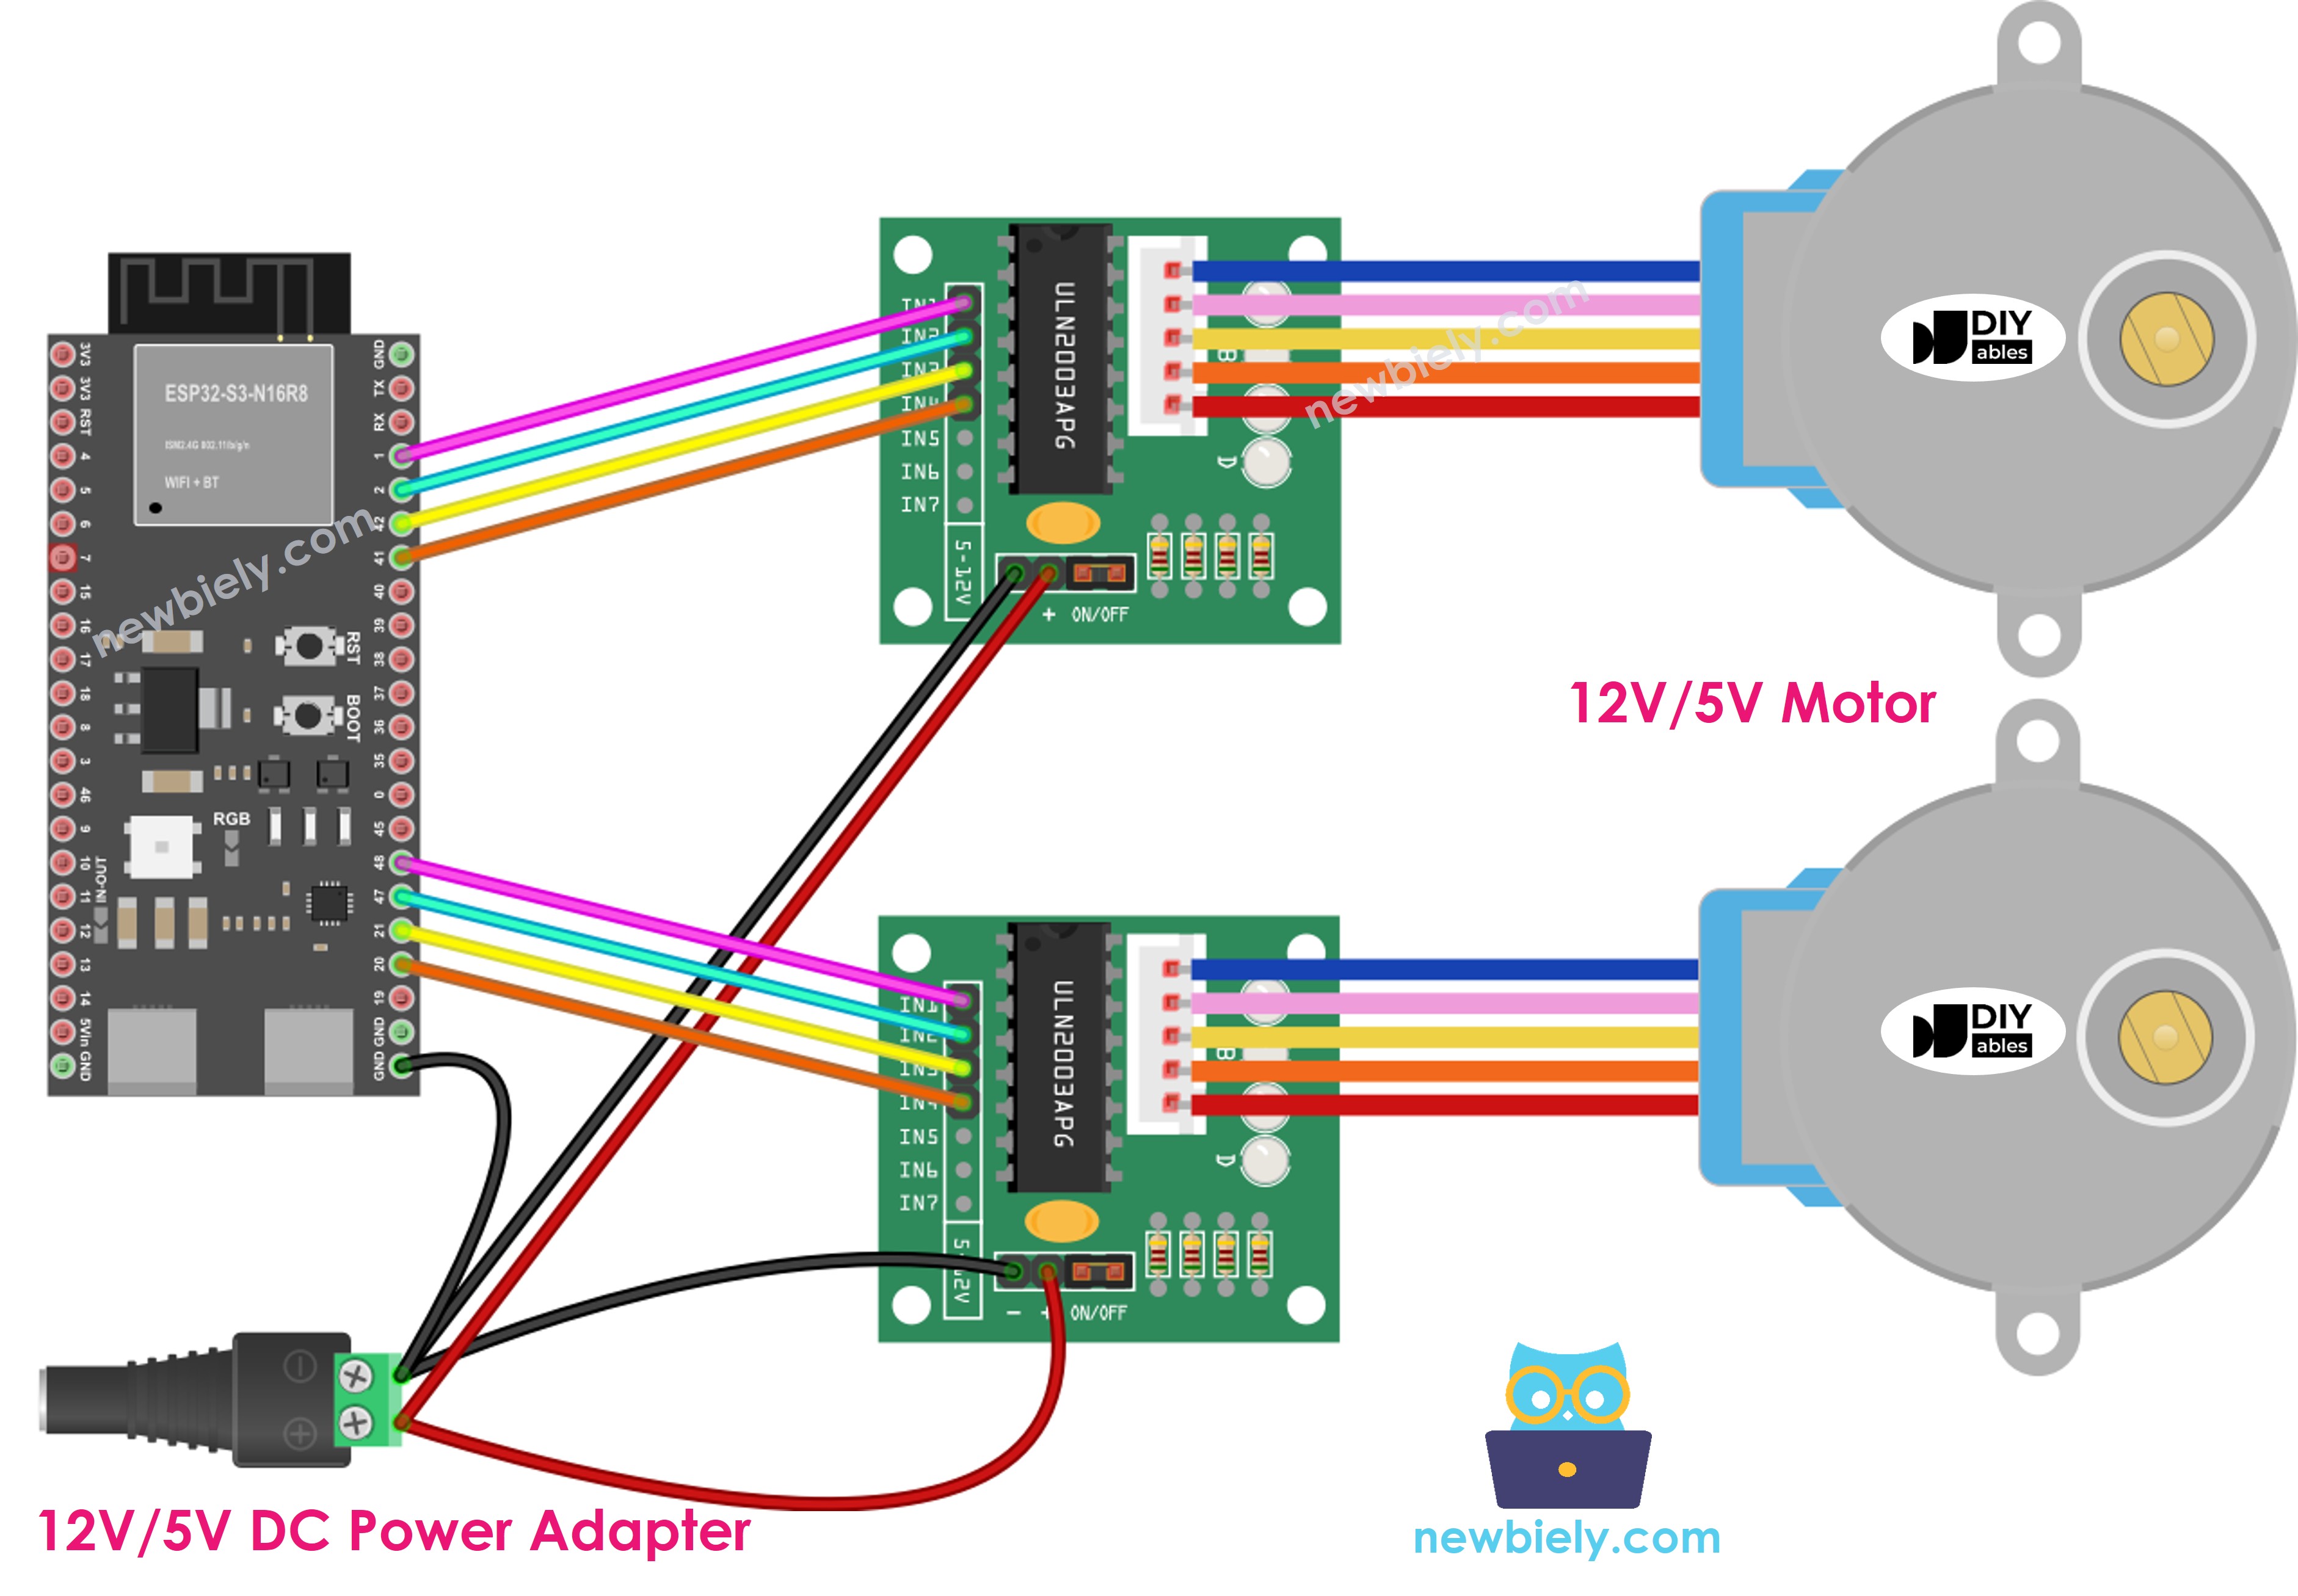
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Verdrahtung für zwei Schrittmotoren:
| Komponente | ESP32 S3-Pin |
|---|---|
| ULN2003 #1 - IN1 | GPIO8 |
| ULN2003 #1 - IN2 | GPIO9 |
| ULN2003 #1 - IN3 | GPIO10 |
| ULN2003 #1 - IN4 | GPIO20 |
| ULN2003 #2 - IN1 | GPIO2 |
| ULN2003 #2 - IN2 | GPIO3 |
| ULN2003 #2 - IN3 | GPIO4 |
| ULN2003 #2 - IN4 | GPIO5 |
| GND beider ULN2003 | GND |
| VDD beider ULN2003 | Externe 5V-Stromversorgung |
| GND der Stromversorgung | GND (gemeinsam mit ESP32 und beiden Treibern) |
Hinweis: Beide ULN2003-Module teilen sich dieselbe externe 5V-Stromversorgung und eine gemeinsame Masse mit dem ESP32 S3.
ESP32 S3-Code für zwei 28BYJ-48 Schrittmotoren
Der folgende Code zeigt die gleichzeitige Steuerung von zwei Schrittmotoren mit unabhängigen Bewegungsmustern. Jedem Motor ist eine eigene AccelStepper-Instanz zugewiesen, sodass Sie für jeden unabhängig unterschiedliche Geschwindigkeiten, Beschleunigungen und Zielpositionen festlegen können.
Was dieser Code für mehrere Schrittmotoren macht:
- Steuert zwei Schrittmotoren völlig unabhängig voneinander
- Jeder Motor dreht sich mit unterschiedlicher Geschwindigkeit
- Die Motoren bewegen sich in entgegengesetzte Richtungen
- Demonstriert den nicht blockierenden Betrieb
- Zeigt, wie mehrere Motoren in einem Programm koordiniert werden
Anwendungen und Projektideen
Die Kombination aus ESP32 S3 und 28BYJ-48 Schrittmotoren eröffnet eine Vielzahl von Automatisierungs-, Robotik- und Kreativprojekten, die Sie zu Hause oder im Unterricht bauen können.
- Kameraslider: Bauen Sie einen automatischen Kamerawagen für flüssige Zeitraffervideos
- XY-Plotter: Erstellen Sie einen Zeichenroboter, der Motive auf Papier zeichnet
- Automatische Jalousien: Steuern Sie Fensterjalousien nach Zeitplan oder per Fernbedienung
- Schwenk-Neige-Mechanismus: Bauen Sie eine Kamerahalterung, die sich horizontal und vertikal dreht
- Analoguhr: Gestalten Sie eine große Wanduhr mit präzisen Schrittmotor-Zeigern
- Förderband: Bauen Sie ein kleines Sortier- oder Transportsystem für Gegenstände
- Solartracker: Erstellen Sie ein Panel, das im Tagesverlauf der Sonne folgt
- Roboterarm: Konstruieren Sie einen einfachen 2-3-Achsen-Arm für Pick-and-Place-Aufgaben
Video-Tutorial
Sehen Sie sich unten die Schritt-für-Schritt-Videoanleitung für dieses ESP32 S3-Projekt an.
...VIDEO https://www.youtube.com/watch?v=EXAMPLE_VIDEO_ID_HERE
...VIDEO
Fordern Sie sich heraus
Diese Übungen sollen Ihre Sicherheit bei der Schrittmotorsteuerung mit dem ESP32 S3 stärken — beginnend mit einfachen Änderungen bis hin zu komplexeren, realen Anwendungen.
- Anfänger: Ändern Sie den Code so, dass sich der Motor 5 volle Umdrehungen im Uhrzeigersinn dreht und dann stoppt
- Anfänger: Ändern Sie die Motorgeschwindigkeit durch Anpassen von setMaxSpeed(), sodass er sich doppelt so schnell dreht
- Fortgeschrittene: Erstellen Sie ein Muster, bei dem sich der Motor um 45 Grad dreht, 1 Sekunde pausiert und dann wiederholt
- Fortgeschrittene: Fügen Sie einen Taster hinzu, der beim Drücken die Drehrichtung des Motors umkehrt
- Experten: Bauen Sie eine einfache Uhr mit zwei Schrittmotoren für Stunden- und Minutenzeiger
- Experten: Erstellen Sie ein Programm, das Befehle aus dem Seriellen Monitor annimmt, um die Motorposition zu steuern (z. B. "MOVE 1000" oder "HOME")