
ESP32 S3 - Joystick - Servomotor
In diesem Tutorial lernen Sie, wie Sie das ESP32-S3-Board mit einem Joystick verwenden, um zwei Servomotoren oder ein Pan-Tilt-Kit zu steuern. Durch das Auslesen der analogen Werte der X- und Y-Achse des Joysticks können Sie jeden Servomotor unabhängig und präzise für eine intuitive Richtungssteuerung ansteuern.
Ein Joystick hat zwei eingebaute Potentiometer, die im rechten Winkel zueinander angeordnet sind (X-Achse und Y-Achse) und analoge Werte an den Pins VRX und VRY ausgeben. Sie verwenden diese analogen Werte, um zwei Servomotoren unabhängig zu steuern: Der X-Wert steuert Servo Nr. 1 und der Y-Wert steuert Servo Nr. 2. In Kombination mit einem Pan-Tilt-Kit erzeugt die gemeinsame Bewegung der beiden Servomotoren eine flüssige 3D-Bewegung.
Was Sie umsetzen werden:
- Ein joystickgesteuertes System mit zwei Servos auf Basis des ESP32 S3
- Anwendungsfall 1: Die Servomotoren drehen sich proportional zur Position des Joystick-Daumenhebels und kehren beim Loslassen in die Mitte zurück
- Anwendungsfall 2: Der Joystick steuert die Servomotoren schrittweise in vier Richtungen, mit einem Taster zum Zurücksetzen in die Mitte
- Optionale Integration eines Pan-Tilt-Kits zur 3D-Positionierung von Kamera oder Sensor
Erforderliche Hardware
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables ESP32 S3 Starter-Kit (ESP32 S3 enthalten) | |
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Kaufhinweis: Falls Sie mehrere Servomotoren verwenden möchten, empfehlen wir die Verwendung des PCA9685 16 Channel PWM Servo Driver Module, um MCU-Pins zu sparen und die Verdrahtung zu vereinfachen.
Überblick über Joystick and Servo Motor
Joystick und Servomotor sind grundlegende Komponenten für Bewegungssteuerungsprojekte mit dem ESP32 S3. Wenn Sie verstehen, wie jede Komponente einzeln funktioniert, können Sie sie in diesem Tutorial effektiv kombinieren.
Wichtige Spezifikationen
Verdrahtungsdiagramm
Verbinden Sie die Pins VRX und VRY des Joysticks mit zwei ADC-fähigen GPIO-Pins des ESP32 S3 und das Signalkabel jedes Servomotors mit separaten PWM-fähigen GPIO-Pins. Stellen Sie sicher, dass die Servomotoren ausreichend mit 5 V versorgt werden; verwenden Sie eine externe Stromquelle, wenn mehrere Servos angeschlossen sind.
Sicherheitshinweise
Servomotoren können insbesondere unter Last viel Strom ziehen. Versorgen Sie mehrere Servomotoren immer über eine externe 5-V-Quelle statt über den 3,3-V-Regler des ESP32 S3, um Schäden am Board zu vermeiden.
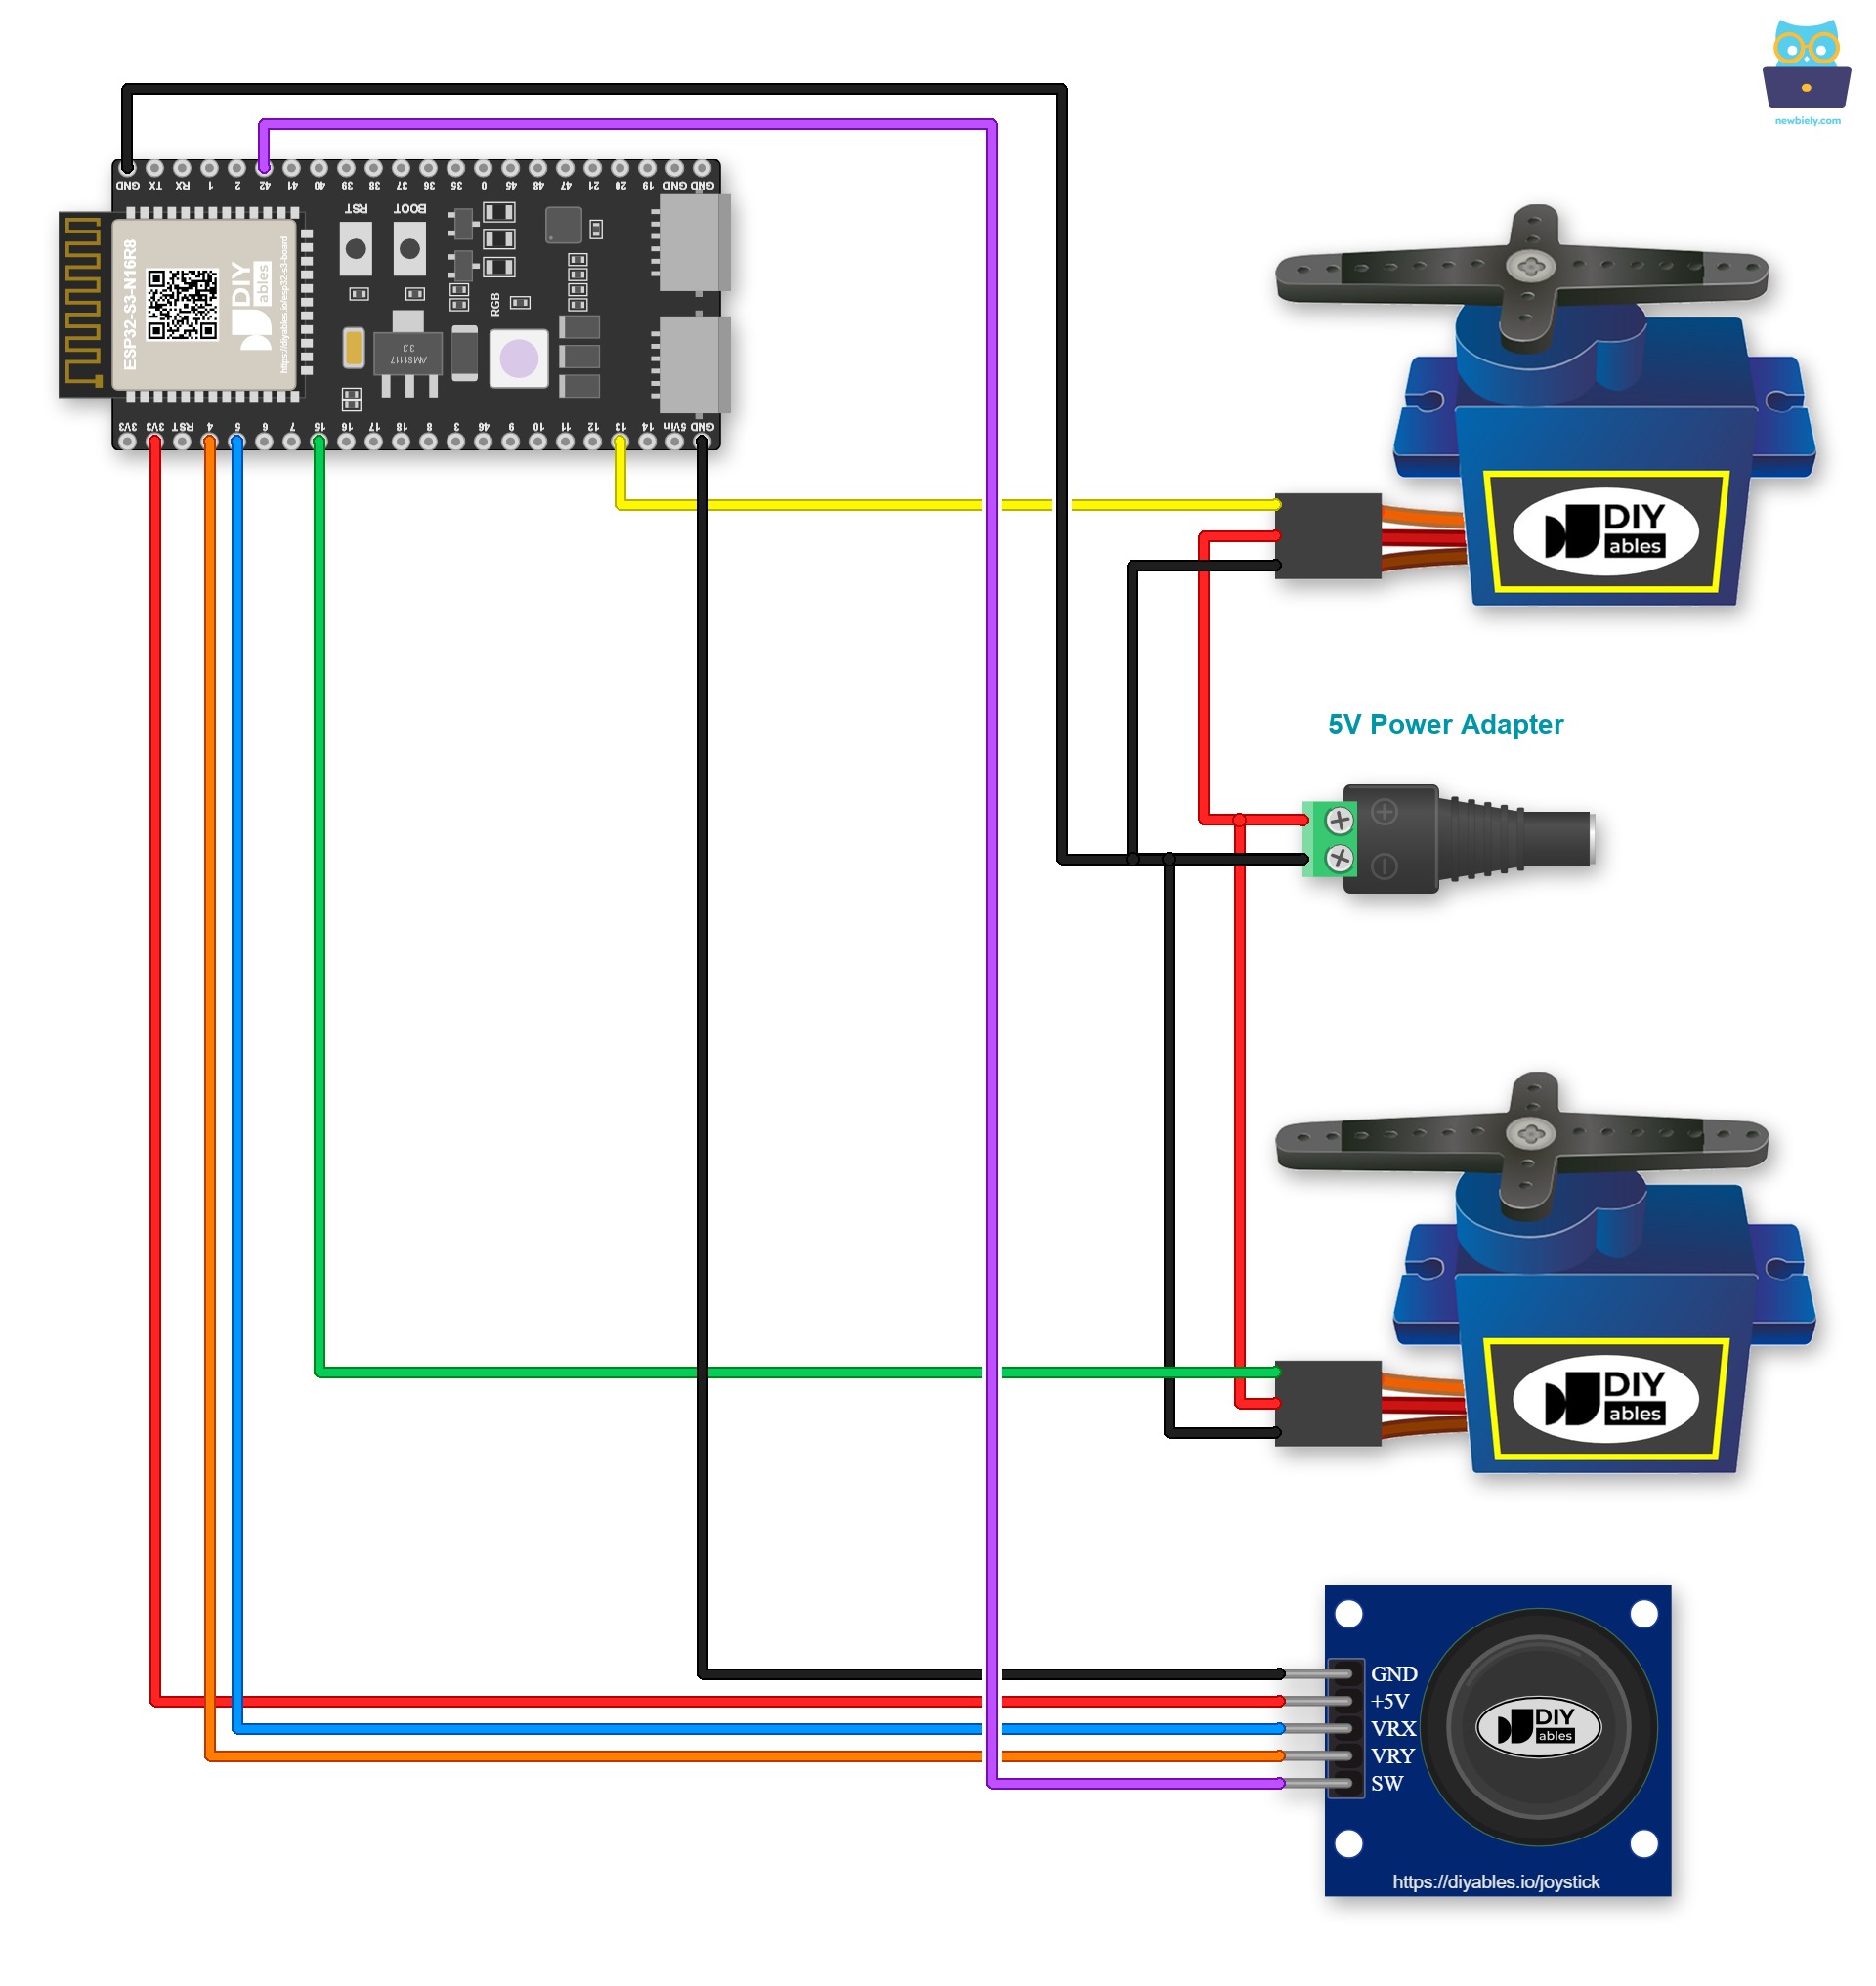
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Eine Schraubklemme hält jedes Kabel fest, auch wenn die Platine wackelt. Sie können den ESP32 S3 auf ein Schraubklemmen-Board für ESP32 S3 stecken und die Kabel an seine Schraubklemmen anschließen. Die Verdrahtung bleibt gleich. Nur gehen die Kabel jetzt zu den Schraubklemmen, wie unten gezeigt.
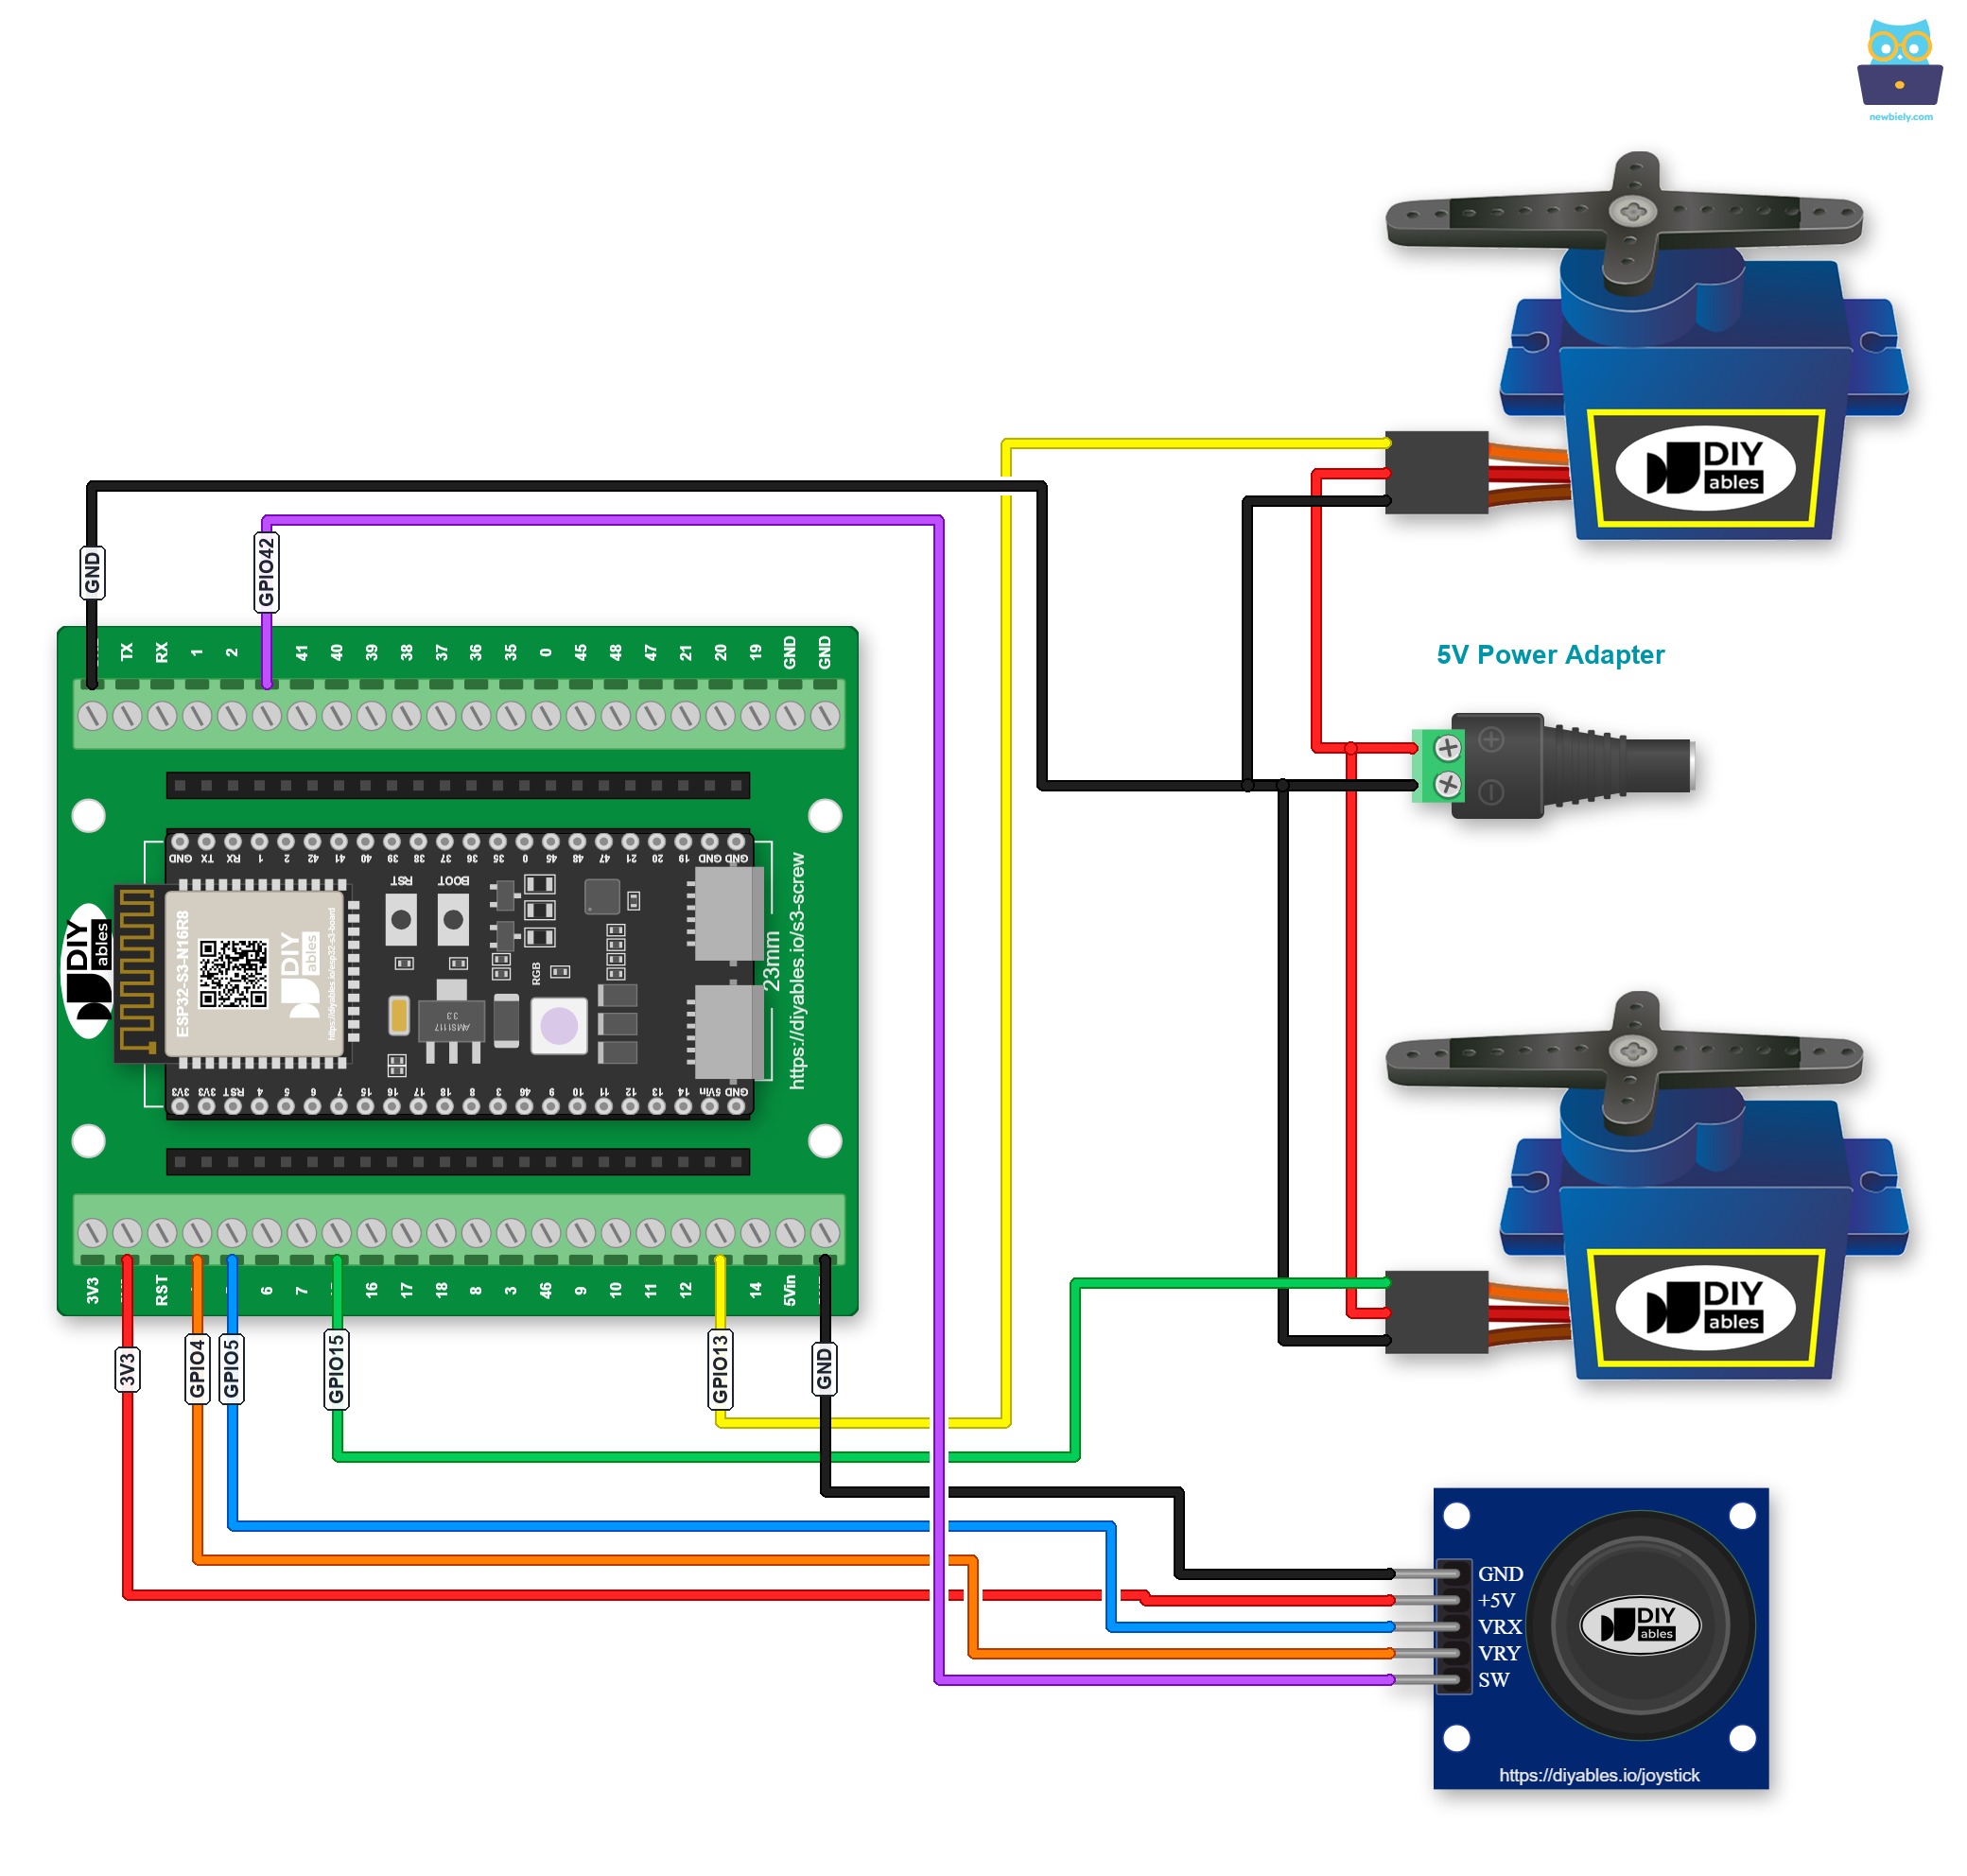
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Lieber Stiftleisten statt Schrauben? Stecken Sie den ESP32 S3 auf ein GPIO-Breakout-Board für ESP32 S3:
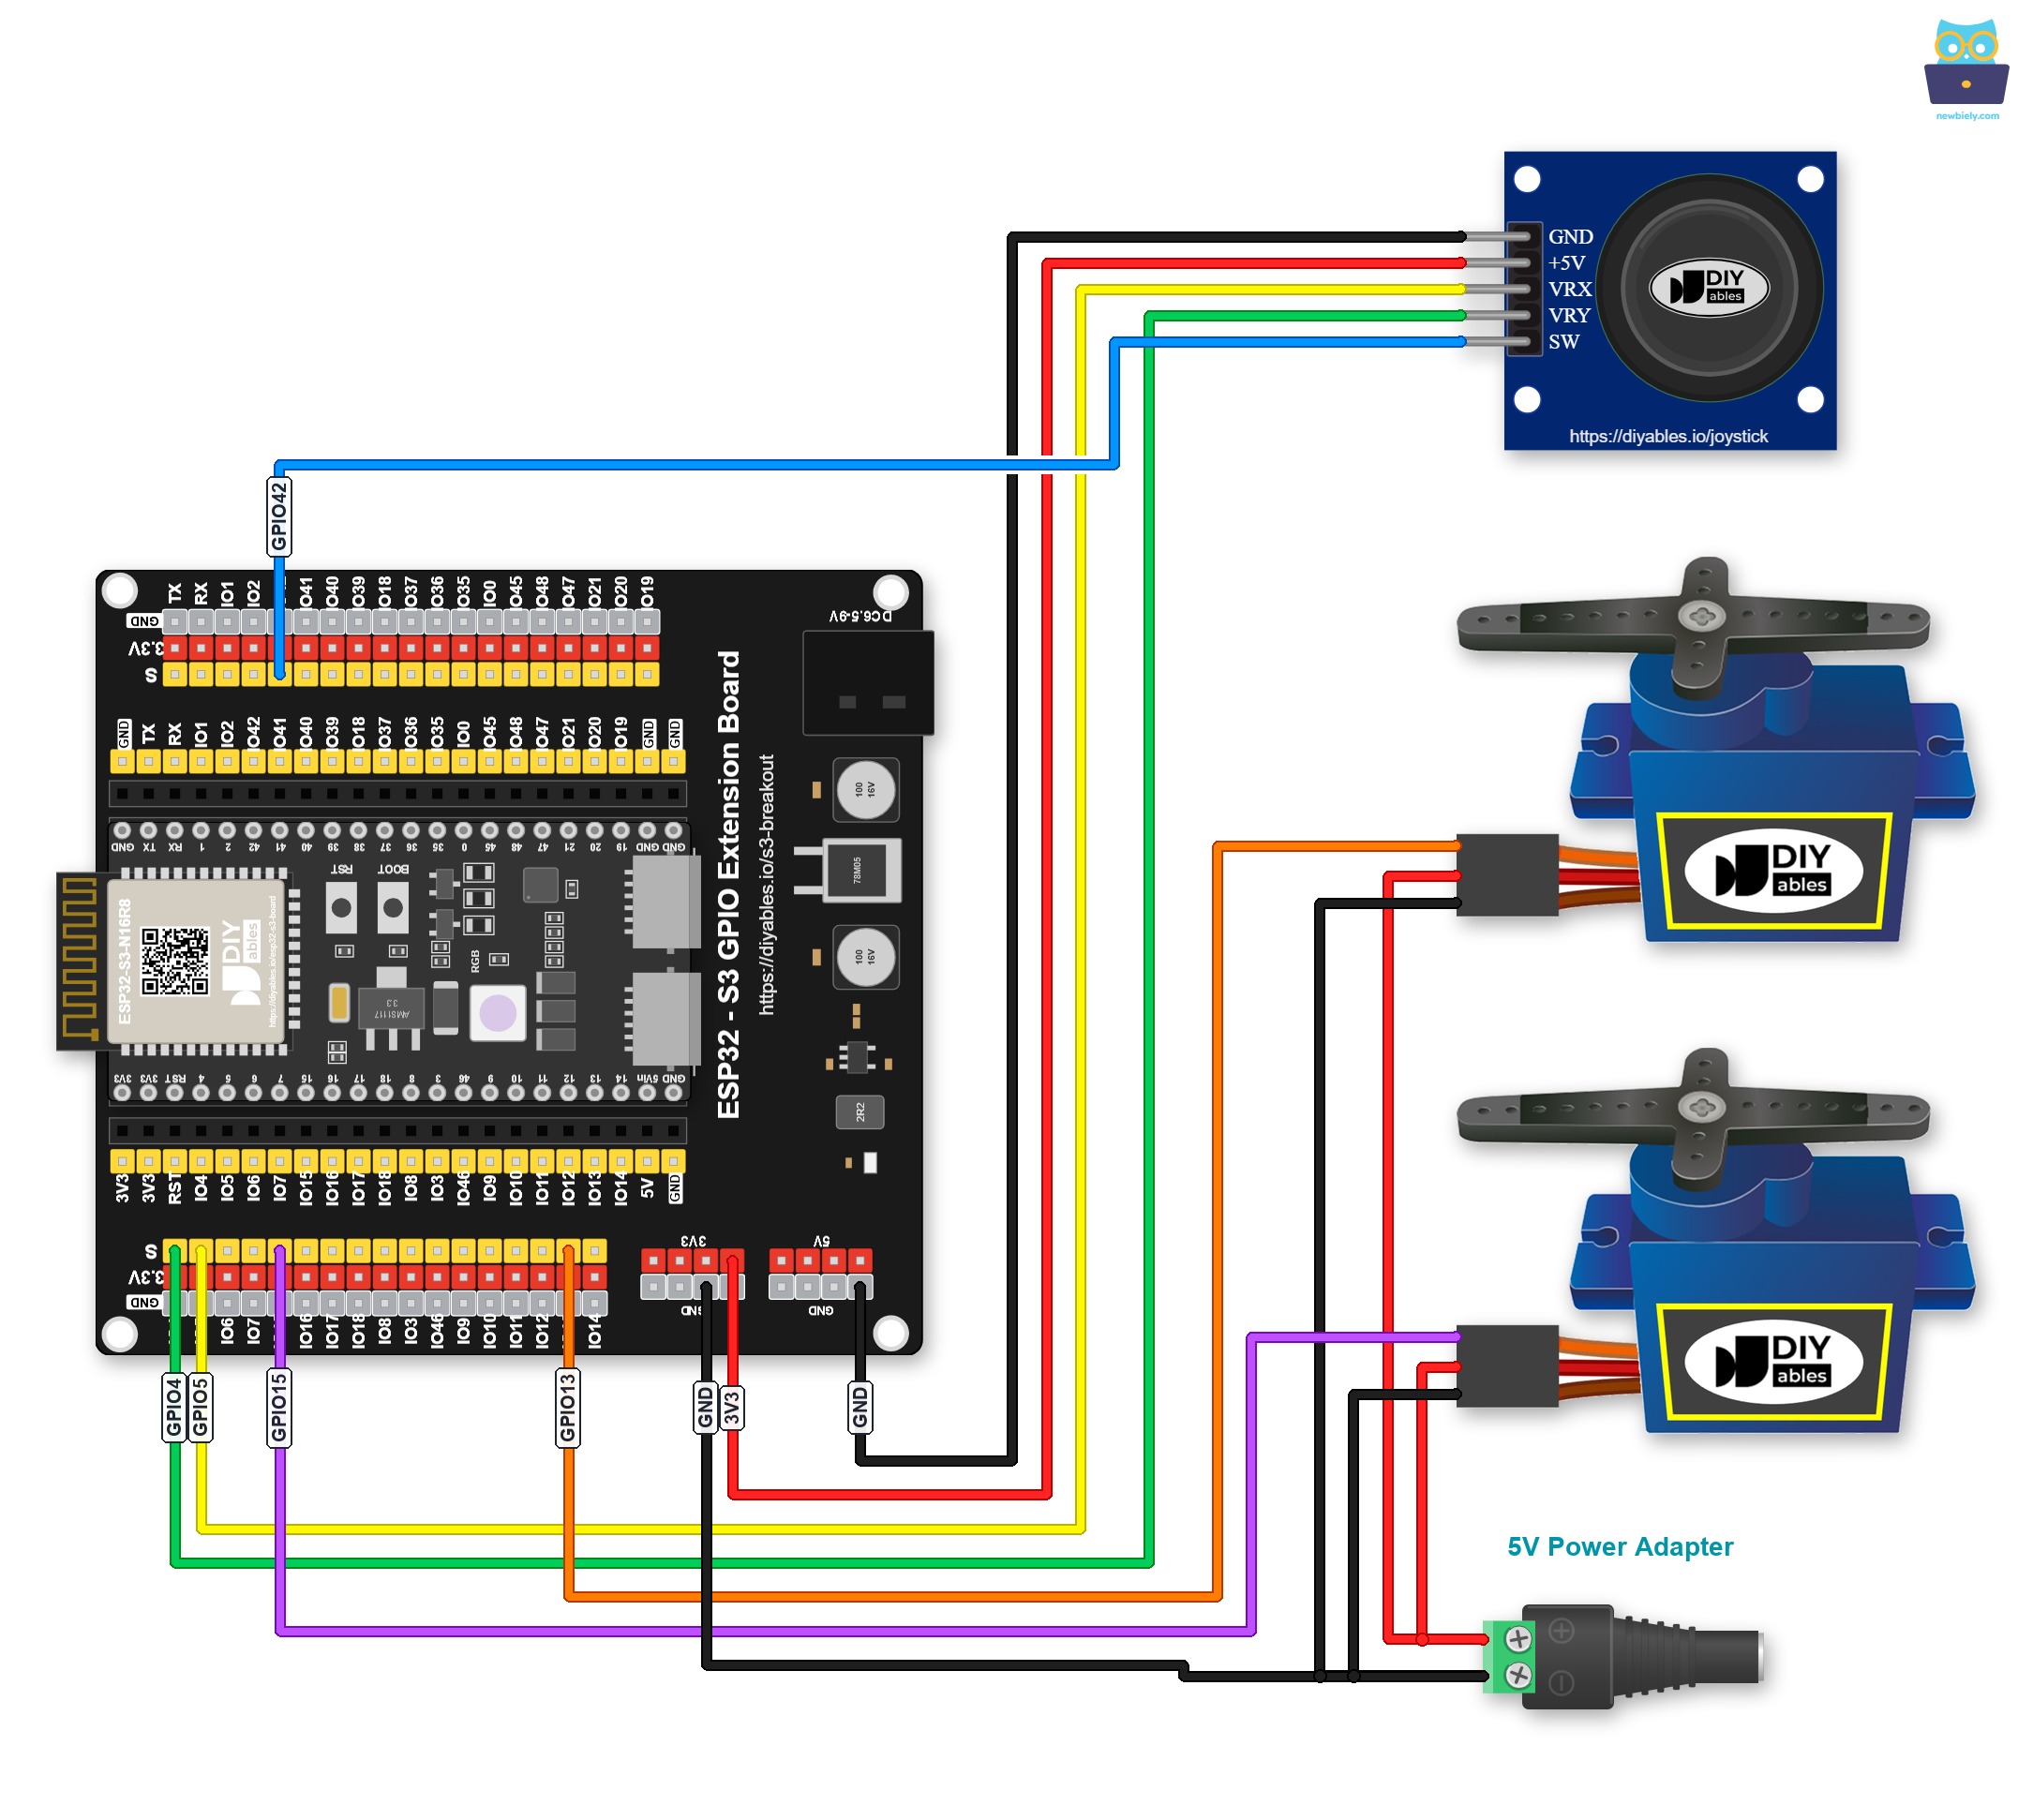
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
ESP32-S3-Code
ESP32-S3-Code - Die Servomotoren drehen sich entsprechend der Bewegung des Joystick-Daumenhebels
Der folgende Code liest die analogen X- und Y-Werte des Joysticks und bildet sie direkt auf Servomotorwinkel ab, sodass jeder Servo der Joystick-Position in Echtzeit folgt. Wenn der Daumenhebel losgelassen wird und in die Mitte zurückkehrt, kehren auch beide Servomotoren automatisch in die Mittelposition von 90 Grad zurück.
Schnelle Schritte
- Neu beim ESP32 S3? Arbeiten Sie zuerst unsere Anleitung Erste Schritte mit dem ESP32 S3 durch.
- Schließen Sie den Joystick und die Servomotoren wie im obigen Schaltplan gezeigt an das ESP32-S3-Board an.
- Verbinden Sie das ESP32-S3-Board über ein USB-Type-C-Kabel mit Ihrem PC.
- Öffnen Sie die Arduino IDE auf Ihrem PC.
- Wählen Sie das richtige ESP32-S3-Board und den richtigen COM-Port aus.
- Klicken Sie auf das Symbol Libraries in der linken Leiste der Arduino IDE.
- Geben Sie ESP32Servo in das Suchfeld ein und suchen Sie die Servo-Bibliothek von Kevin Harrington, John K. Bennett.
- Klicken Sie auf die Schaltfläche Install, um die Servomotor-Bibliothek für ESP32 zu installieren.
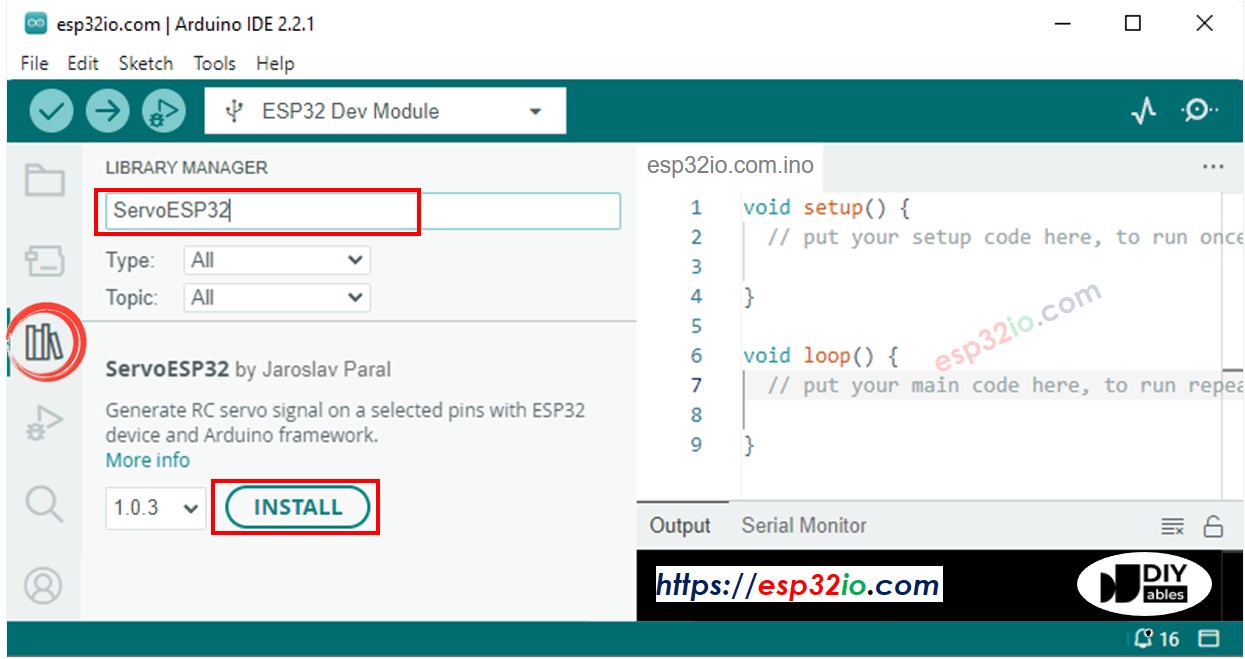
- Kopieren Sie den obigen Code und öffnen Sie ihn in der Arduino IDE.
- Klicken Sie in der Arduino IDE auf die Schaltfläche Upload, um den Code auf den ESP32 S3 hochzuladen.
- Öffnen Sie den seriellen Monitor.
- Bewegen Sie den Joystick in eine beliebige Richtung.
- Beobachten Sie die Drehung des Servomotors.
- Sehen Sie sich das Ergebnis im seriellen Monitor an.
Möglicherweise stellen Sie fest, dass sich der Servomotor nicht immer perfekt proportional zur Joystick-Bewegung bewegt. Dieses Verhalten liegt nicht am Joystick oder am Servomotor selbst, sondern an den ADC-Eigenschaften des ESP32 S3. Am Ende dieses Tutorials wird erklärt, warum das so ist.
ESP32-S3-Code - Servomotoren mit dem Joystick per Befehl steuern
Der folgende Code verwendet den Joystick als Eingabe für Richtungsbefehle und bewegt jeden Servomotor schrittweise in die gedrückte Richtung, anstatt der absoluten Position des Joysticks zu folgen. Ein Druck auf die Joystick-Taste setzt beide Servomotoren auf die Mittelposition von 90 Grad zurück.
Schnelle Schritte
- Neu beim ESP32 S3? Arbeiten Sie zuerst unsere Anleitung Erste Schritte mit dem ESP32 S3 durch.
- Klicken Sie auf das Symbol Libraries in der linken Leiste der Arduino IDE.
- Suchen Sie nach "ezButton" und finden Sie die Button-Bibliothek von ArduinoGetStarted.com.
- Klicken Sie auf die Schaltfläche Install, um die ezButton-Bibliothek zu installieren.
- Search for ezButton created by ArduinoGetStarted.com and click the Install button.
- Kopieren Sie den obigen Code und öffnen Sie ihn in der Arduino IDE.
- Klicken Sie in der Arduino IDE auf die Schaltfläche Upload, um den Code auf den ESP32 S3 hochzuladen.
- Öffnen Sie den seriellen Monitor.
- Bewegen Sie den Joystick in eine beliebige Richtung.
- Beobachten Sie die schrittweise Drehung des Servomotors.
- Sehen Sie sich das Ergebnis im seriellen Monitor an.
Profi-Tipp: Passen Sie die Variable für die Schrittweite im Code an, um festzulegen, um wie viele Grad sich jeder Servo pro Joystick-Befehl bewegt. Eine kleinere Schrittweite ermöglicht eine feinere Steuerung, während eine größere Schrittweite den Servo schneller in seine Zielposition bringt.
Code-Erklärung
Lesen Sie die zeilenweise Erklärung in den Kommentarzeilen des Quellcodes!
※ Notiz:
Dieses Tutorial verwendet die Funktion analogRead(), um Werte von einem ADC (Analog-Digital-Wandler) zu lesen, der mit einem Joystick verbunden ist. Der ADC des ESP32 S3 eignet sich für Projekte, die KEINE hohe Genauigkeit benötigen. Für Projekte, die präzise Messungen erfordern, beachten Sie jedoch Folgendes:
- Der ADC des ESP32 S3 ist nicht vollkommen genau und muss für korrekte Ergebnisse möglicherweise kalibriert werden. Jedes ESP32-S3-Board kann leicht abweichen, daher müssen Sie den ADC eventuell für jedes einzelne Board kalibrieren.
- Die Kalibrierung kann schwierig sein, besonders für Einsteiger, und liefert nicht immer genau die gewünschten Ergebnisse.
Für Projekte mit hohen Genauigkeitsanforderungen sollten Sie einen externen ADC (z. B. ADS1115) mit dem ESP32 S3 verwenden. Wenn Sie den ADC des ESP32 S3 dennoch kalibrieren möchten, lesen Sie den ESP32 ADC Calibration Driver
Anwendungen
Joystickgesteuerte Servomotoren werden in vielen realen Anwendungen eingesetzt, von der Robotik über Kamerasysteme bis hin zu industriellen Bedienfeldern. Hier einige praktische Beispiele:
- Steuerung eines Roboterarms: Bewegen Sie die Schwenk- und Neigegelenke eines Roboterarms mit intuitiven Daumenbewegungen am Joystick.
- Pan-Tilt-Plattform für Kameras: Montieren Sie eine Kamera auf einem Pan-Tilt-Kit und richten Sie sie mit dem Joystick aus der Ferne für Überwachung oder Fotografie aus.
- Lenkung von RC-Fahrzeugen: Steuern Sie den Lenkservo und den Gasservo eines ferngesteuerten Fahrzeugs mit einem einzigen Joystick-Modul.
- Antennen-Tracker: Richten Sie eine Richtantenne automatisch oder manuell mit zwei Servomotoren aus, die über den Joystick gesteuert werden.
- Steuerung eines Drohnen-Gimbals: Stabilisieren und richten Sie den Kamera-Gimbal einer Drohne während des Flugs mit Joystick-Befehlen aus.
Video Tutorial
Wir erwägen die Erstellung von Video-Tutorials. Wenn Sie Video-Tutorials für wichtig halten, abonnieren Sie bitte unseren YouTube-Kanal , um uns zu motivieren, die Videos zu erstellen.
Sehen Sie sich unten die Schritt-für-Schritt-Videoanleitung für dieses ESP32-S3-Projekt an.
Herausforderungen
Nachdem die Grundlagen funktionieren, versuchen Sie, das Projekt zu erweitern, um Ihr Verständnis der Servosteuerung und der Verarbeitung von Joystick-Eingaben zu vertiefen.
- Anfänger: Ändern Sie den Code so, dass sich die Servomotoren durch eine kleinere Schrittweite langsamer bewegen, und geben Sie nach jedem Befehl den aktuellen Winkel jedes Servos seriell aus.
- Fortgeschritten: Fügen Sie der Mittelposition des Joysticks eine Totzone hinzu, damit kleine unbeabsichtigte Bewegungen keine Servobefehle auslösen und die Steuerung stabiler wird.
- Experte: Bauen Sie eine vollständige Pan-Tilt-Kamerahalterung mit zwei Servomotoren und dem Joystick und fügen Sie dann einen Taster hinzu, der zur Laufzeit zwischen proportionalem Modus und Schrittbefehlsmodus umschaltet.