
ESP32 C3 Super Mini - DRV8825 Schrittmotortreiber
#NOTE: REWRITTEN | CHECKED_PIN
Erfahren Sie, wie Sie Schrittmotoren mit Ihrem ESP32 C3 Super Mini und dem leistungsstarken DRV8825 Schrittmotortreiber-Modul steuern. Dieses einsteigerfreundliche Tutorial behandelt alles von der Verdrahtung bis zum Code für eine präzise Motorsteuerung.
In dieser Anleitung lernen Sie:
- Was der DRV8825 Schrittmotortreiber ist und wie er funktioniert
- Wie man den DRV8825-Treiber mit dem ESP32 C3 Super Mini und einem Schrittmotor verdrahtet
- Wie man den ESP32 C3 Super Mini programmiert, um Drehzahl und Drehrichtung des Motors zu steuern
- Wie man Mikroschritte für einen ruhigeren Motorlauf konfiguriert
- Wie man die Strombegrenzung einstellt, um eine Überhitzung zu vermeiden
Erforderliche Hardware
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Überblick über DRV8825 Stepper Motor Driver
Der DRV8825 ist ein Schrittmotortreiber-Modul, das bipolare Schrittmotoren mit hoher Präzision und Effizienz steuert.
- Spannungsbereich: 8,2V bis 45V Motorversorgung
- Strombelastbarkeit: Bis zu 2,2A pro Spule bei ausreichender Kühlung
- Mikroschritte: Unterstützt Vollschritt bis hinunter zu 1/32-Schritt-Auflösung
- Eingebauter Schutz: Überstrom- und Übertemperaturabschaltung
- Einstellbare Strombegrenzung: Potentiometer zur einfachen Einstellung
- Kompakte Bauweise: Ideal für 3D-Drucker, CNC-Maschinen und Robotik
- Wenige Pins: Steuerung mit nur 2 Pins des ESP32 C3 Super Mini
- Eingebauter Spannungsregler: 3,3V-Logikversorgung aus der Motorversorgung
- Einsteigerfreundlich: Einfache Schnittstelle mit Schritt- und Richtungssteuerung
Um Schrittmotor-Konzepte wie Vollschritt, Mikroschritt, unipolare und bipolare Schrittmotoren zu verstehen, lesen Sie die Anleitung ESP32 C3 Super Mini - Schrittmotor.
Pinbelegung des DRV8825 Schrittmotortreibers
Das DRV8825-Modul hat 16 Pins für Motorsteuerung, Stromversorgung und Konfiguration.
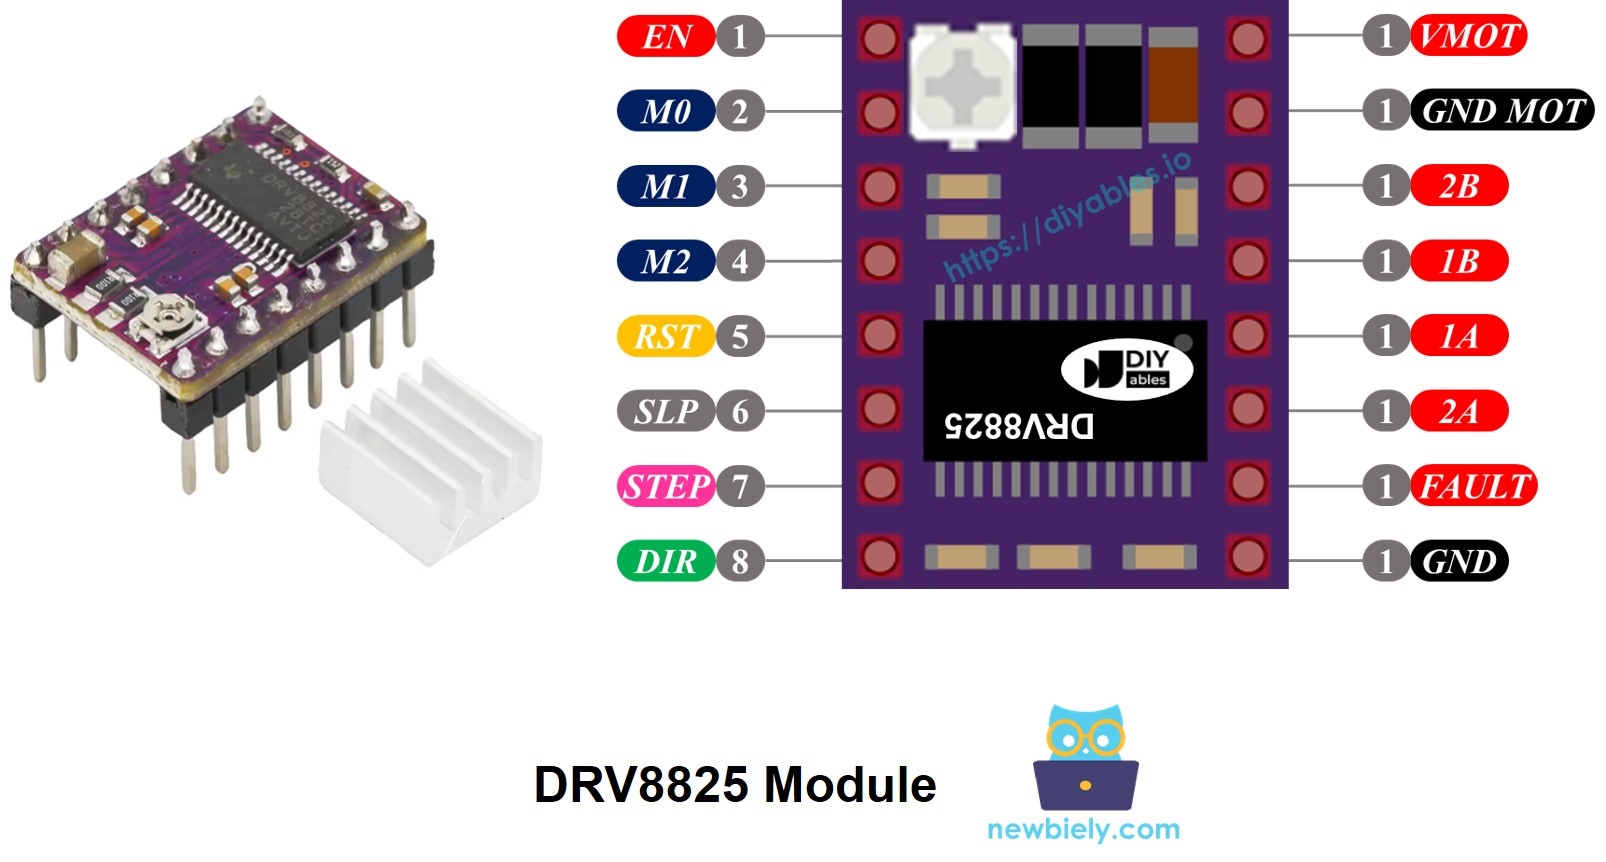
Pinbeschreibungen:
- VMOT: Eingang der Motorversorgung (8,2V bis 45V)
- GND (für Motor): Masse der Motorversorgung
- 2B, 2A: Ausgänge zur Spule B des Schrittmotors
- 1A, 1B: Ausgänge zur Spule A des Schrittmotors
- FAULT: Fehlererkennungsausgang (geht bei Überstrom oder Übertemperaturabschaltung auf LOW)
- GND (für Logik): Massebezug für Steuersignale (mit GND des ESP32 C3 Super Mini verbinden)
- ENABLE: Active-LOW-Freigabepin (LOW = Motor aktiviert, HIGH = Motor deaktiviert)
- M1, M2, M3: Pins zur Auswahl der Mikroschritt-Auflösung
- RESET: Active-LOW-Reset-Pin (LOW = Treiber zurücksetzen)
- SLEEP: Active-LOW-Schlafmodus-Pin (LOW = stromsparender Schlafmodus)
- STEP: Schritt-Eingangspin (steigende Flanke bewegt den Motor um einen Schritt weiter)
- DIR: Richtungssteuerpin (legt die Drehrichtung fest)
- Potentiometer: Einstellbare Strombegrenzung
Gruppierung der Pins nach Funktion:
- Motoranschlüsse: 1A, 1B, 2A, 2B
- Motorsteuerung: DIR, STEP
- Treiberkonfiguration: ENABLE, M1, M2, M3, RESET, SLEEP
- Statusausgang: FAULT
- Motorversorgung: VMOT, GND (Motor)
- Logikmasse: GND (Logik)
Wichtig: Verbinden Sie für einen ordnungsgemäßen Betrieb und einen gemeinsamen Massebezug immer GND des ESP32 C3 Super Mini mit dem GND-Pin (Logik) des DRV8825. Der DRV8825 versorgt seine Logikschaltung über seinen eingebauten 3,3V-Regler aus der Motorversorgung.
Mikroschritt-Konfiguration
Der DRV8825-Treiber ermöglicht Mikroschritte, indem er jeden Vollschritt in kleinere Schritte unterteilt und so für einen ruhigeren Motorlauf sorgt.
Beispiel-Mikroschrittauflösungen für einen NEMA-17-Motor (1,8° Schrittwinkel, 200 Schritte/Umdrehung):
- Vollschrittmodus: 200 Schritte pro Umdrehung
- Halbschrittmodus: 400 Schritte pro Umdrehung
- Viertelschrittmodus (1/4): 800 Schritte pro Umdrehung
- Achtelschrittmodus (1/8): 1.600 Schritte pro Umdrehung
- Sechzehntelschrittmodus (1/16): 3.200 Schritte pro Umdrehung
- Zweiunddreißigstelschrittmodus (1/32): 6.400 Schritte pro Umdrehung
Vorteile höherer Mikroschritte:
- Ruhigere Motorbewegung mit weniger Vibrationen
- Höhere Positioniergenauigkeit
- Leiserer Betrieb
- Mehr Schritte pro Umdrehung erforderlich (geringere Drehzahl bei gleicher Pulsrate)
Hinweise zur Drehzahl:
- Höhere Mikroschritte erfordern mehr Schrittimpulse pro Umdrehung
- Die Motordrehzahl hängt von der Pulsrate Ihres ESP32 C3 Super Mini ab
- Höhere Pulsraten halten die Drehzahl bei höheren Mikroschritten aufrecht
- Die maximale Drehzahl ist durch die Fähigkeiten von Treiber und Mikrocontroller begrenzt
Mikroschritt-Auswahlpins des DRV8825
Konfigurieren Sie die Mikroschritt-Auflösung über die Pins M0, M1 und M2 am DRV8825-Treiber.
Tabelle zur Mikroschritt-Auswahl:
| M0-Pin | M1-Pin | M2-Pin | Mikroschritt-Auflösung |
|---|---|---|---|
| Low | Low | Low | Vollschritt |
| High | Low | Low | Halbschritt |
| Low | High | Low | 1/4-Schritt |
| High | High | Low | 1/8-Schritt |
| Low | Low | High | 1/16-Schritt |
| High | Low | High | 1/32-Schritt |
| Low | High | High | 1/32-Schritt |
| High | High | High | 1/32-Schritt |
Standardverhalten: Alle drei Pins haben interne Pull-down-Widerstände und sind standardmäßig LOW. Bleiben sie unbeschaltet, arbeitet der Treiber im Vollschrittmodus.
Funktionsweise
Der DRV8825 Schrittmotortreiber steuert die Motorbewegung mit einfachen digitalen Signalen von Ihrem ESP32 C3 Super Mini.
Grundlegender Betrieb:
- STEP-Pin: Jeder Impuls bewegt den Motor um einen Mikroschritt (oder je nach Konfiguration einen Vollschritt)
- DIR-Pin: Steuert die Drehrichtung (HIGH oder LOW)
- Treiberlogik: Wandelt Schritt- und Richtungssignale in passende Spulenströme um
- Motorausgänge: Die Pins 1A, 1B, 2A, 2B liefern geregelten Strom an die Motorspulen
Minimale Steuerungskonfiguration:
- Nur 2 Pins des ESP32 C3 Super Mini anschließen: einen für STEP, einen für DIR
- Die Motordrehzahl wird durch die Frequenz der STEP-Impulse gesteuert
- Die Motorrichtung wird durch den Logikpegel des DIR-Pins gesteuert
Optionale Pin-Konfigurationen:
Sie können weitere DRV8825-Pins (ENABLE, M1, M2, M3, RESET, SLEEP) auf drei Arten konfigurieren:
- Unbeschaltet lassen: Der Treiber verwendet die Standardeinstellungen (Vollschritt, aktiviert)
- Mit GND oder VCC verbinden: Feste Konfiguration (z. B. immer aktiviert oder ein bestimmter Mikroschrittmodus)
- Mit Pins des ESP32 C3 Super Mini verbinden: Dynamische Steuerung über Ihren Code
Verdrahtungsdiagramm
Verbinden Sie ESP32 C3 Super Mini, DRV8825 Schrittmotortreiber und NEMA-17-Schrittmotor gemäß diesem Schaltplan.
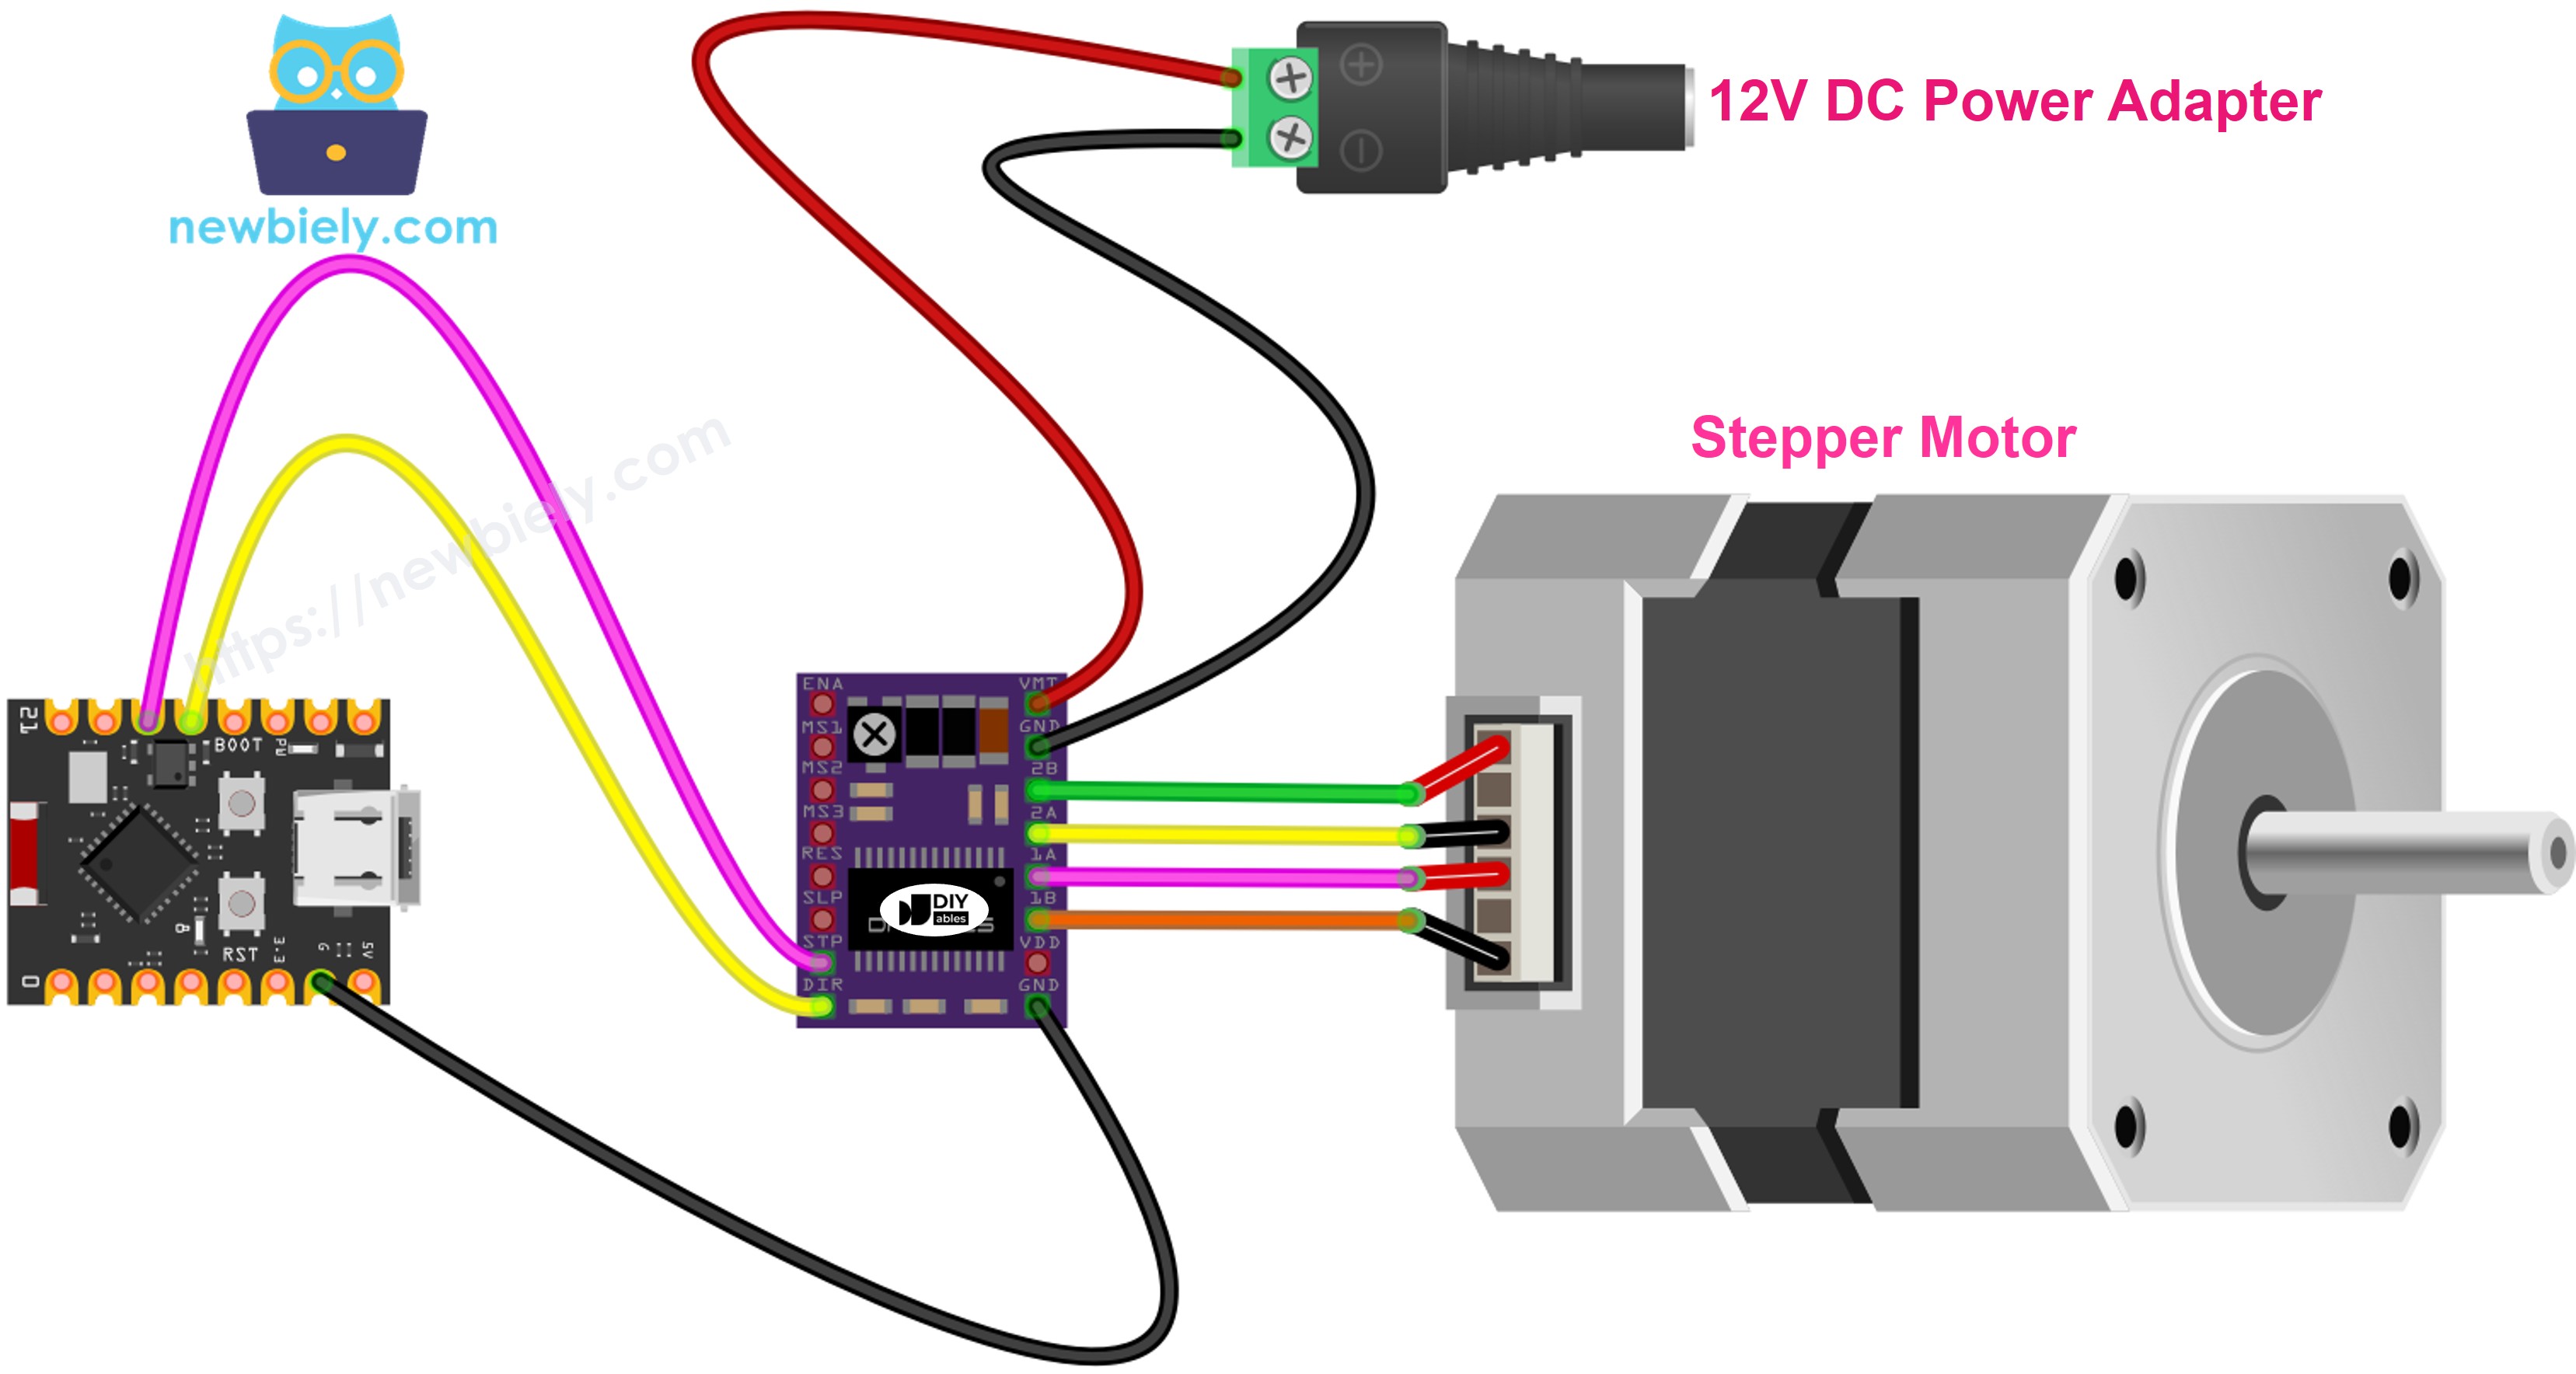
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Sicherheitshinweise:
- Hinweis: Stellen Sie sicher, dass die Spannung der Motorversorgung den Spezifikationen Ihres Schrittmotors entspricht (typischerweise 12V für NEMA 17)
- Hinweis: Schließen Sie den Schrittmotor niemals bei eingeschalteter Stromversorgung an oder trennen Sie ihn, um Schäden am Treiber zu vermeiden
- Hinweis: Verbinden Sie für einen ordnungsgemäßen Betrieb GND des ESP32 C3 Super Mini mit GND (Logik) des DRV8825
Verbindungstabelle:
| DRV8825-Pin | Verbindung | Hinweise |
|---|---|---|
| VMOT | 12V-Netzteil (+) | Eingang Motorversorgung |
| GND (Motor) | 12V-Netzteil (-) | Masse Motorversorgung |
| 1A | Schrittmotor Spule A Draht 1 | Anschluss Spule A |
| 1B | Schrittmotor Spule A Draht 2 | Anschluss Spule A |
| 2A | Schrittmotor Spule B Draht 1 | Anschluss Spule B |
| 2B | Schrittmotor Spule B Draht 2 | Anschluss Spule B |
| STEP | ESP32 C3 Super Mini Pin D10 | Schritt-Steuersignal |
| DIR | ESP32 C3 Super Mini Pin D9 | Richtungs-Steuersignal |
| GND (Logik) | ESP32 C3 Super Mini GND | Gemeinsamer Massebezug |
| ENABLE | Nicht verbunden | Standardmäßig aktiviert |
| M1 | Nicht verbunden | Vollschrittmodus |
| M2 | Nicht verbunden | Vollschrittmodus |
| M3 | Nicht verbunden | Vollschrittmodus |
| RESET | Nicht verbunden | Normalbetrieb |
| SLEEP | Nicht verbunden | Normalbetrieb |
Diese Grundkonfiguration betreibt den Schrittmotor im Vollschrittmodus mit Standardeinstellungen.
ESP32 C3 Super Mini Code
Der folgende Code zeigt, wie man einen Schrittmotor mit dem ESP32 C3 Super Mini und dem DRV8825-Treiber unter Verwendung der AccelStepper-Bibliothek steuert.
Was dieser Code macht:
- Initialisiert den DRV8825-Treiber mit den Pins STEP und DIR
- Legt maximale Motordrehzahl und Beschleunigung fest
- Dreht den Schrittmotor 200 Schritte vorwärts
- Dreht den Schrittmotor 200 Schritte rückwärts
- Wiederholt dies fortlaufend für eine gleichmäßige Hin- und Herbewegung
- Verwendet die AccelStepper-Bibliothek für eine einfache Motorsteuerung
Schnelle Schritte
Neu beim ESP32 C3 Mini? Arbeiten Sie zuerst unser Tutorial Erste Schritte mit dem ESP32 C3 Mini durch, um Ihre Entwicklungsumgebung einzurichten.
- Umgebung prüfen: Stellen Sie sicher, dass die Arduino IDE installiert und für den ESP32 C3 Super Mini konfiguriert ist
- Bauteile verdrahten: Folgen Sie dem Schaltplan, um DRV8825, Schrittmotor und Netzteil anzuschließen
- USB anschließen: Verbinden Sie den ESP32 C3 Super Mini über ein USB-Type-C-Kabel mit Ihrem Computer
- Arduino IDE öffnen: Starten Sie die Arduino IDE auf Ihrem Computer
- Board und Port auswählen: Wählen Sie das ESP32 C3 Super Mini Board und den zugehörigen COM-Port
- AccelStepper-Bibliothek installieren: Klicken Sie auf das Libraries-Symbol, suchen Sie nach "AccelStepper", wählen Sie die Bibliothek von Mike McCauley und klicken Sie auf Install
- Search for AccelStepper created by Mike McCauley
- Code kopieren: Kopieren Sie den bereitgestellten Code und fügen Sie ihn in einen neuen Arduino-IDE-Sketch ein
- Code hochladen: Klicken Sie auf die Schaltfläche Upload, um den Code auf Ihren ESP32 C3 Super Mini zu übertragen
- Motorbewegung beobachten: Der Schrittmotor dreht sich fortlaufend hin und her
- Profi-Tipp: Für einen ruhigeren Motorlauf aktivieren Sie Mikroschritte, indem Sie die Pins M1, M2 und M3 mit Pins des ESP32 C3 Super Mini verbinden und sie in Ihrem Code konfigurieren
Hinweis: Der Vollschrittmodus erzeugt eine sichtbar ruckartige Bewegung. Aktivieren Sie Mikroschritte für einen ruhigeren, leiseren Betrieb, indem Sie die Pins M1, M2 und M3 konfigurieren.
Ausgabe im Seriellen Monitor
Öffnen Sie nach dem Hochladen des Codes den Seriellen Monitor mit einer Baudrate von 115200, um den Motorstatus zu sehen:
Anwendungen und Projektideen
Der ESP32 C3 Super Mini mit dem DRV8825 Schrittmotortreiber eröffnet spannende Möglichkeiten für Projekte mit präziser Bewegungssteuerung.
- 3D-Drucker: Einen eigenen 3D-Drucker mit präziser Steuerung der X-, Y- und Z-Achse bauen
- CNC-Maschine: Eine Mini-CNC-Fräse oder einen Graveur für Leiterplatten und Kleinteile erstellen
- Kameraslider: Einen automatischen Kameraslider für flüssige Zeitraffervideos entwerfen
- Roboterarm: Einen mehrachsigen Roboterarm mit präziser Gelenkpositionierung bauen
- Automatischer Vorhangöffner: Intelligente Vorhänge bauen, die sich nach Zeitplan öffnen und schließen
- Schwenk-Neige-Kamerahalterung: Eine motorisierte Kamerahalterung für Videoüberwachung oder Fotografie erstellen
- Automatischer Futterspender: Einen zeitgesteuerten Futterspender für Haustiere mit Portionskontrolle entwerfen
- Solarpanel-Nachführung: Ein Sonnennachführsystem für maximale Effizienz von Solarpanels bauen
Video-Tutorial
Sehen Sie sich das Video unten an, um eine visuelle Schritt-für-Schritt-Anleitung zu diesem Projekt zu erhalten.
[VIDEO ESP32 C3 Super Mini - DRV8825 Stepper Motor Driver Tutorial]
Fordern Sie sich heraus
Bringen Sie Ihre Fähigkeiten mit dem ESP32 C3 Super Mini und dem DRV8825-Schrittmotortreiber mit diesen Herausforderungen auf die nächste Stufe.
- Einfach: Fügen Sie ein Potentiometer hinzu, um die Motordrehzahl in Echtzeit über einen analogen Eingang zu steuern
- Einfach: Fügen Sie LED-Anzeigen für die Motorrichtung hinzu (vorwärts = grüne LED, rückwärts = rote LED)
- Mittel: Implementieren Sie Mikroschritte, indem Sie die Pins M1, M2, M3 anschließen und zwischen verschiedenen Auflösungen umschalten
- Mittel: Fügen Sie einen Taster zum Starten und Stoppen der Motorbewegung und einen weiteren zum Ändern der Richtung hinzu
- Fortgeschritten: Erstellen Sie ein Positionssteuerungssystem, das den Motor über Befehle im Seriellen Monitor an bestimmte Positionen fährt
- Fortgeschritten: Bauen Sie ein zweiachsiges Bewegungssteuerungssystem mit zwei DRV8825-Treibern und Schrittmotoren für X-Y-Plotting
- Fortgeschritten: Implementieren Sie Beschleunigungs- und Verzögerungsprofile für sanftes Anfahren und Anhalten bei hohen Drehzahlen