
ESP32 C3 Super Mini - Servomotor
Erfahren Sie, wie Sie einen Servomotor mit dem ESP32 C3 Super Mini über PWM-Signale steuern. Dieses einsteigerfreundliche Tutorial zeigt Ihnen, wie Sie einen Servomotor mit einfachem Arduino-Code zwischen 0° und 180° drehen lassen.
In diesem Tutorial lernen Sie:
- Was ein Servomotor ist und wie er mit dem ESP32 funktioniert
- Wie Sie einen Servomotor mit dem ESP32 C3 Super Mini verdrahten
- Wie Sie die ESP32Servo-Bibliothek installieren
- Wie Sie Code schreiben, um die Drehung des Servomotors zu steuern
- Was Sie bei der Stromversorgung von Servomotoren beachten müssen
Erforderliche Hardware
| 1 | × | ESP32 C3 Super Mini | |
| 1 | × | USB-Kabel Typ-A zu Typ-C (für USB-A PC) | |
| 1 | × | USB-Kabel Typ-C zu Typ-C (für USB-C PC) | |
| 1 | × | Servo-Motor | |
| 1 | × | Breadboard | |
| 1 | × | Verbindungskabel | |
| 1 | × | (Optional) DC-Stromanschluss |
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Kaufhinweis: Falls Sie mehrere Servomotoren verwenden möchten, empfehlen wir die Verwendung des PCA9685 16 Channel PWM Servo Driver Module, um MCU-Pins zu sparen und die Verdrahtung zu vereinfachen.
Überblick über Servo Motor
Ein Servomotor ist ein Drehantrieb, der eine präzise Steuerung der Winkelposition zwischen 0° und 180° ermöglicht.
Hauptmerkmale:
- Standard-Drehbereich: 0° bis 180°
- Gesteuert über PWM-Signale (Pulsweitenmodulation)
- Eingebautes Rückmeldesystem für genaue Positionierung
- Häufig in Robotik, ferngesteuerten Fahrzeugen und Automatisierungsprojekten verwendet
- Einfach mit dem ESP32 C3 Super Mini zu steuern
Warum Servomotoren ideal für Einsteiger sind:
- Einfacher Anschluss mit drei Leitungen
- Kein komplexer Motortreiber erforderlich
- Präzise Positionssteuerung
- Perfekt zum Erlernen der Grundlagen der Robotik
Pinbelegung des Servomotors
Der Servomotor hat drei Pins für einen einfachen Anschluss:
- GND-Pin: (braun oder schwarz) wird mit GND (0V) verbunden
- VCC-Pin: (rot) wird mit VCC (5V) verbunden
- Signal-Pin: (gelb oder orange) empfängt das PWM-Steuersignal vom ESP32-Pin
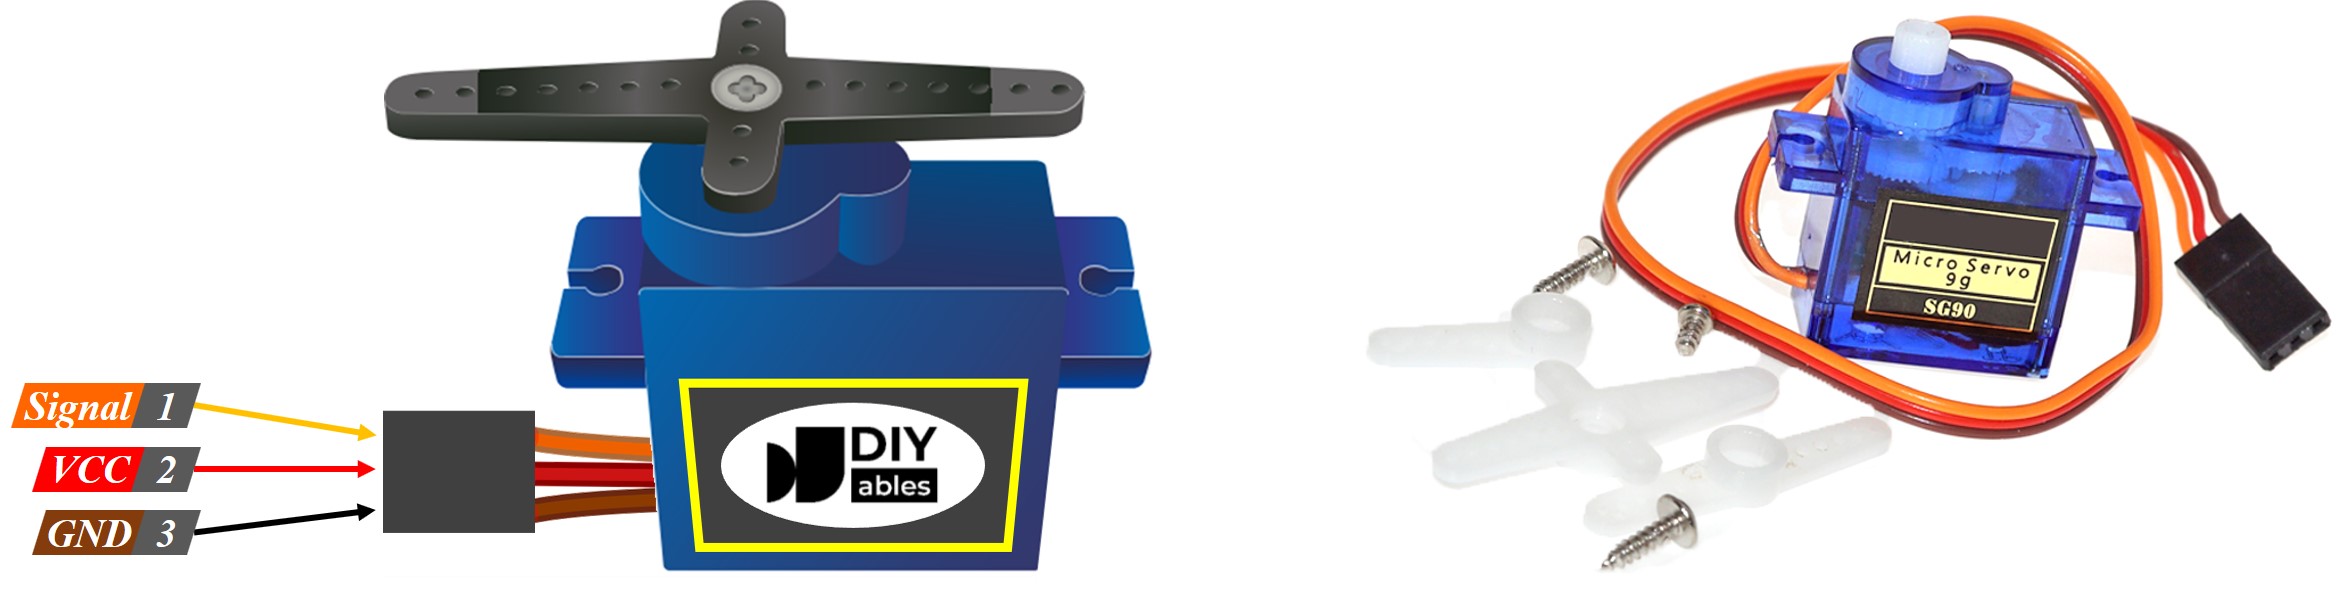
Wie ein Servomotor funktioniert
Schaltplan zwischen Servomotor und ESP32 C3 Super Mini
So schließen Sie Ihren Servomotor an das ESP32 C3 Super Mini Board an:
Bei Stromversorgung über den USB-Anschluss:
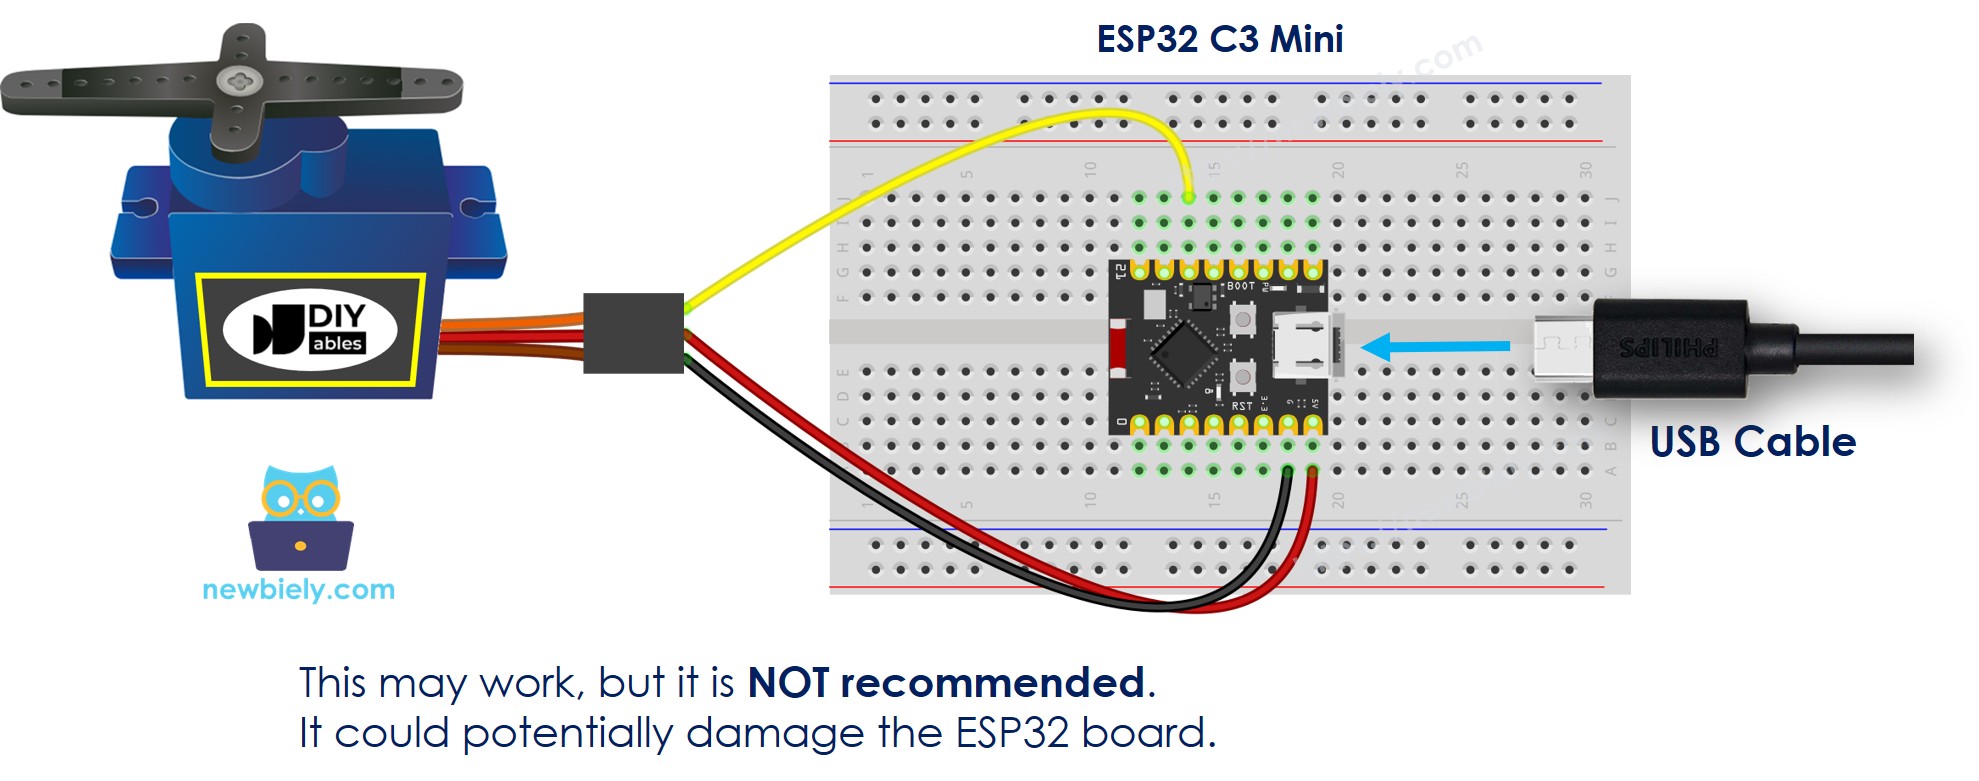
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
| Servomotor-Pin | ESP32 C3 Super Mini Pin |
|---|---|
| GND (Braun/Schwarz) | GND |
| VCC (Rot) | 5V |
| Signal (Gelb/Orange) | D10 |
Bei Stromversorgung über den Vin-Pin mit externer Stromversorgung:
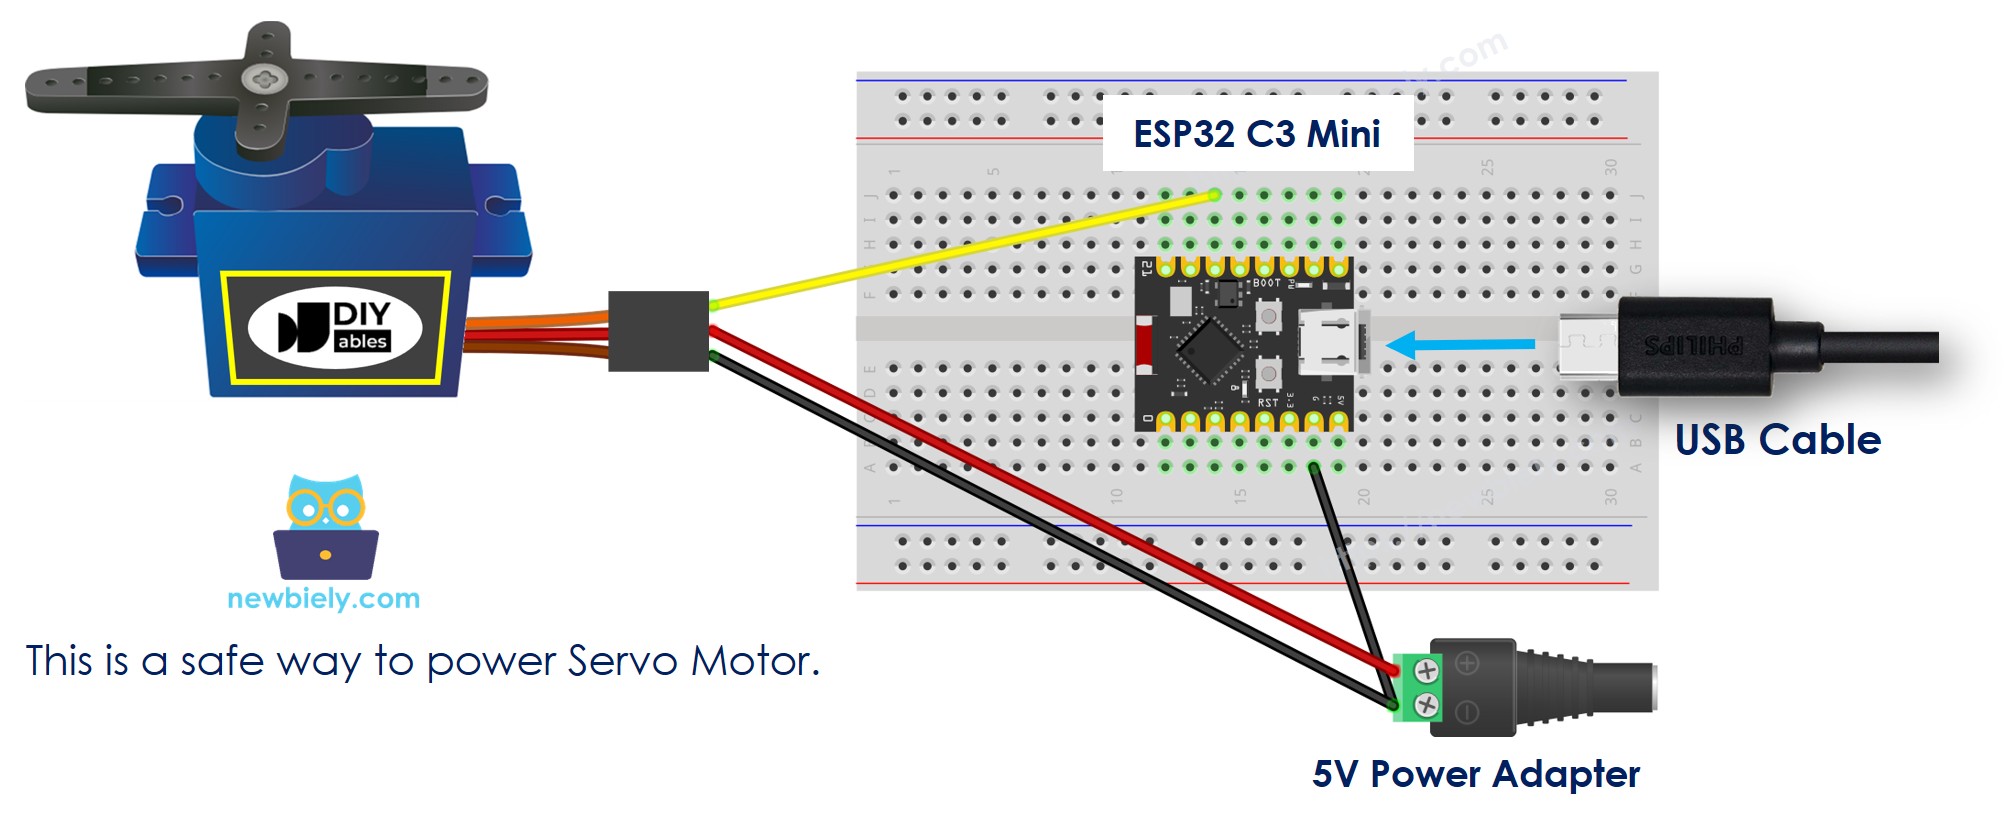
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
※ Notiz:
WICHTIGER SICHERHEITSHINWEIS: Wenn Sie das ESP32 C3 Super Mini Board über den USB-Anschluss versorgen, versorgen Sie den Servomotor NICHT über den Vin-Pin oder den VBUS-Pin. Dies kann eine übermäßige Stromaufnahme verursachen und Ihr Board dauerhaft beschädigen. Verwenden Sie eine externe Stromversorgung für den Servomotor, wenn Sie mehr Leistung benötigen.
ESP32 C3 Super Mini Code
Der folgende Code lässt den Servomotor fortlaufend von 0° bis 180° und zurück schwenken:
Was der Code macht:
- Initialisiert die ESP32Servo-Bibliothek
- Verbindet den Servo mit Pin D10
- Dreht den Servo in 1°-Schritten von 0° auf 180°
- Dreht den Servo von 180° zurück auf 0°
- Wiederholt die Schwenkbewegung fortlaufend
Schnelle Schritte
- Neu beim ESP32 C3 Mini? Absolvieren Sie zuerst unser Tutorial Erste Schritte mit dem ESP32 C3 Mini, um Ihre Entwicklungsumgebung einzurichten.
- Arduino IDE einrichten: Wenn Sie neu beim ESP32 C3 Super Mini sind, lesen Sie das Tutorial Einrichten der Umgebung für den ESP32 C3 Super Mini in der Arduino IDE.
- Bauteile verdrahten: Schließen Sie den Servomotor gemäß dem obigen Schaltplan an den ESP32 C3 Super Mini an.
- USB-Kabel anschließen: Verbinden Sie das ESP32 C3 Super Mini Board mit einem USB-Typ-C-Kabel mit Ihrem Computer.
- Arduino IDE öffnen: Starten Sie die Arduino IDE auf Ihrem Computer.
- Board und Port auswählen: Wählen Sie das ESP32 C3 Super Mini Board und den zugehörigen COM-Port.
- Bibliotheksverwalter öffnen: Klicken Sie auf das Symbol Libraries in der linken Leiste der Arduino IDE.
- Nach Bibliothek suchen: Geben Sie "ESP32Servo" in das Suchfeld ein.
- Bibliothek installieren: Suchen Sie die Servo-Bibliothek von Kevin Harrington und John K. Bennett und klicken Sie dann auf Install.
- Search for ESP32Servo created by Kevin Harrington,John K. Bennett and click the Install button.
- Code kopieren: Kopieren Sie den obigen Servomotor-Code und fügen Sie ihn in die Arduino IDE ein.
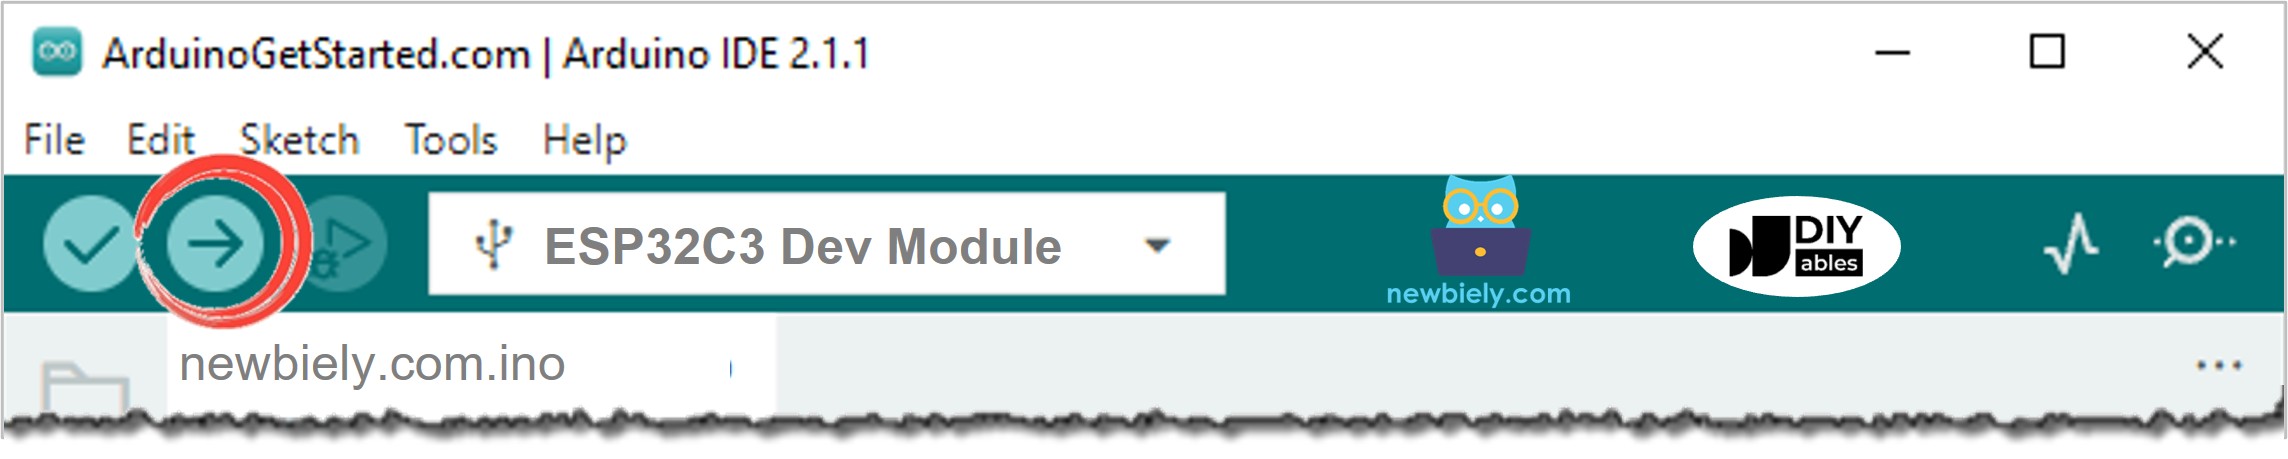
- Code hochladen: Klicken Sie auf die Schaltfläche Upload, um den Code zu kompilieren und auf den ESP32 C3 Super Mini hochzuladen.
- Ergebnis beobachten: Beobachten Sie, wie sich der Servomotor langsam um 180° im Uhrzeigersinn und dann wiederholt gegen den Uhrzeigersinn dreht.
- Profi-Tipp: Beginnen Sie beim Testen von Servomotoren mit langsamen Bewegungen, um mechanische Belastungen zu vermeiden und einen gleichmäßigen Betrieb zu gewährleisten.
Zeilenweise Code-Erklärung
Der obige ESP32 C3 Super Mini Code enthält eine zeilenweise Erklärung. Bitte lesen Sie die Kommentare im Code!
Wie man die Geschwindigkeit eines Servomotors steuert
Anwendungen und Projektideen
Verwenden Sie Ihren Servomotor-Aufbau mit dem ESP32 C3 Super Mini in diesen praktischen Projekten:
- Einen Roboterarm mit mehreren Servomotoren für Pick-and-Place-Aufgaben bauen
- Einen automatischen Futterspender für Haustiere mit zeitgesteuerter, servobetriebener Ausgabe erstellen
- Ein intelligentes Türschloss-System entwerfen, das per WLAN gesteuert wird
- Einen Solarpanel-Nachführer bauen, der dem Sonnenstand folgt
- Einen Schwenk-Neige-Mechanismus für Kameras zur Überwachung oder Fotografie bauen
- Ein automatisches Pflanzenbewässerungssystem mit servogesteuerten Ventilen erstellen
Sehen Sie sich das folgende Video an, um eine visuelle Schritt-für-Schritt-Anleitung zur Steuerung eines Servomotors mit dem ESP32 C3 Super Mini zu erhalten.
Die Anleitung und der Quellcode zum obigen Video sind im Tutorial Servomotor über das Web steuern verfügbar
Fordern Sie sich selbst heraus
Bringen Sie Ihre Servomotor-Fähigkeiten mit dem ESP32 C3 Super Mini auf die nächste Stufe:
- Einfach: Ändern Sie den Code so, dass der Servo zwischen 45° und 135° statt zwischen 0° und 180° schwenkt
- Einfach: Ändern Sie die Verzögerungszeit, damit sich der Servo schneller oder langsamer bewegt
- Mittel: Fügen Sie einen Taster hinzu, der steuert, wann sich der Servo bewegt, statt ihn fortlaufend schwenken zu lassen
- Mittel: Steuern Sie mehrere Servomotoren gleichzeitig von einem ESP32 C3 Super Mini aus
- Fortgeschritten: Erstellen Sie eine Weboberfläche, um die Servoposition per WLAN aus der Ferne zu steuern
- Fortgeschritten: Bauen Sie ein per Joystick gesteuertes Servosystem mit analogem Eingang