
ESP32 C3 Super Mini - 28BYJ-48 Schrittmotor mit ULN2003-Treiber
Lernen Sie, wie Sie den 28BYJ-48 Schrittmotor mit dem ESP32 C3 Super Mini und dem ULN2003-Treibermodul für eine präzise Positionssteuerung in Ihren Arduino-Projekten ansteuern. Dieses Tutorial zeigt Ihnen, wie Sie einen oder mehrere Schrittmotoren mit einfachen Codebeispielen verdrahten, programmieren und steuern.
In diesem ESP32 C3 Super Mini Schrittmotor-Tutorial lernen Sie:
- Was der 28BYJ-48 Schrittmotor ist und warum er ideal für Einsteiger ist
- Wie Sie den Schrittmotor mit dem ULN2003-Treiber an den ESP32 C3 Super Mini anschließen
- Wie Sie Code schreiben, um Drehung und Richtung des Schrittmotors zu steuern
- Wie Sie mehrere Schrittmotoren gleichzeitig steuern
- Wie Sie die AccelStepper-Bibliothek für eine gleichmäßige Motorsteuerung verwenden
Warum Schrittmotoren mit dem ESP32 C3 Super Mini verwenden:
- Hervorragend für präzise Positionssteuerung in Robotik und Automatisierung
- Zerlegen eine volle Umdrehung in einzelne Schritte für genaue Bewegungen
- Häufig in 3D-Druckern, CNC-Maschinen und Industriesystemen eingesetzt
- Der 28BYJ-48 ist günstig und einsteigerfreundlich
- Der ULN2003-Treiber macht Verdrahtung und Steuerung einfach
Erforderliche Hardware
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Überblick über 28BYJ-48 Stepper Motor
Der 28BYJ-48 ist ein kleiner unipolarer Schrittmotor, der durch schrittweise Drehung eine präzise Positionssteuerung ermöglicht.
Wichtige Spezifikationen des 28BYJ-48 Schrittmotors:
- Schrittwinkel: 11,25 Grad im Vollschrittbetrieb (32 Schritte pro Umdrehung)
- Übersetzung: Untersetzungsgetriebe 1/64 enthalten
- Gesamtschritte: 2048 Schritte pro voller Umdrehung (32 × 64)
- Schrittgenauigkeit: Etwa 0,1758 Grad pro Schritt (360°/2048)
- Betriebsspannung: 5V DC
- Schnittstelle: 5-poliger Stecker, der direkt in den ULN2003-Treiber gesteckt wird
- Drehmoment: Niedriges bis mittleres Drehmoment, geeignet für leichte Anwendungen
- Kosten: Sehr günstig für Einsteiger, die die Schrittmotorsteuerung lernen
Wichtig: Wenn der 28BYJ-48 Schrittmotor im Vollschrittbetrieb verwendet wird, benötigt er 2048 Schritte für eine volle Umdrehung.
Pinbelegung des 28BYJ-48 Schrittmotors
Der 28BYJ-48 Schrittmotor hat 5 Pins an seinem Stecker.
- Pin 1-5: Interne Anschlüsse der Motorspulen
- Stecker: 5-poliger Stecker, der in den ULN2003-Treiber gesteckt wird
Hinweis: Sie müssen sich nicht um die einzelnen Pin-Verbindungen kümmern - stecken Sie den Stecker des Motors einfach direkt in die Buchse des ULN2003-Treibermoduls.
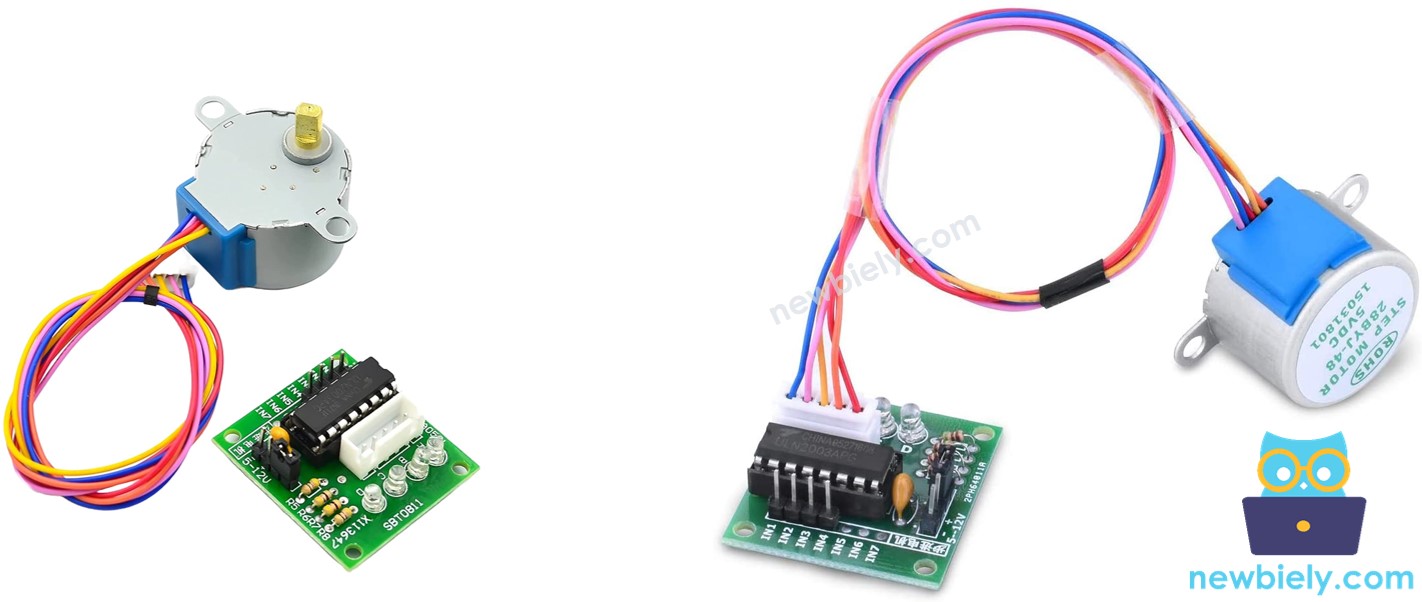
Überblick über ULN2003 Stepper Motor Driver Module
Der ULN2003 ist ein beliebtes und einfach zu bedienendes Treibermodul, das speziell für die Steuerung von Schrittmotoren mit Arduino- und ESP32-Boards entwickelt wurde.
Hauptmerkmale des ULN2003-Treibermoduls:
- 4 Steuereingänge: IN1, IN2, IN3, IN4 für die Motorsteuersignale
- LED-Anzeigen: Vier LEDs auf der Platine zeigen die Schrittaktivität in Echtzeit an
- Stromsteuerung: EIN/AUS-Jumper für eine einfache Verwaltung der Motorstromversorgung
- Stromversorgung: Separater Stromeingang (5V-12V) für den Schrittmotor
- Einfache Verdrahtung: Direkter Steckanschluss für den 28BYJ-48 Motor
- Schutz: Eingebauter Schutz für Ihren Mikrocontroller
- Einsteigerfreundlich: Einfach zu verdrahten und zu programmieren
Pinbelegung des ULN2003-Treibers
Das ULN2003-Modul hat 6 Pins und eine Buchse für die einfache Steuerung des Schrittmotors.
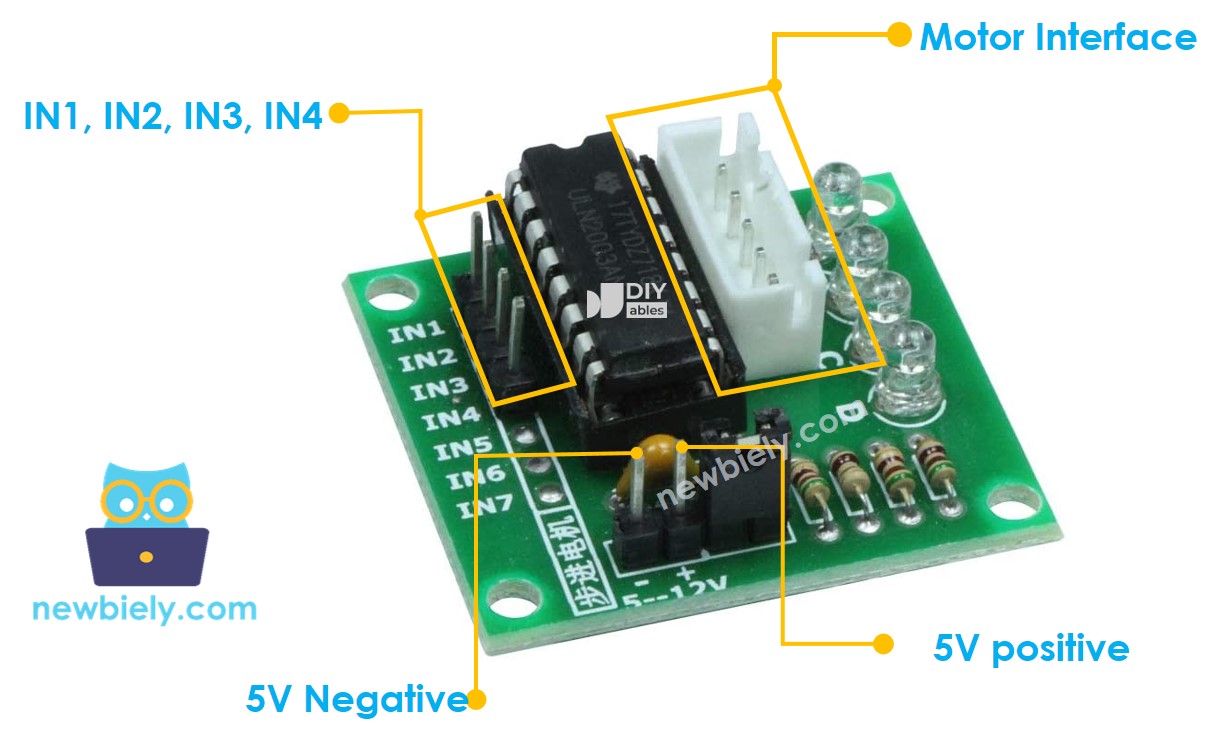
- IN1: Steuereingang 1 - wird mit einem Digital-Pin des ESP32 C3 Super Mini verbunden
- IN2: Steuereingang 2 - wird mit einem Digital-Pin des ESP32 C3 Super Mini verbunden
- IN3: Steuereingang 3 - wird mit einem Digital-Pin des ESP32 C3 Super Mini verbunden
- IN4: Steuereingang 4 - wird mit einem Digital-Pin des ESP32 C3 Super Mini verbunden
- GND: Masse-Pin - MUSS sowohl mit der Masse des ESP32 als auch mit der Masse der externen Stromversorgung verbunden werden
- VDD: Stromeingang für den Motor - wird mit einer externen 5V-Stromquelle verbunden
- Motoranschluss: Buchse, in die der 28BYJ-48 Motor gesteckt wird
※ Notiz:
Wichtige Hinweise zur Stromversorgung für den Schrittmotorbetrieb:
- Passen Sie die Spannung der externen Stromversorgung immer an die Spezifikationen Ihres Motors an
- Der 28BYJ-48 Schrittmotor benötigt eine externe 5V-DC-Stromversorgung
- Verbinden Sie den VDD-Pin niemals mit dem 5V-Pin des ESP32 C3 Super Mini
- Schrittmotoren ziehen hohe Ströme, die Ihren ESP32 beschädigen können
- Verwenden Sie für den Motor immer eine eigene externe Stromversorgung
- Verbinden Sie alle Massen miteinander (ESP32 GND, Treiber GND, Netzteil GND)
Verdrahtungsdiagramm
Dieser Schaltplan zeigt, wie Sie den 28BYJ-48 Schrittmotor mit dem ULN2003-Treibermodul an den ESP32 C3 Super Mini anschließen.
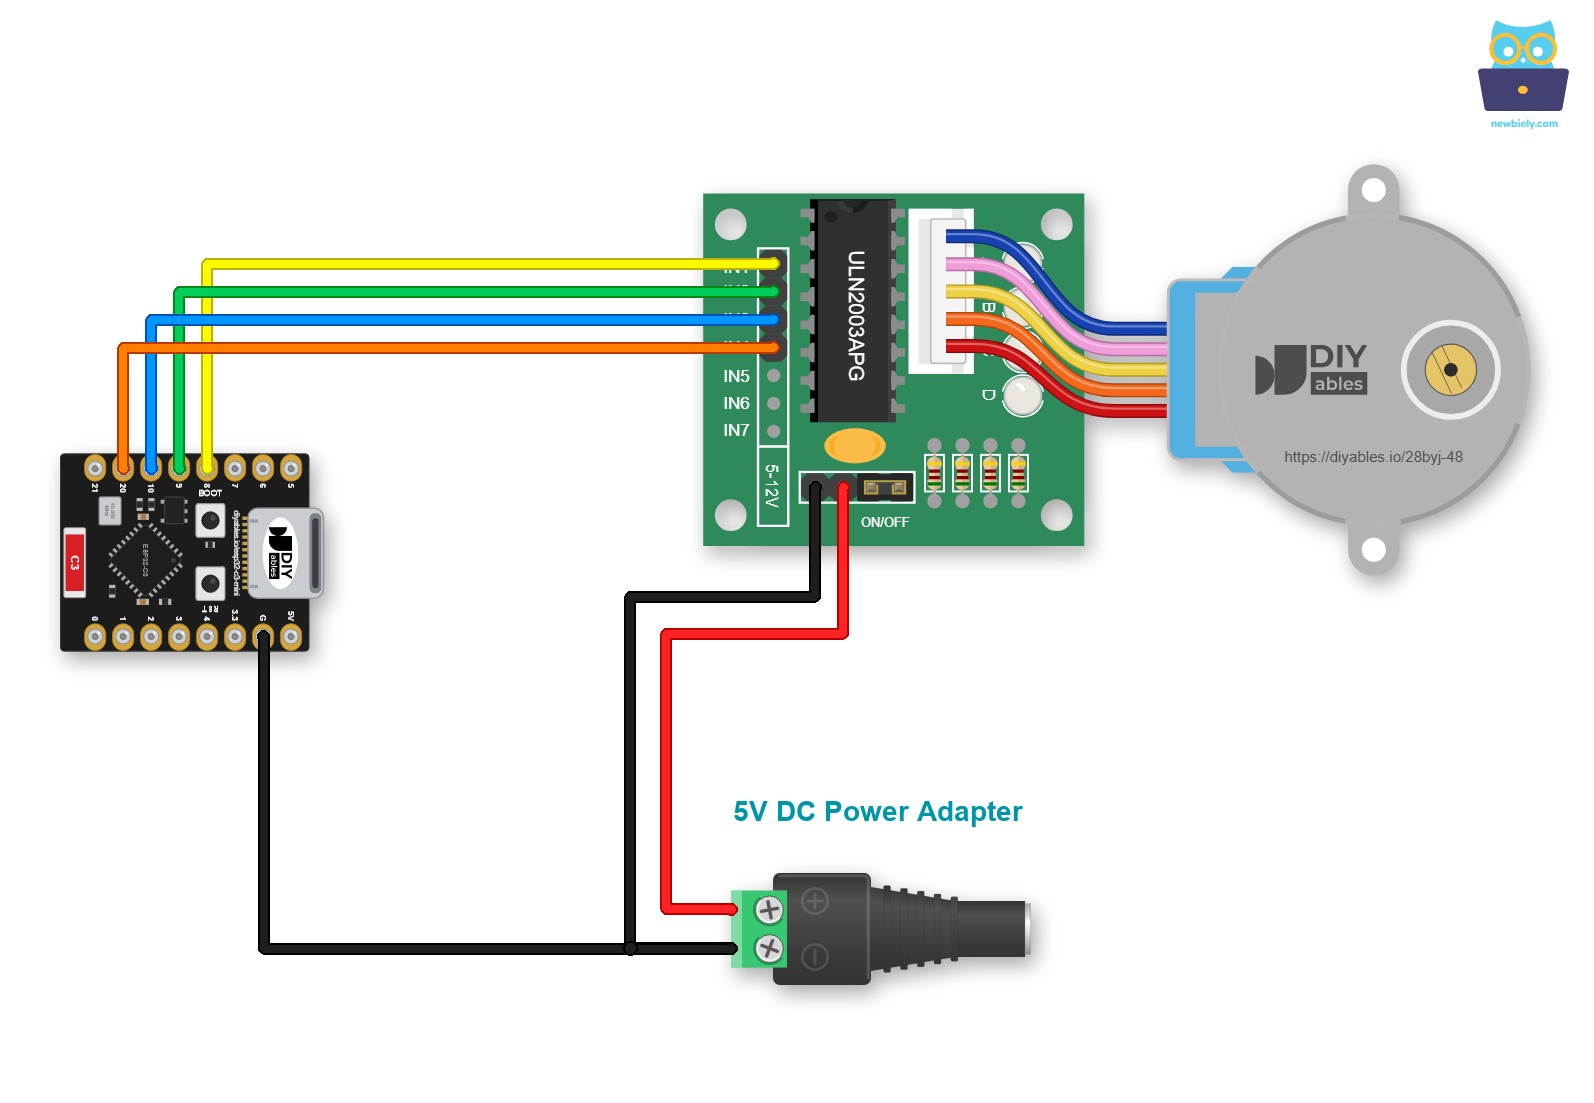
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Verdrahtung zwischen ESP32 C3 Super Mini und ULN2003-Treiber:
| ULN2003-Pin | ESP32 C3 Super Mini Pin |
|---|---|
| IN1 | GPIO8 |
| IN2 | GPIO9 |
| IN3 | GPIO10 |
| IN4 | GPIO20 |
| GND | GND |
| VDD | Externe 5V-Stromversorgung |
| Motoranschluss | 28BYJ-48 Motorstecker |
| Netzteil GND | GND (gemeinsam mit ESP32 und ULN2003) |
Hinweis: Die Kabelfarben am 28BYJ-48 Schrittmotor spielen keine Rolle - stecken Sie den Stecker einfach in die Buchse des ULN2003-Treibermoduls.
So programmieren Sie die Steuerung eines Schrittmotors
Wenn Sie die Methoden der Schrittmotorsteuerung verstehen, können Sie den richtigen Ansatz für Ihr ESP32 C3 Super Mini Projekt wählen.
Drei Hauptmethoden der Schrittmotorsteuerung:
- Vollschritt: Grundlegende Methode, liefert volles Drehmoment, geeignet für die meisten Einsteigerprojekte
- Halbschritt: Verdoppelt die Auflösung, gleichmäßigere Bewegung, leicht reduziertes Drehmoment
- Mikroschritt: Höchste Auflösung, gleichmäßigster Betrieb, erfordert spezielle Treiber
Warum wir die AccelStepper-Bibliothek empfehlen:
- Nicht blockierender Betrieb: Der ESP32 C3 Super Mini kann andere Aufgaben ausführen, während er den Motor steuert
- Sanfte Beschleunigung: Allmähliche Geschwindigkeitsänderungen verhindern ein Blockieren des Motors
- Unterstützung mehrerer Motoren: Steuern Sie mehrere Schrittmotoren unabhängig und gleichzeitig
- Flexible Steuerung: Unterstützt Vollschritt- und Halbschrittbetrieb
- Einfache Bedienung: Einfache Funktionen für Einsteiger
Warum Sie die eingebaute Arduino-Stepper-Bibliothek vermeiden sollten:
- Blockierend: Friert den ESP32 während des Motorbetriebs ein
- Eingeschränkte Funktionen: Keine Beschleunigung und keine erweiterte Steuerung
- Schlechte Unterstützung mehrerer Motoren: Kann mehrere Motoren nicht effizient steuern
Hinweis: Die AccelStepper-Bibliothek unterstützt keinen Mikroschrittbetrieb, was jedoch für Einsteigerprojekte selten benötigt wird.
ESP32 C3 Super Mini Code - Einzelner Schrittmotor
Dieser Code zeigt, wie Sie einen 28BYJ-48 Schrittmotor mit dem ESP32 C3 Super Mini und der AccelStepper-Bibliothek steuern.
Was dieser Schrittmotor-Code macht:
- Initialisiert den Schrittmotor mit den passenden Einstellungen für den 28BYJ-48
- Dreht eine volle Umdrehung im Uhrzeigersinn
- Dreht zwei volle Umdrehungen gegen den Uhrzeigersinn
- Dreht zwei volle Umdrehungen im Uhrzeigersinn
- Wiederholt dieses Muster fortlaufend
- Verwendet Beschleunigung für eine gleichmäßige Motorbewegung
Schnelle Schritte
- Neu beim ESP32 C3 Mini? Absolvieren Sie zuerst unser Tutorial Erste Schritte mit dem ESP32 C3 Mini, um Ihre Entwicklungsumgebung einzurichten.
- AccelStepper-Bibliothek installieren: Öffnen Sie den Bibliotheksverwalter in der Arduino IDE, suchen Sie nach "AccelStepper" und installieren Sie die Bibliothek von Mike McCauley
- Search for AccelStepper created by Mike McCauley
- Umgebung einrichten: Wenn Sie neu beim ESP32 C3 Super Mini sind, folgen Sie zuerst dem Einrichtungs-Tutorial
- Bauteile verdrahten: Schließen Sie den Schrittmotor und den ULN2003-Treiber gemäß dem obigen Schaltplan an
- ESP32 anschließen: Verbinden Sie Ihren ESP32 C3 Super Mini mit einem USB-Type-C-Kabel mit Ihrem Computer
- Board auswählen: Wählen Sie in der Arduino IDE "ESP32 C3 Super Mini" und den richtigen COM-Port aus
- Code hochladen: Kopieren Sie den Code, fügen Sie ihn in die Arduino IDE ein und klicken Sie auf Upload
- Motor beobachten: Beobachten Sie, wie sich der Schrittmotor im programmierten Muster dreht (1 Umdrehung im Uhrzeigersinn, 2 Umdrehungen gegen den Uhrzeigersinn, 2 Umdrehungen im Uhrzeigersinn, Wiederholung)
- Serial Monitor öffnen: Zeigen Sie Statusmeldungen mit einer Baudrate von 115200 an
- Profi-Tipp: Passen Sie die Werte von setMaxSpeed() und setAcceleration() an, um Geschwindigkeit und Laufruhe des Motors zu ändern - niedrigere Werte sorgen für langsamere, gleichmäßigere Bewegungen.
Ausgabe im Serial Monitor
So steuern Sie mehrere 28BYJ-48 Schrittmotoren
Lernen Sie, wie Sie mit dem ESP32 C3 Super Mini zwei oder mehr Schrittmotoren gleichzeitig und unabhängig voneinander steuern.
Vorteile der Steuerung mehrerer Schrittmotoren:
- Jeder Motor bewegt sich unabhängig mit unterschiedlichen Geschwindigkeiten und Richtungen
- Ideal für Robotikprojekte, die koordinierte Bewegungen erfordern
- Der ESP32 hat genügend Pins, um problemlos 2-3 Schrittmotoren zu steuern
- Die AccelStepper-Bibliothek übernimmt die gleichzeitige Steuerung reibungslos
Schaltplan für zwei 28BYJ-48 Schrittmotoren
Dieser Schaltplan zeigt, wie Sie zwei Schrittmotoren mit zwei ULN2003-Treibermodulen an den ESP32 C3 Super Mini anschließen.
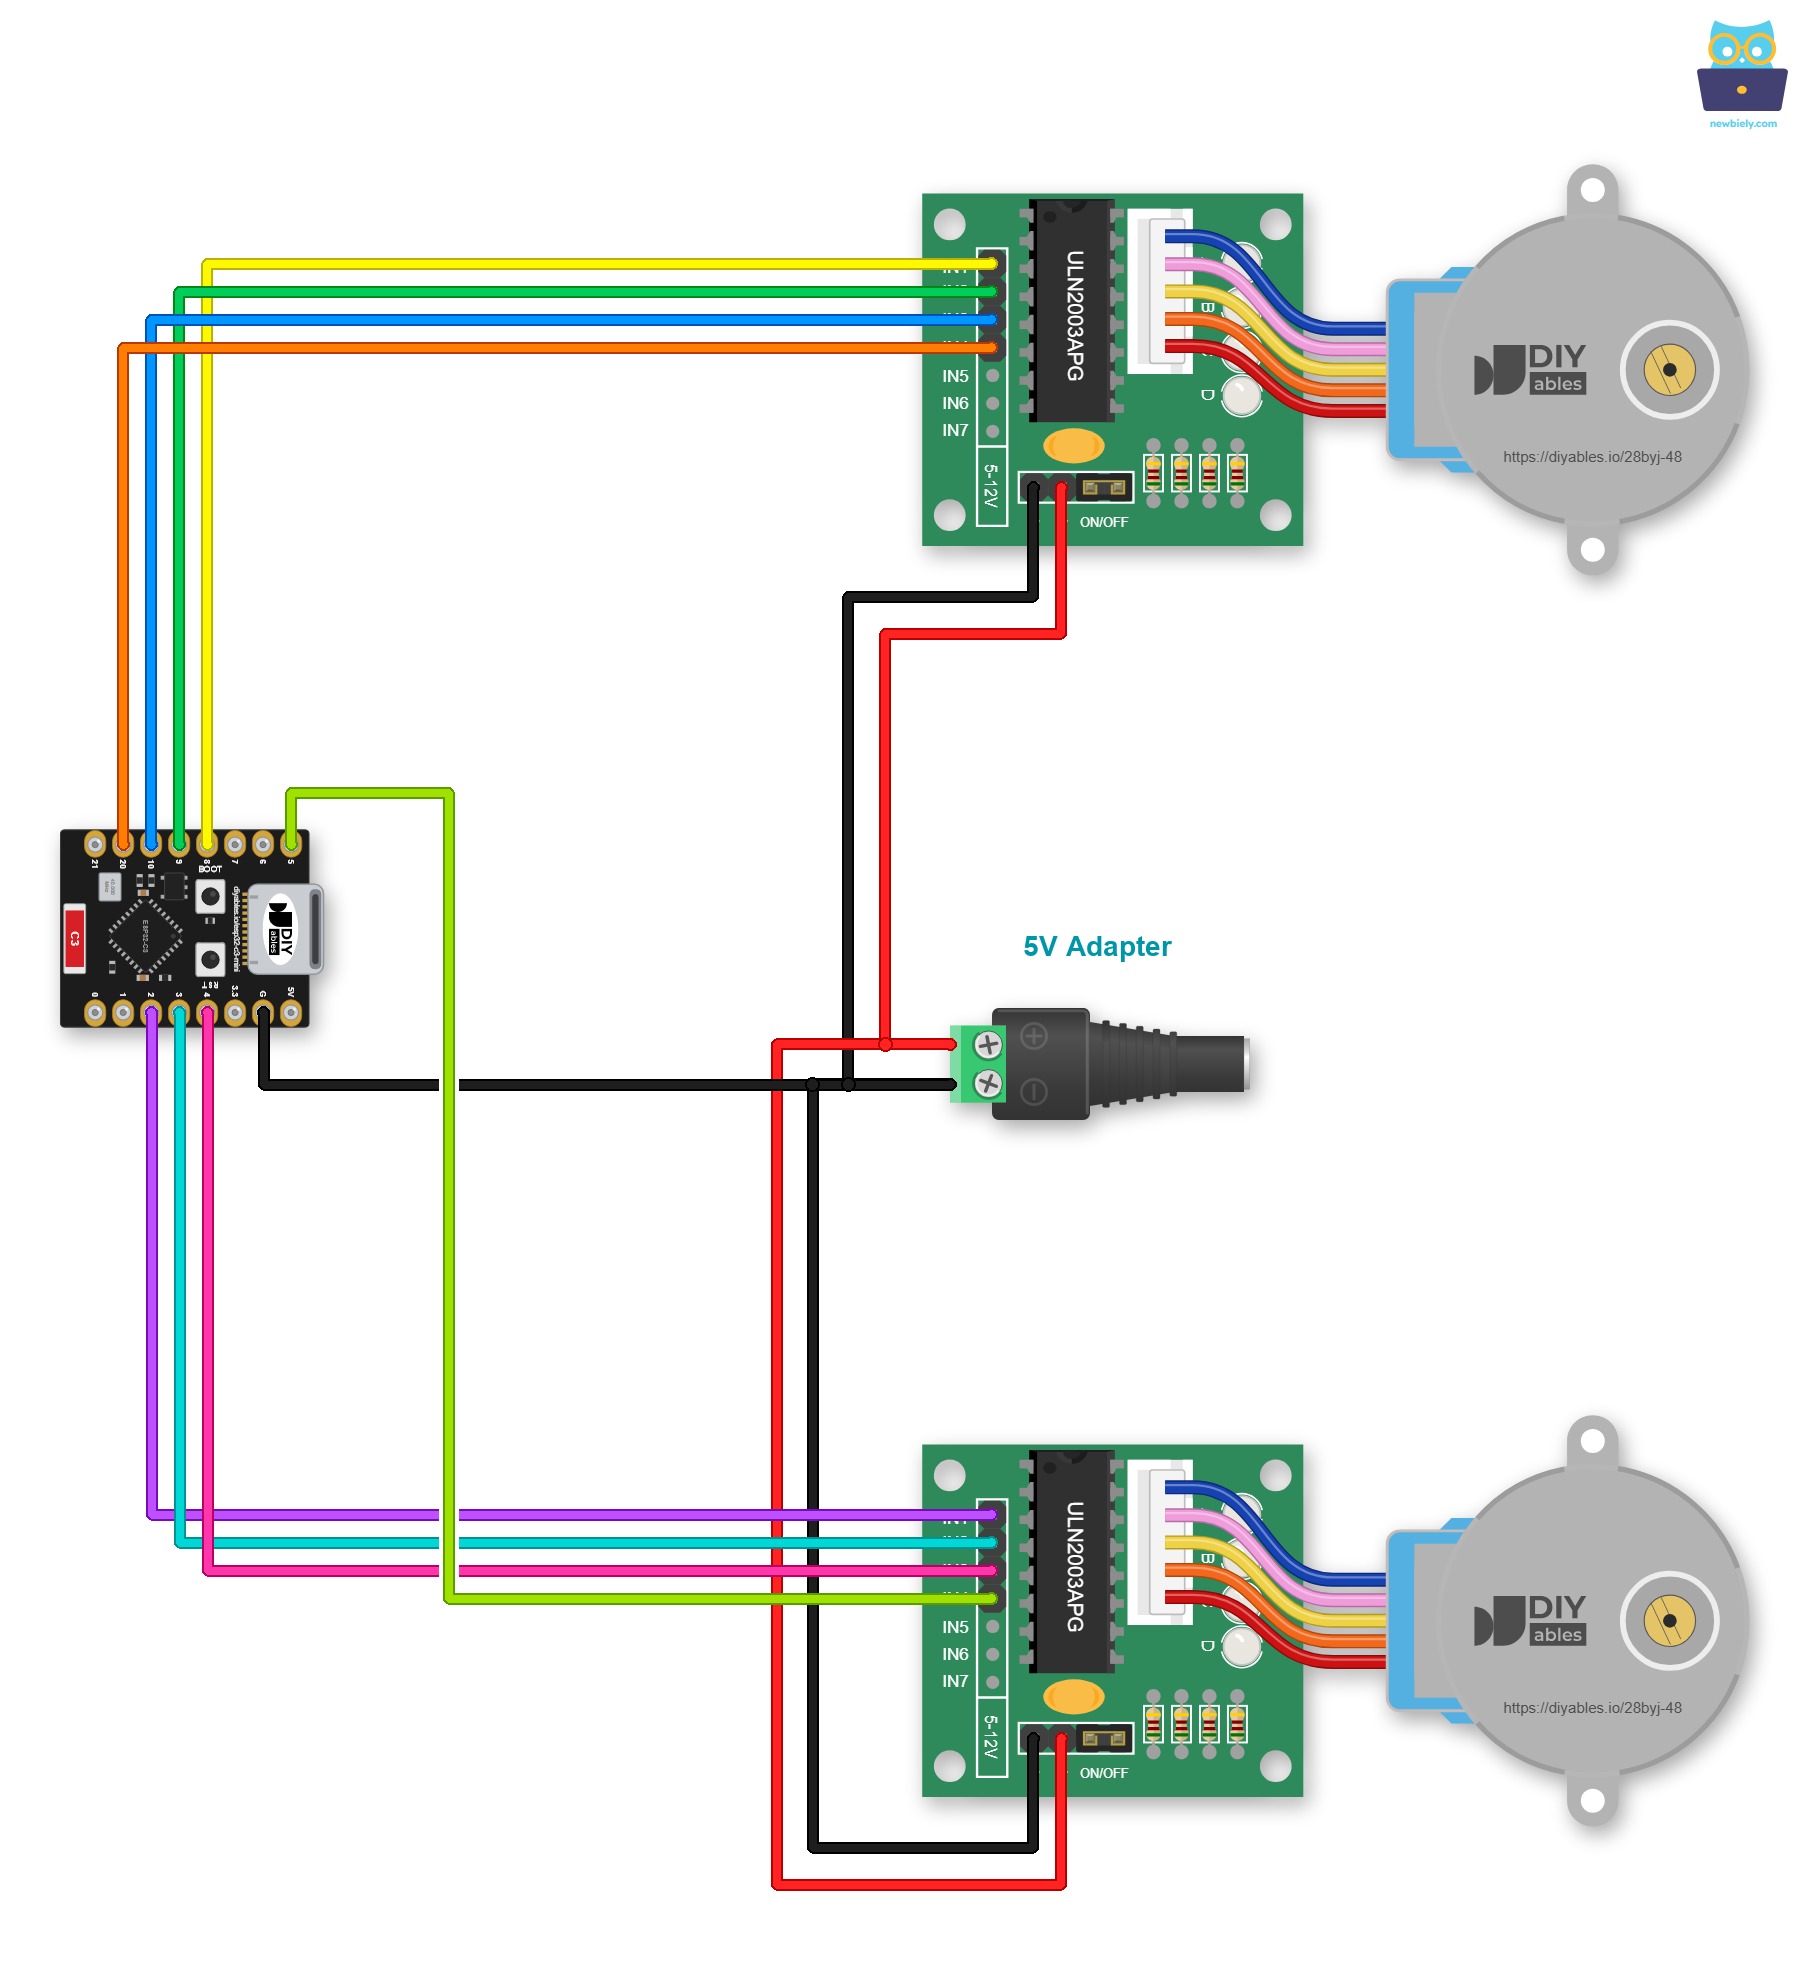
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Verdrahtung für zwei Schrittmotoren:
| Bauteil | ESP32 C3 Super Mini Pin |
|---|---|
| ULN2003 #1 - IN1 | GPIO8 |
| ULN2003 #1 - IN2 | GPIO9 |
| ULN2003 #1 - IN3 | GPIO10 |
| ULN2003 #1 - IN4 | GPIO20 |
| ULN2003 #2 - IN1 | GPIO2 |
| ULN2003 #2 - IN2 | GPIO3 |
| ULN2003 #2 - IN3 | GPIO4 |
| ULN2003 #2 - IN4 | GPIO5 |
| GND beider ULN2003 | GND |
| VDD beider ULN2003 | Externe 5V-Stromversorgung |
| Netzteil GND | GND (gemeinsam mit ESP32 und beiden Treibern) |
Hinweis: Beide ULN2003-Module teilen sich dieselbe externe 5V-Stromversorgung und eine gemeinsame Masse mit dem ESP32 C3 Super Mini.
ESP32 C3 Super Mini Code für zwei 28BYJ-48 Schrittmotoren
Dieser Code zeigt die gleichzeitige Steuerung von zwei Schrittmotoren mit unabhängigen Bewegungsmustern.
Was dieser Code für mehrere Schrittmotoren macht:
- Steuert zwei Schrittmotoren völlig unabhängig voneinander
- Jeder Motor dreht sich mit einer anderen Geschwindigkeit
- Die Motoren bewegen sich in entgegengesetzte Richtungen
- Demonstriert den nicht blockierenden Betrieb
- Zeigt, wie mehrere Motoren in einem Programm koordiniert werden
Anwendungen und Projektideen
Verwenden Sie den ESP32 C3 Super Mini mit 28BYJ-48 Schrittmotoren in diesen spannenden Projekten:
- Kameraslider: Bauen Sie einen automatischen Kamerawagen für gleichmäßige Zeitraffervideos
- XY-Plotter: Erstellen Sie einen Zeichenroboter, der Designs auf Papier zeichnet
- Automatische Jalousien: Steuern Sie Fensterjalousien per Zeitplan oder Fernbedienung
- Schwenk-Neige-Mechanismus: Bauen Sie eine Kamerahalterung, die sich horizontal und vertikal dreht
- Analoguhr: Entwerfen Sie eine große Wanduhr mit präzisen Schrittmotor-Zeigern
- Förderband: Bauen Sie ein kleines Sortier- oder Transportsystem für Gegenstände
- Solartracker: Erstellen Sie ein Panel, das der Sonne im Tagesverlauf folgt
- Roboterarm: Konstruieren Sie einen einfachen Arm mit 2-3 Achsen für Pick-and-Place-Aufgaben
Fordern Sie sich heraus
Testen Sie Ihre ESP32 C3 Super Mini Schrittmotor-Kenntnisse mit diesen zunehmend anspruchsvollen Übungen:
- Einfach: Ändern Sie den Code so, dass der Motor 5 volle Umdrehungen im Uhrzeigersinn dreht und dann stoppt
- Einfach: Ändern Sie die Motorgeschwindigkeit, indem Sie setMaxSpeed() anpassen, sodass er sich doppelt so schnell dreht
- Mittel: Erstellen Sie ein Muster, bei dem sich der Motor um 45 Grad dreht, 1 Sekunde pausiert und dies dann wiederholt
- Mittel: Fügen Sie einen Taster hinzu, der beim Drücken die Drehrichtung des Motors umkehrt
- Fortgeschritten: Bauen Sie eine einfache Uhr mit zwei Schrittmotoren für Stunden- und Minutenzeiger
- Fortgeschritten: Erstellen Sie ein Programm, das Befehle aus dem Serial Monitor entgegennimmt, um die Motorposition zu steuern (z. B. "MOVE 1000" oder "HOME")