
ESP32 S3 - Potentiometer - Servomotor
Dieses Tutorial zeigt Ihnen, wie Sie den ESP32 S3 mit einem Potentiometer verwenden, um den Winkel eines Servomotors in Echtzeit zu steuern. Indem Sie den analogen Wert des Potentiometers über den ADC des ESP32 S3 lesen und auf einen Servowinkel abbilden, schaffen Sie eine direkte, intuitive Verbindung zwischen einem physischen Drehknopf und einer präzisen mechanischen Drehung.
Was Sie bauen werden:
- Eine Schaltung, die ein Potentiometer und einen Servomotor mit dem ESP32 S3 verbindet
- Einen Sketch, der den analogen Wert des Potentiometers (0–4095) am ESP32 S3 liest
- Eine Logik, die den analogen Messwert auf einen Servowinkel zwischen 0° und 180° abbildet
- Eine Ausgabe im Seriellen Monitor, die die aktuellen Analogwerte und den resultierenden Servowinkel anzeigt
Erforderliche Hardware
Oder Sie können die folgenden Kits kaufen:
| 1 | × | DIYables ESP32 S3 Starter-Kit (ESP32 S3 enthalten) | |
| 1 | × | DIYables Sensor-Kit (18 Sensoren/Displays) |
Kaufhinweis: Falls Sie mehrere Servomotoren verwenden möchten, empfehlen wir die Verwendung des PCA9685 16 Channel PWM Servo Driver Module, um MCU-Pins zu sparen und die Verdrahtung zu vereinfachen.
Überblick über Servo Motor and Potentiometer
Servomotor und Potentiometer sind eine klassische Kombination für analog gesteuerte Bewegungsregelung mit dem ESP32 S3. Das Potentiometer wirkt als veränderlicher Spannungsteiler, den der ESP32 S3 über seinen 12-Bit-ADC ausliest und dabei einen Wert von 0 bis 4095 erhält, während der Servomotor den abgebildeten Winkelbefehl in eine präzise physische Drehung umsetzt. Zusammen entsteht ein Gefühl wie bei einem geschlossenen Regelkreis, bei dem das Drehen am Knopf eine sofortige, proportionale mechanische Bewegung erzeugt.
Wichtige Spezifikationen
Wir haben eigene Tutorials, die jede Komponente ausführlich behandeln. Jedes Tutorial enthält detaillierte Informationen und Schritt-für-Schritt-Anleitungen zur Pinbelegung der Hardware, zum Funktionsprinzip, zur Verdrahtung mit dem ESP32 S3 und zum Arduino-Code. Mehr dazu erfahren Sie unter den folgenden Links:
Verdrahtungsdiagramm
Verbinden Sie das Potentiometer und den Servomotor gemäß dem folgenden Diagramm mit Ihrem ESP32 S3. Überprüfen Sie alle Verbindungen, bevor Sie die Stromversorgung einschalten, und achten Sie besonders auf die Strom- und Signalleitungen des Servos.
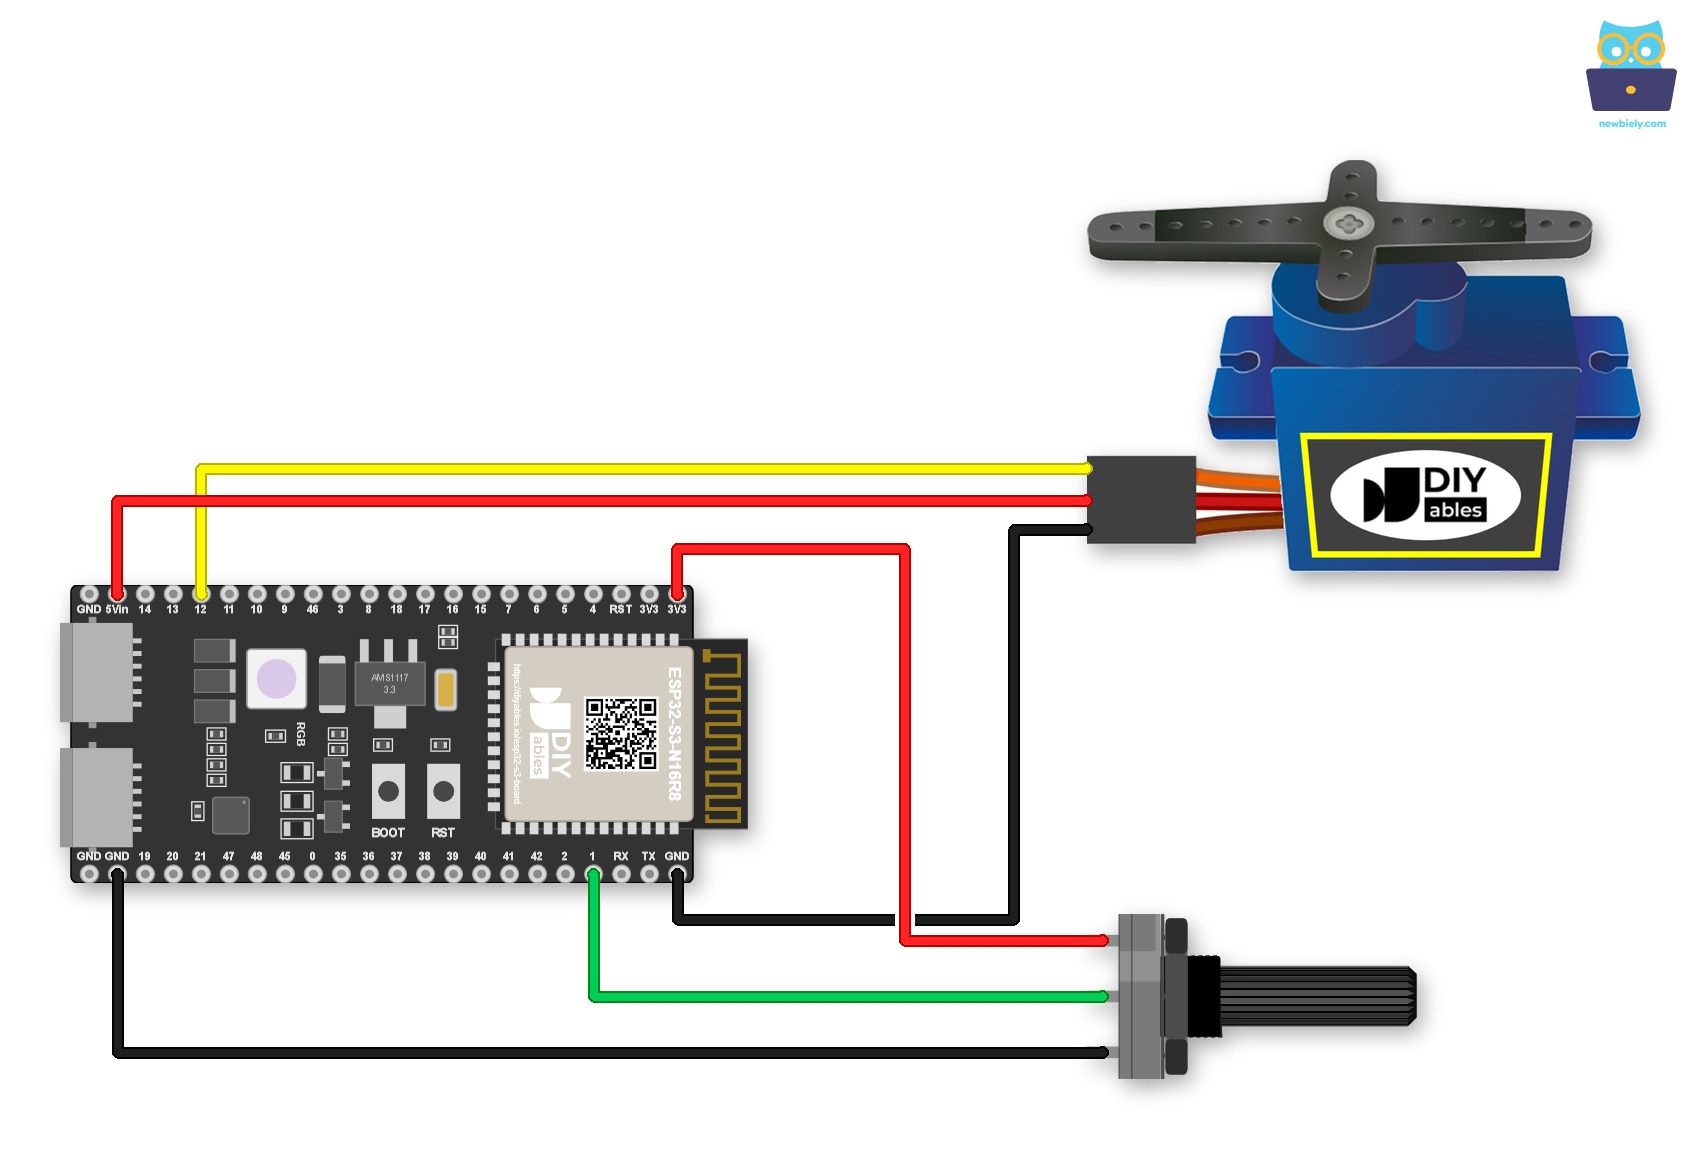
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Für ein dauerhaftes Projekt halten Schraubklemmen die Kabel besser als Jumperkabel. Der ESP32 S3 passt auf ein Schraubklemmen-Board für ESP32 S3, das jeden Pin zu einer Schraubklemme macht. Die Pins ändern sich nicht. Schließen Sie jedes Kabel einfach an die passende Schraubklemme an:
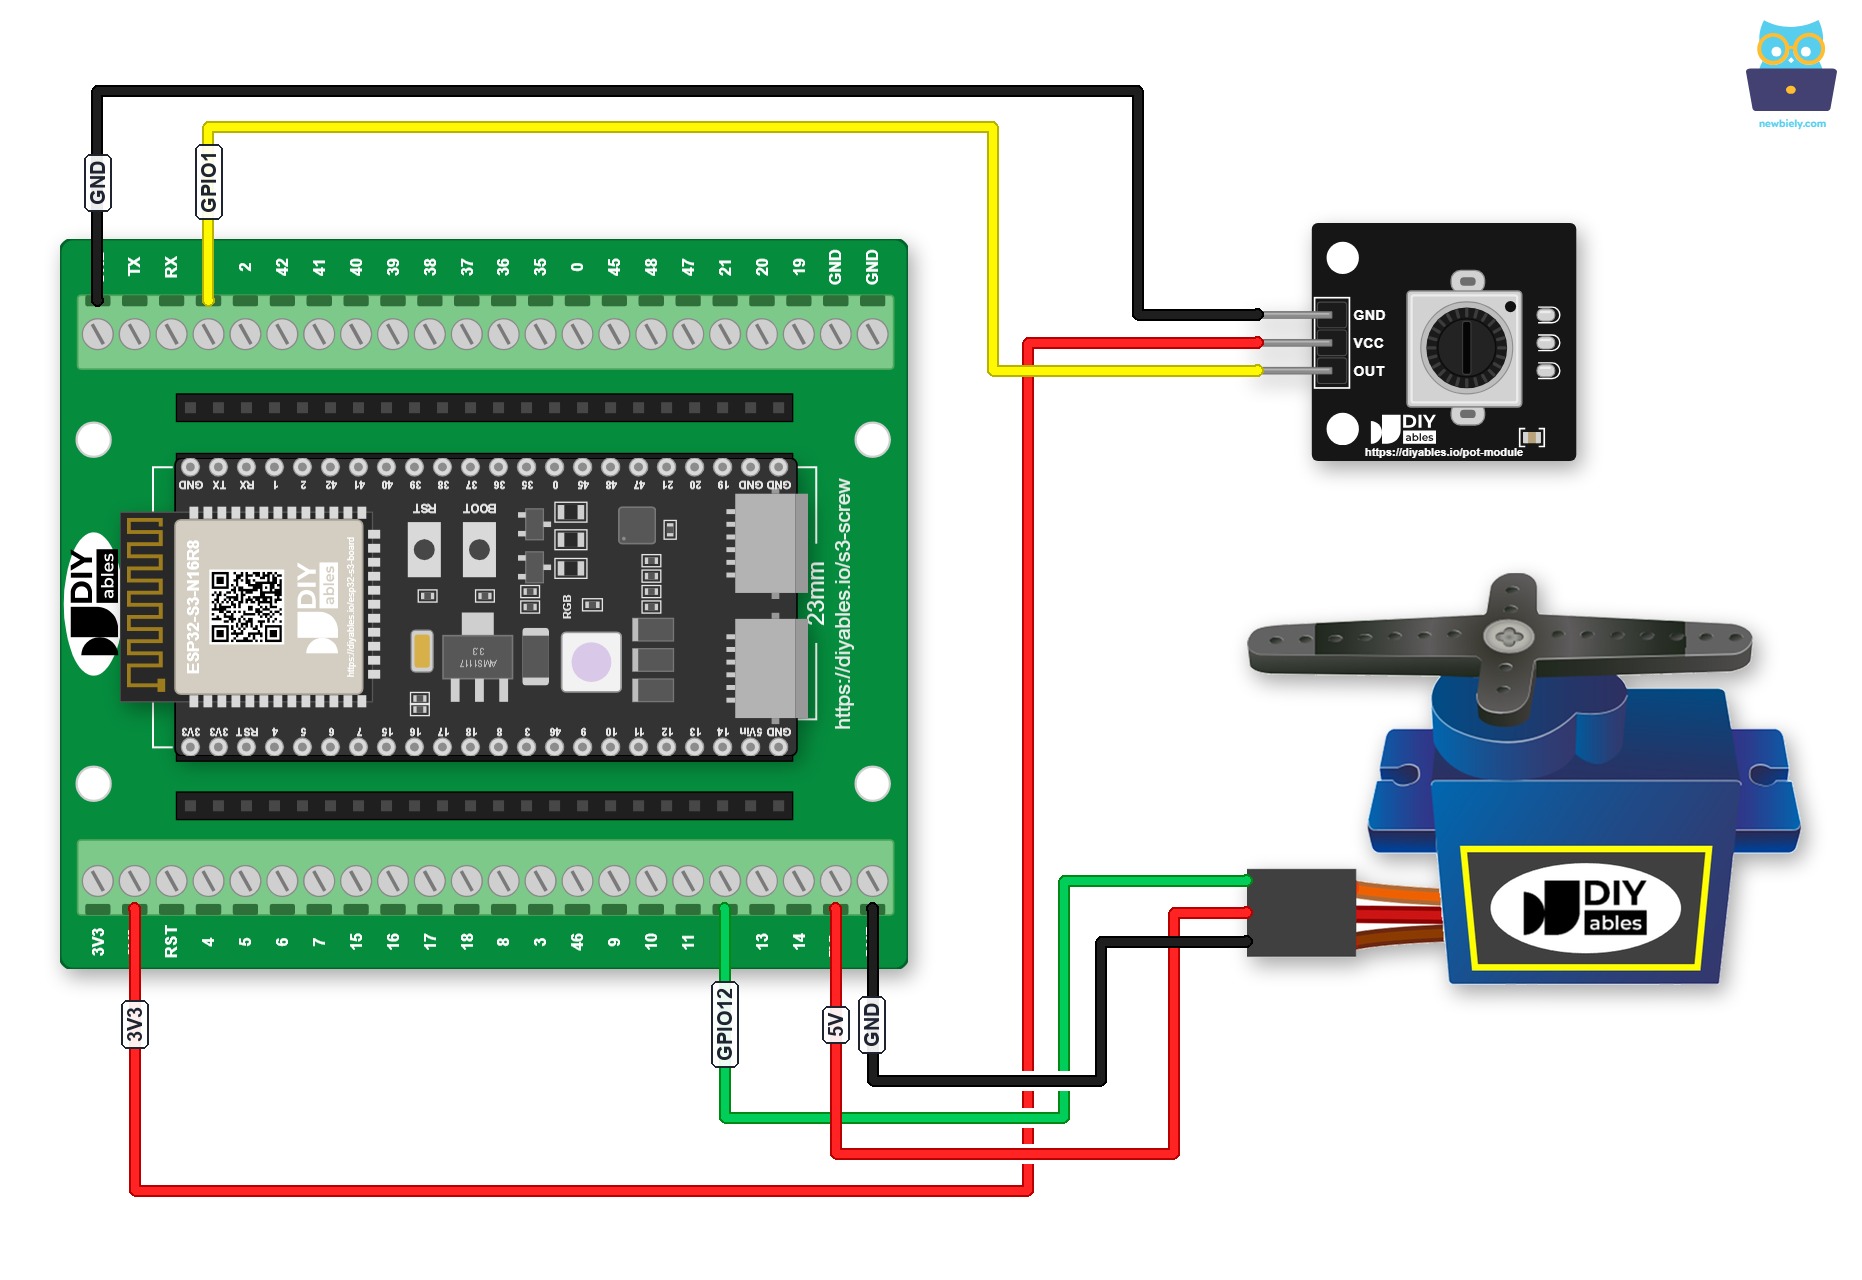
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Lieber Stiftleisten statt Schrauben? Stecken Sie den ESP32 S3 auf ein GPIO-Breakout-Board für ESP32 S3:
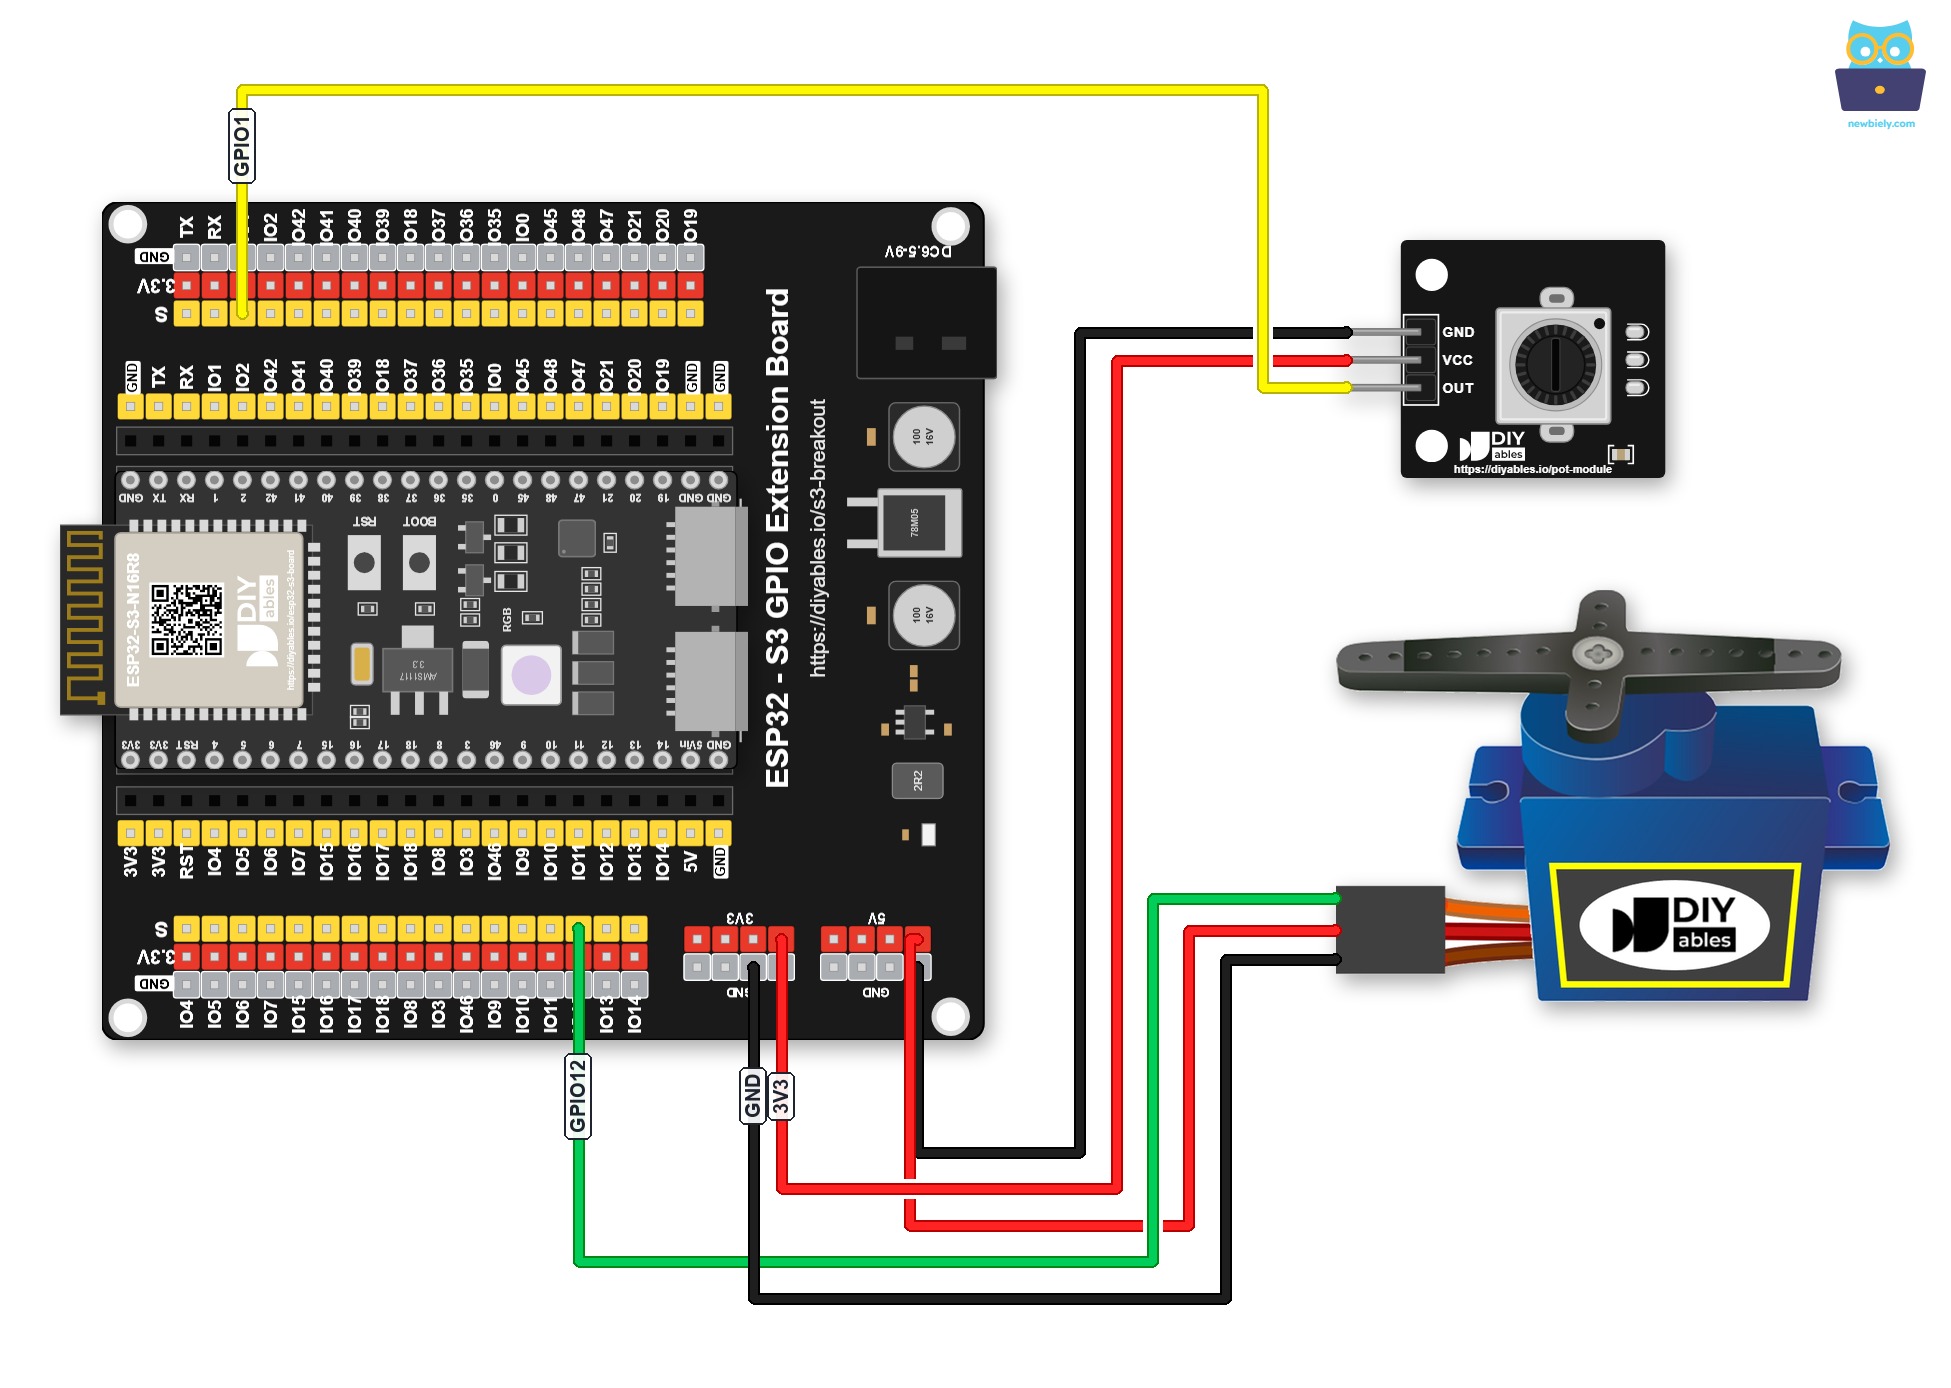
Dieses Bild wurde mit Fritzing erstellt. Klicken Sie, um das Bild zu vergrößern.
Sicherheitshinweise
Handelsübliche Hobby-Servomotoren können während der Bewegung kurzzeitig mehrere hundert Milliampere ziehen, was bei Dauerbelastung mehr sein kann, als die USB-Versorgung des ESP32 S3 sicher liefern kann. Für Tests auf dem Labortisch reicht der USB-Anschluss in der Regel aus; für Anwendungen unter Last oder mit längerer Laufzeit sollten Sie den Servo über eine eigene externe 5-V-Stromversorgung versorgen und nur die GND-Schiene mit dem ESP32 S3 teilen.
| Komponente | Pin | ESP32 S3-Pin |
|---|---|---|
| Potentiometer | Linker Pin | 3.3V |
| Potentiometer | Mittlerer Pin (Schleifer) | GPIO1 |
| Potentiometer | Rechter Pin | GND |
| Servomotor | GND (Braun/Schwarz) | GND |
| Servomotor | VCC (Rot) | 5V |
| Servomotor | Signal (Gelb/Orange) | GPIO12 |
ESP32 S3-Code
Der folgende Code liest den analogen Wert des Potentiometers am ESP32 S3, bildet ihn auf einen Servowinkel zwischen 0° und 180° ab und weist den Servo dann an, sich auf diesen Winkel zu bewegen. Die Bibliothek ESP32Servo übernimmt die Erzeugung des PWM-Signals, sodass der Servo bei jedem Schleifendurchlauf einen präzisen Pulsbreitenbefehl erhält.
Schnelle Schritte
- Neu beim ESP32 S3? Arbeiten Sie zuerst unsere Anleitung Erste Schritte mit dem ESP32 S3 durch.
- Verdrahten Sie das Potentiometer und den Servomotor gemäß dem oben gezeigten Verdrahtungsdiagramm mit dem ESP32 S3.
- Verbinden Sie die ESP32 S3-Platine über ein USB-Typ-C-Kabel mit Ihrem PC.
- Öffnen Sie die Arduino IDE auf Ihrem PC.
- Wählen Sie im Menü Tools die richtige ESP32 S3-Platine und den COM-Port aus.
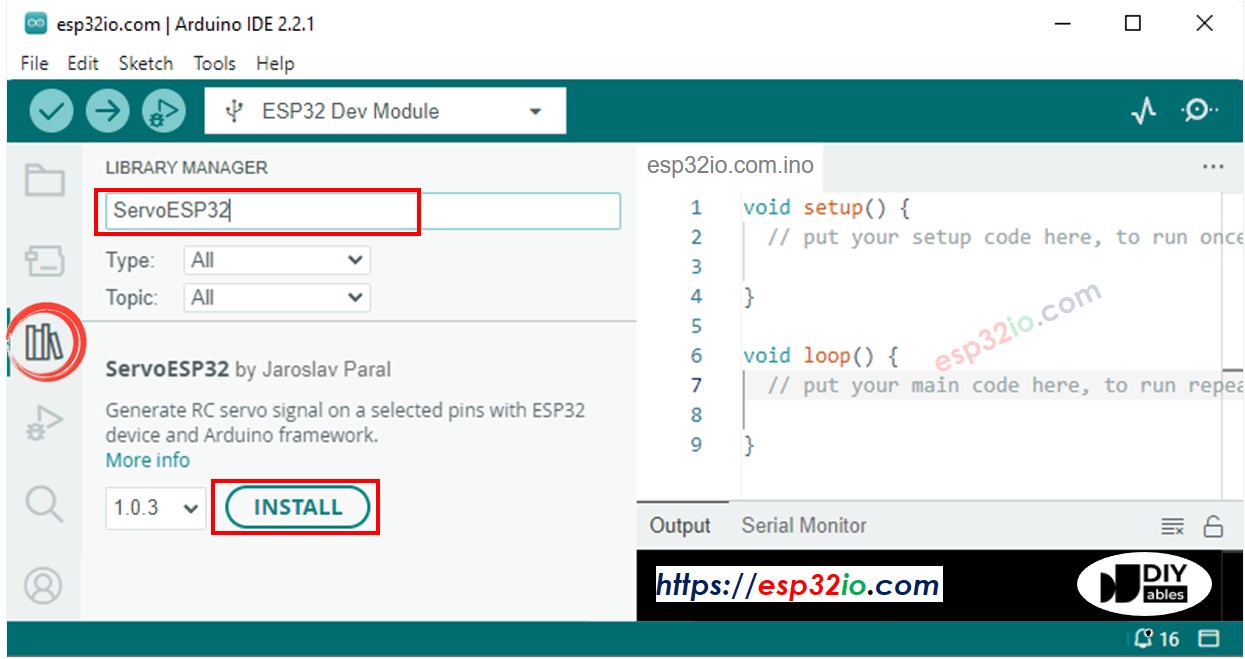
- Klicken Sie auf das Symbol Libraries in der linken Leiste der Arduino IDE.
- Geben Sie ESP32Servo in das Suchfeld ein und finden Sie dann die Servo-Bibliothek von Kevin Harrington, John K. Bennett.
- Klicken Sie auf Install, um die Servomotor-Bibliothek für den ESP32 zu installieren.
- Kopieren Sie den obigen Code und fügen Sie ihn in die Arduino IDE ein.
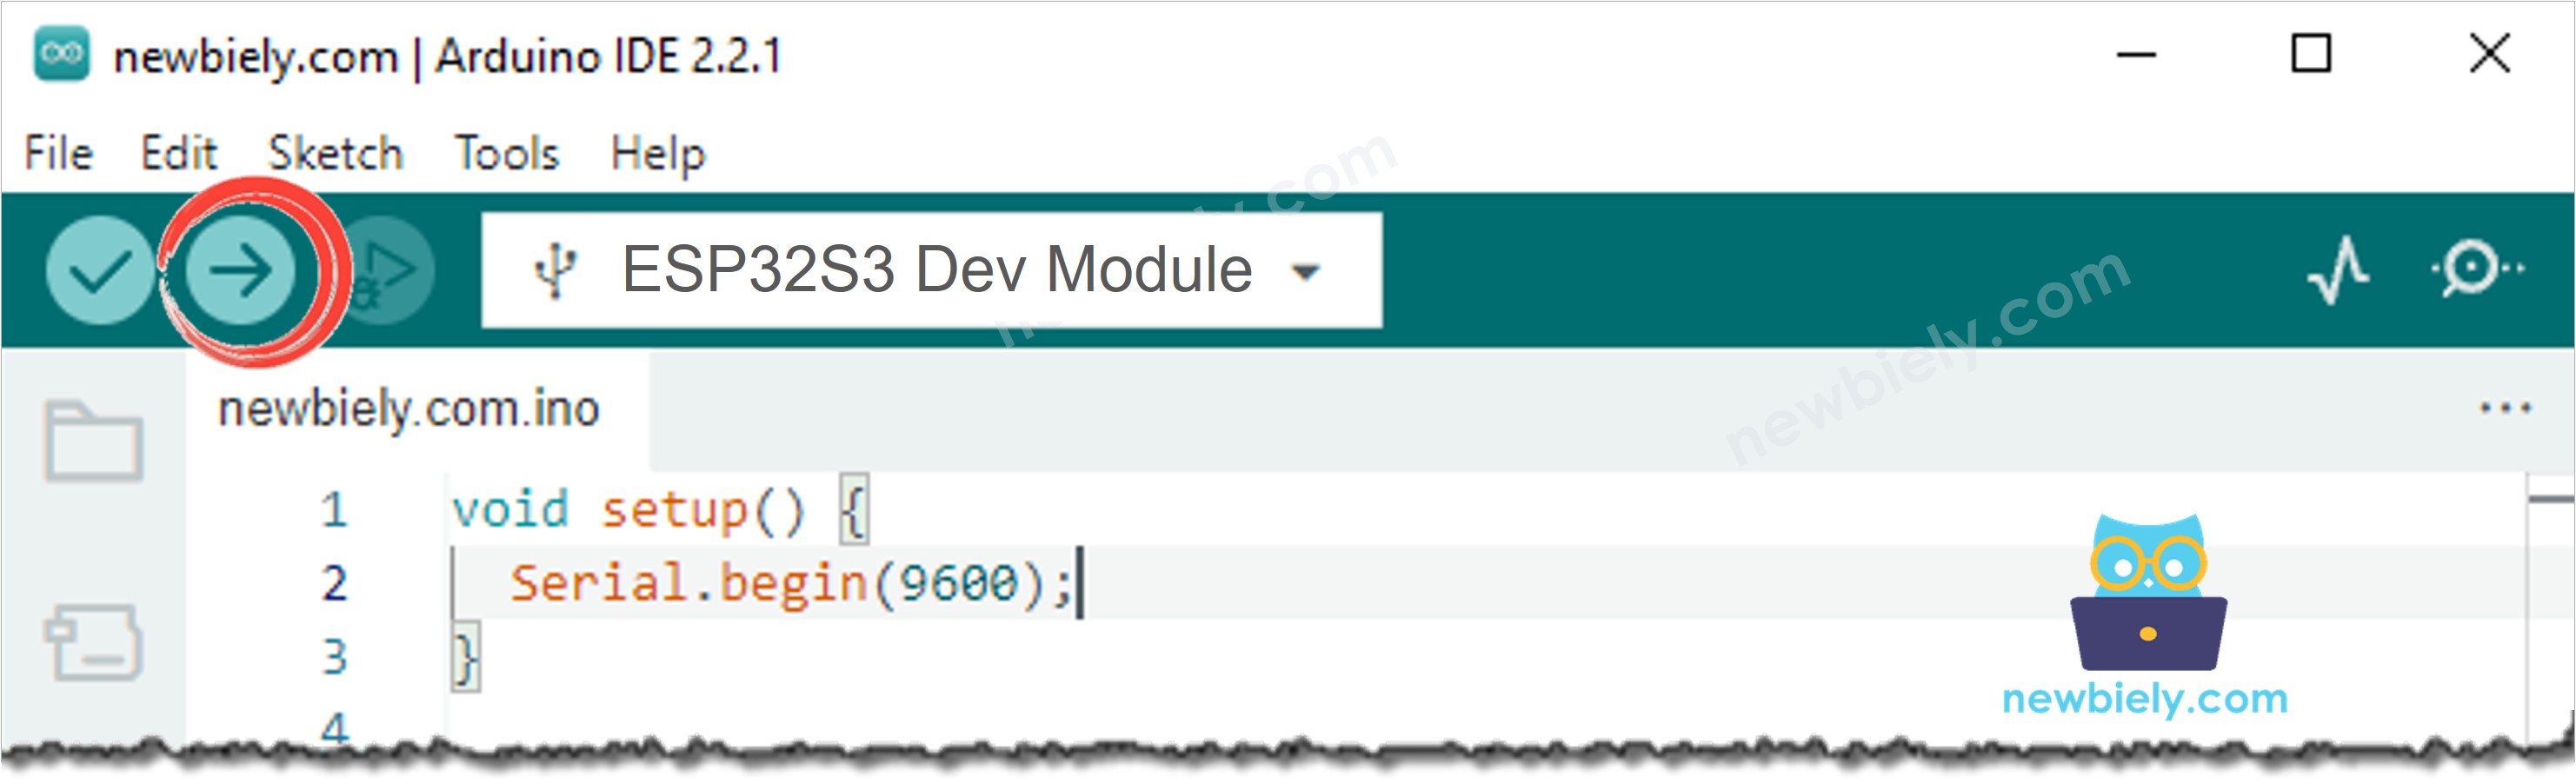
- Klicken Sie auf die Schaltfläche Upload, um den Code zu kompilieren und auf den ESP32 S3 hochzuladen.
- Öffnen Sie den Seriellen Monitor mit 9600 Baud.
- Drehen Sie den Knopf des Potentiometers langsam von einem Ende zum anderen.
- Beobachten Sie, wie sich der Servomotor proportional zur Knopfposition dreht.
- Sehen Sie sich die aktuellen Analogwerte und Servowinkel im Seriellen Monitor an.
- Profi-Tipp: Wenn Sie bemerken, dass der Servo im Ruhezustand zittert, fügen Sie im Code eine kleine Totzonenprüfung hinzu, sodass der Servo nur aktualisiert wird, wenn sich der analoge Messwert um mehr als einen festen Schwellenwert ändert (z. B. ±10 Zählwerte) — das beseitigt durch Rauschen verursachte Mikrobewegungen.
Zeilenweise Code-Erklärung
Der obige ESP32 S3-Code enthält eine zeilenweise Erklärung. Bitte lesen Sie die Kommentare im Code!
Ausgabe im Seriellen Monitor
Die folgende Ausgabe im Seriellen Monitor zeigt, wie der ESP32 S3 in Echtzeit auf das Drehen des Potentiometers reagiert. Jede Zeile zeigt den vom ADC gelesenen Rohwert zusammen mit dem berechneten Servowinkel, sodass Sie die Abbildung beim Drehen des Knopfes überprüfen können.
※ Notiz:
Dieses Tutorial verwendet die Funktion analogRead(), um Werte von einem ADC (Analog-Digital-Wandler) zu lesen, der mit einem Potentiometer verbunden ist. Der ADC des ESP32 S3 eignet sich für Projekte, die KEINE hohe Genauigkeit benötigen. Für Projekte, die präzise Messungen erfordern, beachten Sie jedoch bitte:
- Der ADC des ESP32 S3 ist nicht vollkommen genau und muss für korrekte Ergebnisse möglicherweise kalibriert werden. Jede ESP32 S3-Platine kann etwas anders sein, daher müssen Sie den ADC für jede einzelne Platine kalibrieren.
- Die Kalibrierung kann besonders für Einsteiger schwierig sein und liefert nicht immer genau die gewünschten Ergebnisse.
Für Projekte, die eine hohe Präzision erfordern, sollten Sie einen externen ADC (z. B. ADS1115) mit dem ESP32 S3 verwenden oder einen Arduino nutzen, der einen zuverlässigeren ADC hat. Wenn Sie den ADC des ESP32 S3 dennoch kalibrieren möchten, lesen Sie den ESP32 ADC Calibration Driver
Anwendungen und Projektideen
Sobald Sie die Servosteuerung per Potentiometer am ESP32 S3 beherrschen, können Sie dieses Muster der Abbildung von Analogwert auf Winkel auf eine Vielzahl praktischer Bewegungssteuerungs- und Robotikprojekte anwenden.
- Gelenk eines Roboterarms: Verwenden Sie einen Potentiometerknopf an einem Bedienfeld, um den Winkel eines einzelnen Gelenks in einem Roboterarm mit mehreren Servos einzustellen.
- Manueller Kamera-Schwenk-Neige-Kopf: Montieren Sie einen Servo an einer Kamerahalterung und stellen Sie mit einem Potentiometer den genauen Schwenkwinkel für eine präzise Bildgestaltung ein.
- Einstellbare Ventilsteuerung: Befestigen Sie einen Servo an einem Durchflussventil und stellen Sie mit einem Potentiometer die gewünschte Durchflussrate als Prozentsatz der vollen Öffnung ein.
- Interaktiver Anzeigezeiger: Bewegen Sie einen auf einem Servo montierten Pfeil oder Zeiger auf einem Armaturenbrett mit einem Drehknopf am ESP32 S3 an eine vom Benutzer gewählte Position.
- Kalibrierung des Lenkservos: Stellen Sie mit dem Potentiometer die Neutral- und Endanschlagpositionen des Lenkservos eines ferngesteuerten Fahrzeugs manuell ein.
- Türwinkeleinsteller für Prototypen: Steuern Sie den Öffnungswinkel einer servogetriebenen Klappe oder Türplatte mit einem physischen Knopf für wiederholbare Tests.
Video-Tutorial
Sehen Sie sich unten die Schritt-für-Schritt-Videoanleitung für dieses ESP32 S3-Projekt an.
Fordern Sie sich heraus
Nachdem Sie nun einen Servomotor mit einem Potentiometer am ESP32 S3 steuern können, probieren Sie diese zunehmend anspruchsvolleren Erweiterungen aus, um Ihr Verständnis von Analogeingängen und Servosteuerung zu vertiefen.
- Einsteiger: Begrenzen Sie den Servobereich auf 0°–90°, indem Sie die Argumente von map() anpassen, und überprüfen Sie, dass der Servo bei 90° stoppt, auch wenn das Potentiometer auf Maximum steht.
- Einsteiger: Fügen Sie eine Ausgabe im Seriellen Monitor hinzu, die für jeden Messwert den rohen Analogwert, die berechnete Spannung (in Volt) und den Servowinkel in derselben Zeile anzeigt.
- Fortgeschritten: Implementieren Sie eine Totzone, sodass der Servo nur aktualisiert wird, wenn sich der analoge Messwert um mehr als 20 Zählwerte ändert, und beseitigen Sie so das Zittern bei stabilen Potentiometerstellungen.
- Fortgeschritten: Zeigen Sie den aktuellen Potentiometerwert und den Servowinkel auf einem OLED- oder LCD-Display an, damit Sie das System ohne den Seriellen Monitor überwachen können.
- Experte: Fügen Sie ein zweites Potentiometer hinzu, um einen zweiten Servomotor an einem separaten GPIO-Pin zu steuern, und legen Sie so den Grundstein für eine zweiachsige Schwenk-Neige-Kamerahalterung.
- Experte: Bauen Sie eine vom ESP32 S3 bereitgestellte Weboberfläche, die den aktuellen Servowinkel auf einer Zeigergrafik anzeigt und es Ihnen ermöglicht, über WLAN aus der Ferne eine Software-Winkelbegrenzung festzulegen.